
Resumen:
Investigadores de la Universidad de California en Los Ángeles (UCLA) y la Universidad de Michigan han desarrollado un robot biónico compacto. Puede saltar como una rana, moverse sobre superficies complejas como hierba y arena, cruzar pequeños escalones e incluso nadar en el agua después de instalarle aletas especiales. A diferencia de los robots tradicionales que dependen de motores para impulsar continuamente los movimientos de las piernas, este dispositivo almacena energía girando varillas elásticas y luego utiliza la deformación repentina del material para generar un empuje instantáneo, lo que le permite rebotar rápidamente.
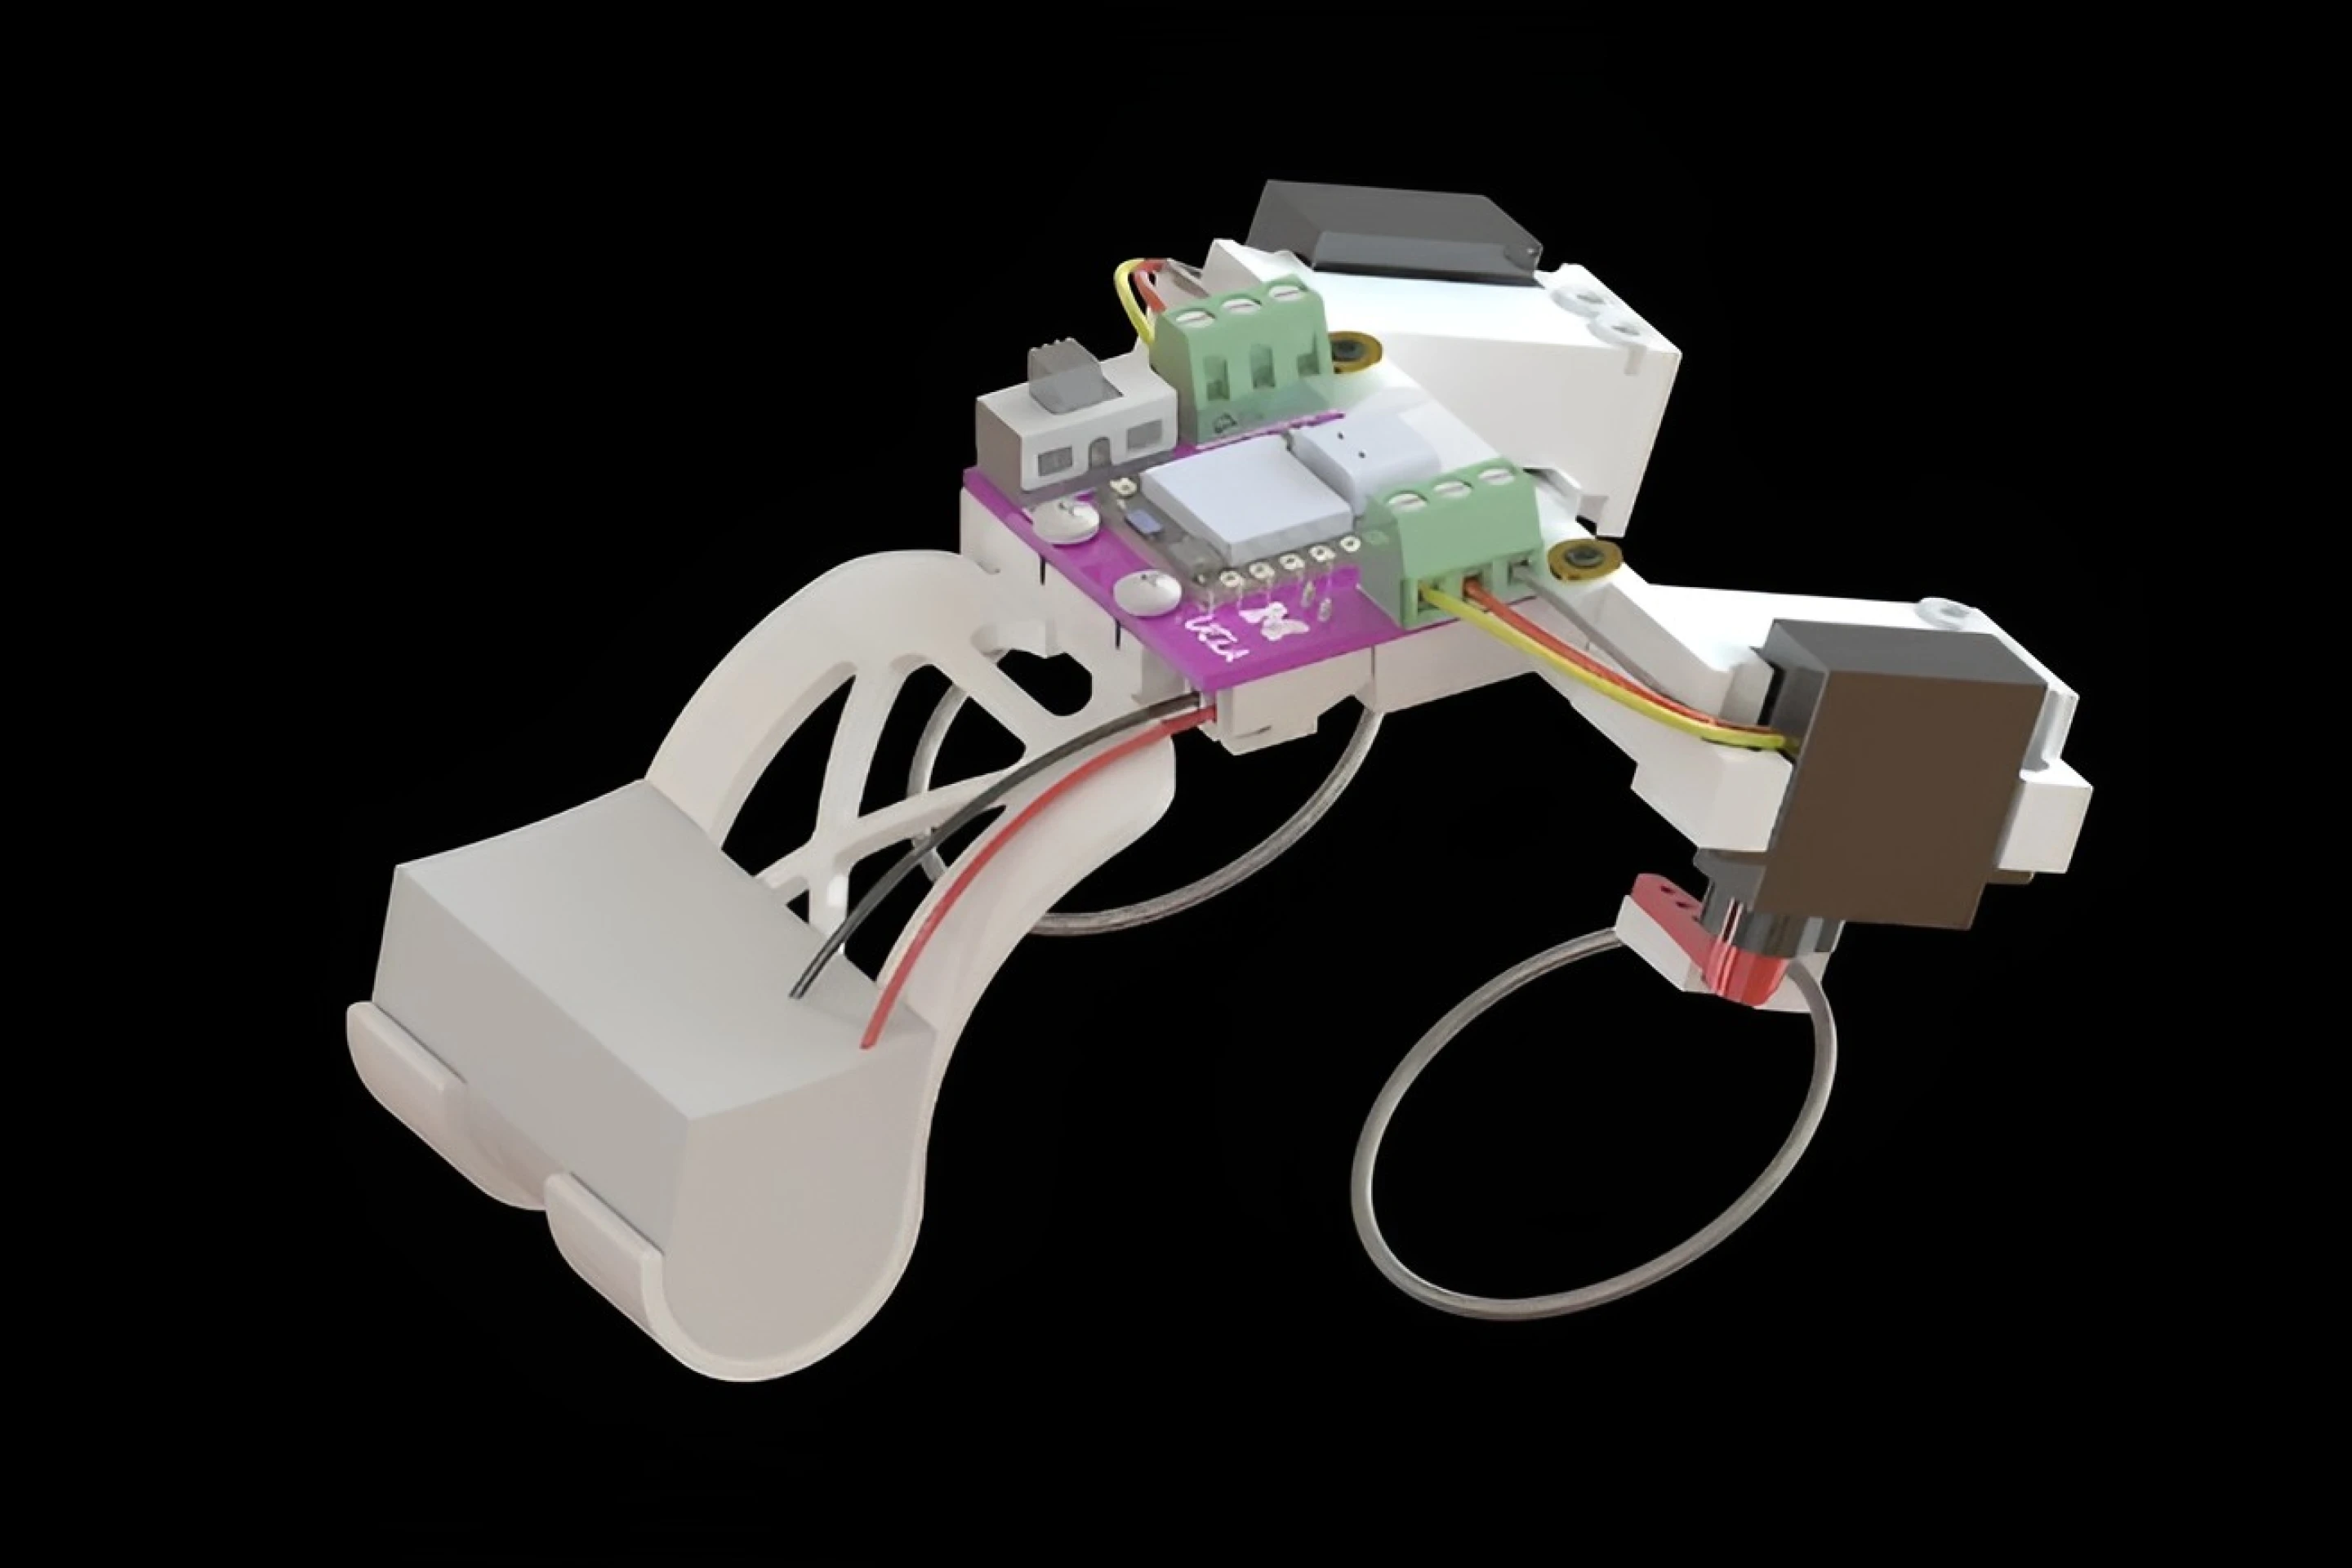
Esta investigación demuestra un nuevo mecanismo de locomoción adecuado para microrobots. Los investigadores esperan que, al mejorar la estructura mecánica, los robots pequeños puedan generar energía instantánea lo suficientemente fuerte sin utilizar motores más grandes. Los resultados relevantes se publicaron en la revista Science Advances.
Para los robots más pequeños, moverse no es tan sencillo como parece. Las briznas de hierba, la arena suelta, los pliegues de tela y los pequeños obstáculos en el suelo pueden suponer obstáculos graves. Cuando la altura del obstáculo es cercana al tamaño del propio robot, a menudo resulta difícil pasarlo suavemente dependiendo únicamente de ruedas o patas mecánicas comunes.
Saltar es una solución, pero impone exigencias especiales en la producción de energía. Los robots no sólo necesitan suficiente energía, sino que también deben liberarla en muy poco tiempo para obtener un fuerte impulso hacia arriba o hacia adelante. Sin embargo, los motores pequeños suelen ser buenos para proporcionar potencia sostenida y suave, pero tienen dificultades para producir directamente una potencia instantánea tan fuerte.
Los ingenieros han intentado resolver este problema anteriormente con resortes: primero dejen que el motor comprima o estire lentamente el resorte, almacene la energía en forma de energía potencial elástica y luego suelte rápidamente el resorte para lograr la expulsión. Sin embargo, cómo hacer que los materiales elásticos en estructuras tridimensionales se deformen repentina, estable, reproducible y se recuperen rápidamente después de cada movimiento sigue siendo un problema técnico desafiante.
Esta vez el equipo de investigación utilizó una estructura de varilla elástica similar a un resorte helicoidal. Los investigadores primero utilizaron un modelo informático para analizar las reglas de deformación de la varilla elástica bajo diferentes condiciones de flexión y torsión, y luego utilizaron un brazo robótico para realizar experimentos de flexión y torsión en materiales reales para comparar las predicciones del modelo con los resultados reales.
A través de estos experimentos, los investigadores determinaron gradualmente qué geometrías y métodos de carga causaban que la varilla elástica sufriera transformaciones morfológicas repentinas, en lugar de deformarse lentamente. Una vez dominadas estas condiciones, pueden diseñar las extremidades elásticas correspondientes según las necesidades de movimiento del robot.
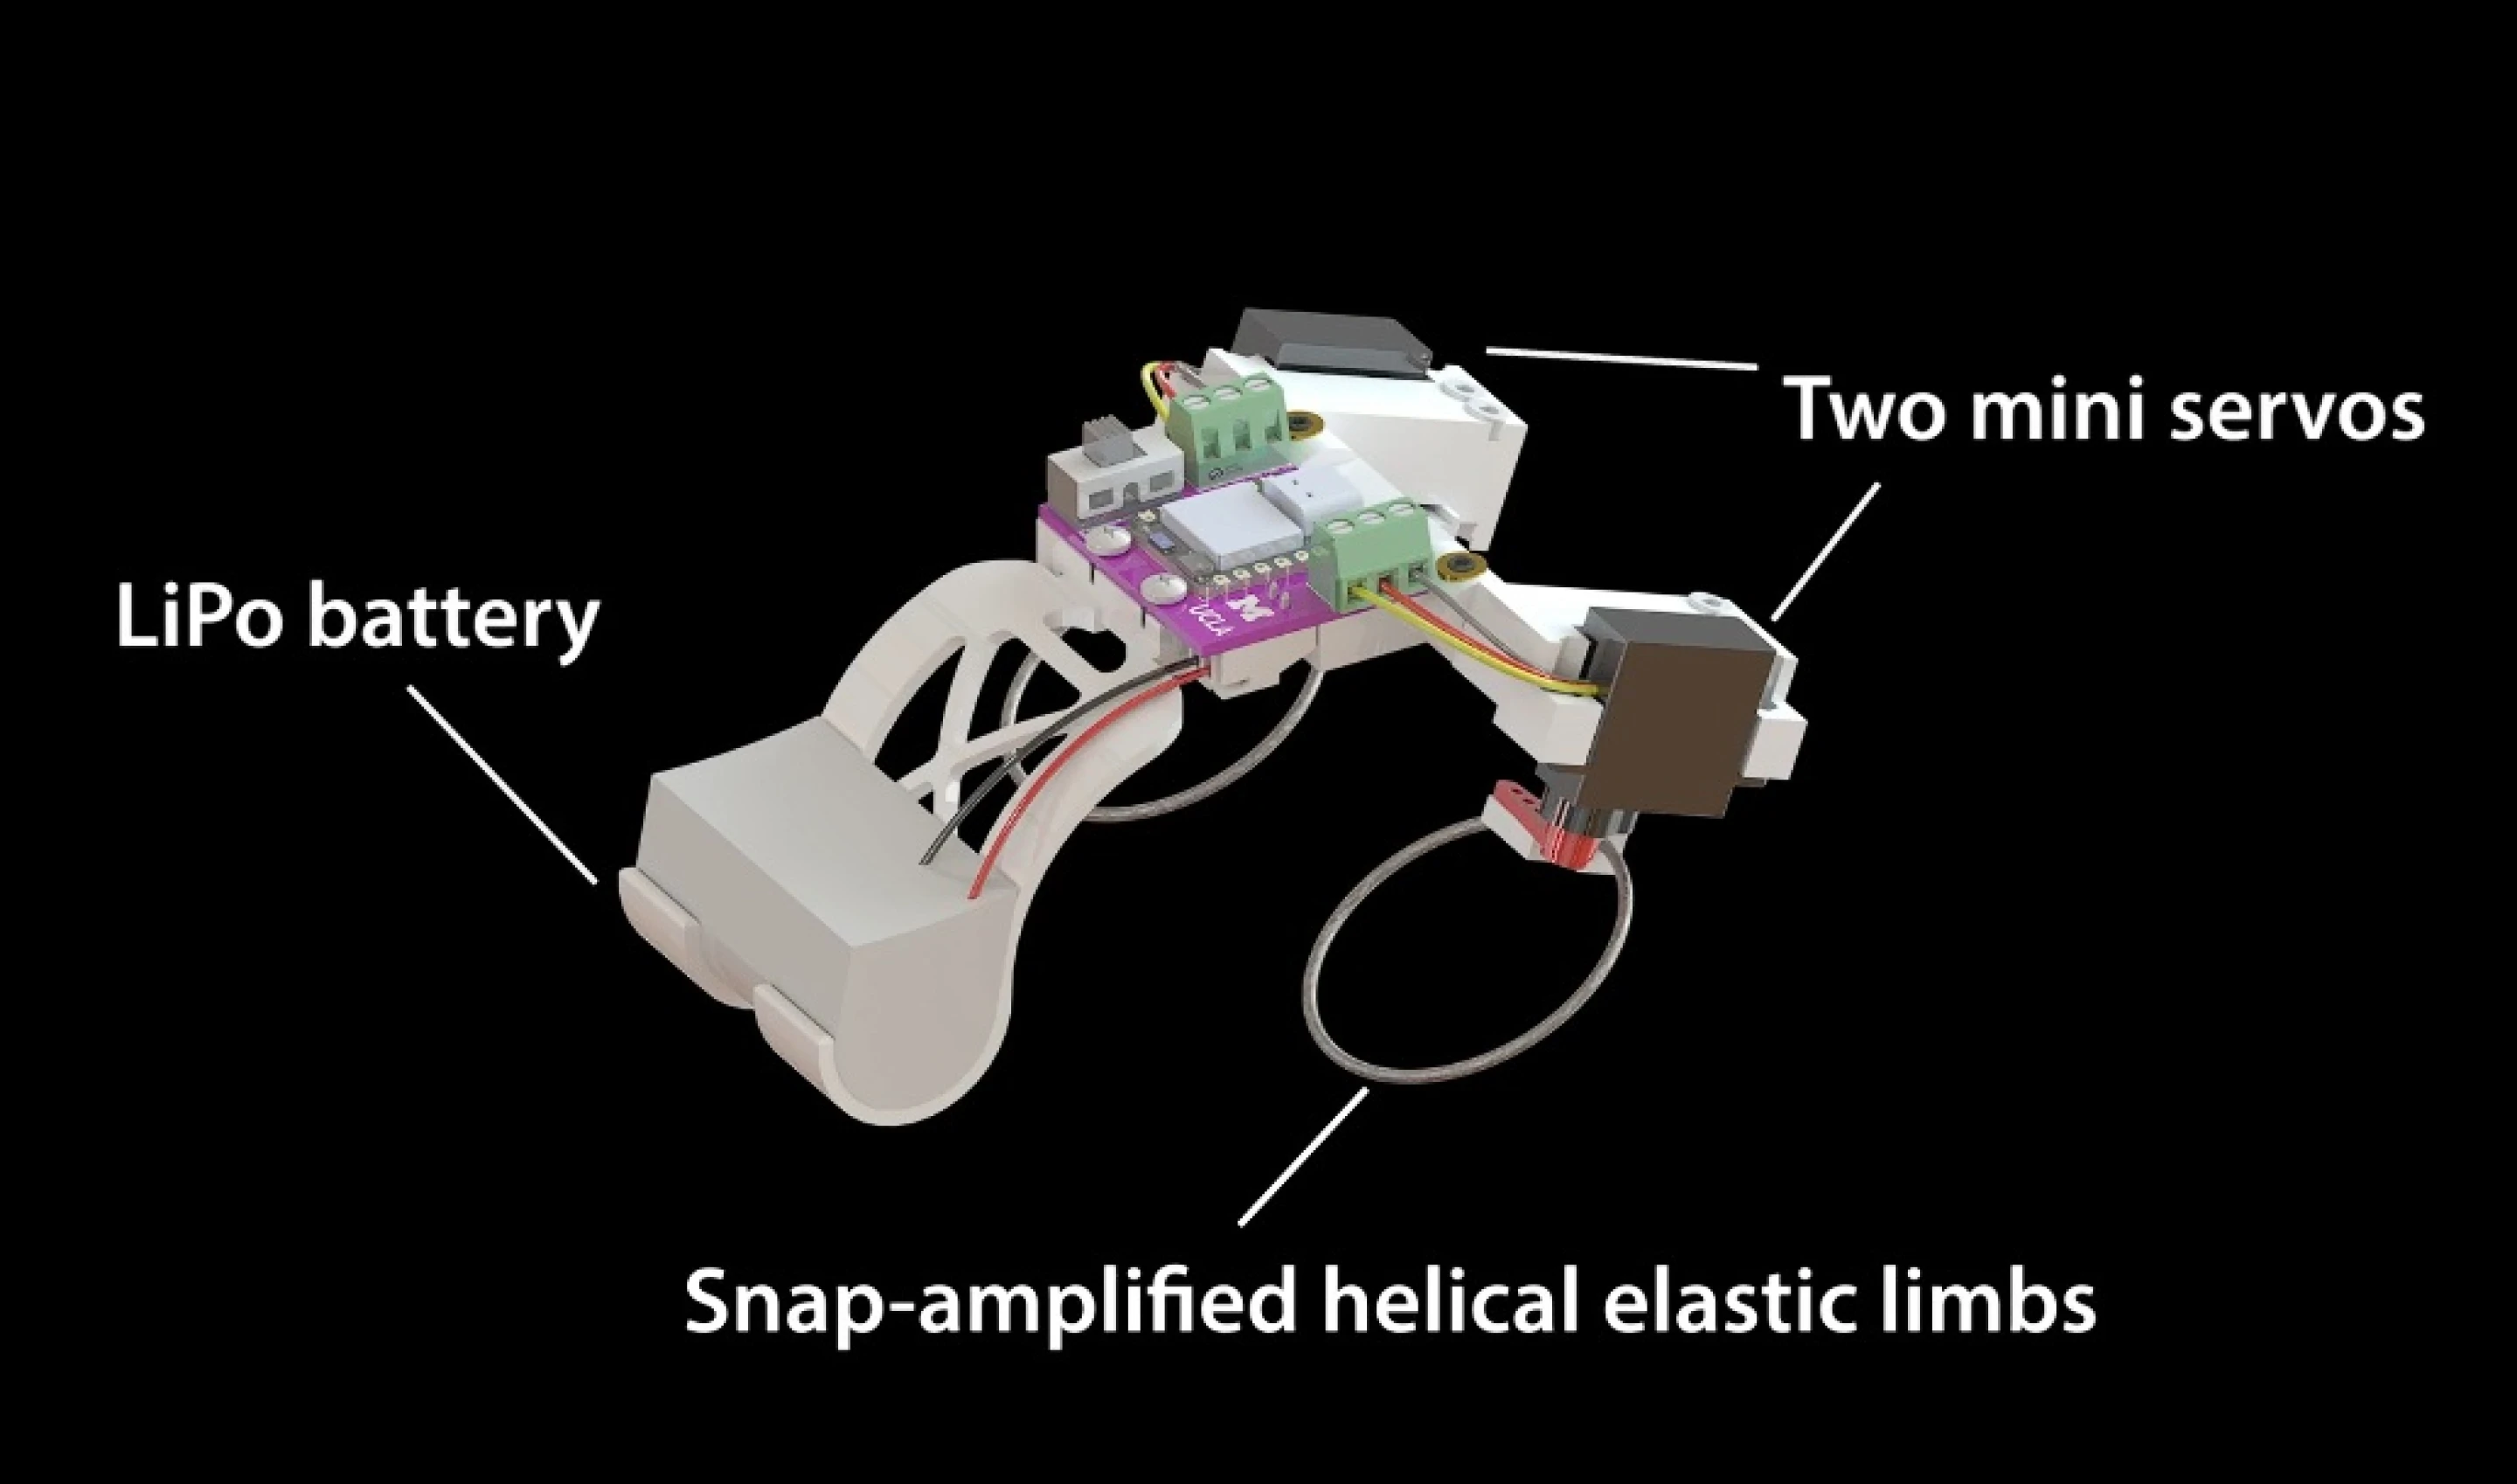
La varilla elástica utilizada por el robot está hecha de una aleación de níquel-titanio. Los investigadores doblaron la varilla originalmente recta en forma de espiral, fijaron un extremo al soporte y conectaron el otro extremo a un pequeño servomotor. Cuando el motor gira, la varilla elástica se doblará y girará al mismo tiempo y almacenará gradualmente energía potencial elástica.
A medida que la deformación continúa aumentando, la varilla finalmente alcanza un estado crítico inestable y luego, repentinamente, cambia a otra configuración. Este rápido cambio de forma crea un movimiento instantáneo notable, catapultando al robot hacia arriba y hacia adelante.
Todo el proceso es similar a comprimir un resorte y luego soltarlo repentinamente. El motor no tiene que generar directamente toda la potencia necesaria para saltar en muy poco tiempo, sino que puede acumular energía lentamente durante un período de tiempo más largo y luego liberarla concentradamente a través de la estructura elástica.
Después de completar un salto, el motor gira en la dirección opuesta, devolviendo la varilla elástica al estado inicial requerido para el siguiente salto. Dado que parte del proceso de reinicio se puede completar mientras el robot está en el aire, el robot puede prepararse rápidamente para el siguiente rebote después del aterrizaje.
Sin embargo, el diseño de la varilla elástica debe lograr un equilibrio entre la fuerza de salto y la velocidad de retorno. Aunque algunas estructuras pueden liberar más energía, requieren que el motor gire en un ángulo mayor para recuperarse, lo que resulta en intervalos más largos entre saltos consecutivos. Finalmente, los investigadores eligieron un diseño que pudiera generar un empuje más fuerte y un reinicio completo en menos tiempo.
Para comprobar si este mecanismo es realmente aplicable a un robot completo, el equipo de investigación construyó un prototipo de unos 11 centímetros de largo y pesa 98,2 gramos. Su espalda está equipada con dos extremidades elásticas que pueden deformarse repentinamente y su método de movimiento general es algo similar al de una rana.
Los investigadores también construyeron un robot de control con una estructura rígida de patas. Los dos robots tienen la misma potencia de motor, pero la principal diferencia es cómo se utiliza la potencia: el robot de control se basa en patas rígidas para generar movimiento continuamente, mientras que el nuevo robot primero almacena energía y luego la libera mediante la deformación repentina de varillas elásticas.
La prueba cubre seis superficies: madera, tela, acrílico, cuero, césped y arena. Los resultados mostraron que el nuevo robot saltarín se movía más rápido que la versión de patas rígidas en todas las superficies probadas.
Sobre una tabla de madera, el nuevo robot alcanzó una velocidad de 3,21 longitudes de cuerpo por segundo. Combinando los resultados de las pruebas de las seis superficies, la velocidad promedio es de 2,46 longitudes de cuerpo por segundo, mientras que la velocidad promedio del robot de patas rígidas es de sólo 0,79 longitudes de cuerpo por segundo. En otras palabras, en este conjunto de experimentos de control, el robot que rebota se movía en promedio aproximadamente 3,1 veces más rápido que la versión de patas rígidas.
En tela y césped, la brecha de rendimiento entre los dos robots es particularmente obvia. Los robots con patas rígidas difícilmente pueden moverse suavemente sobre estas superficies que son propensas a obstrucciones o deslizamientos, mientras que los robots que rebotan pueden usar un empuje instantáneo para superar parte de la resistencia y continuar avanzando.
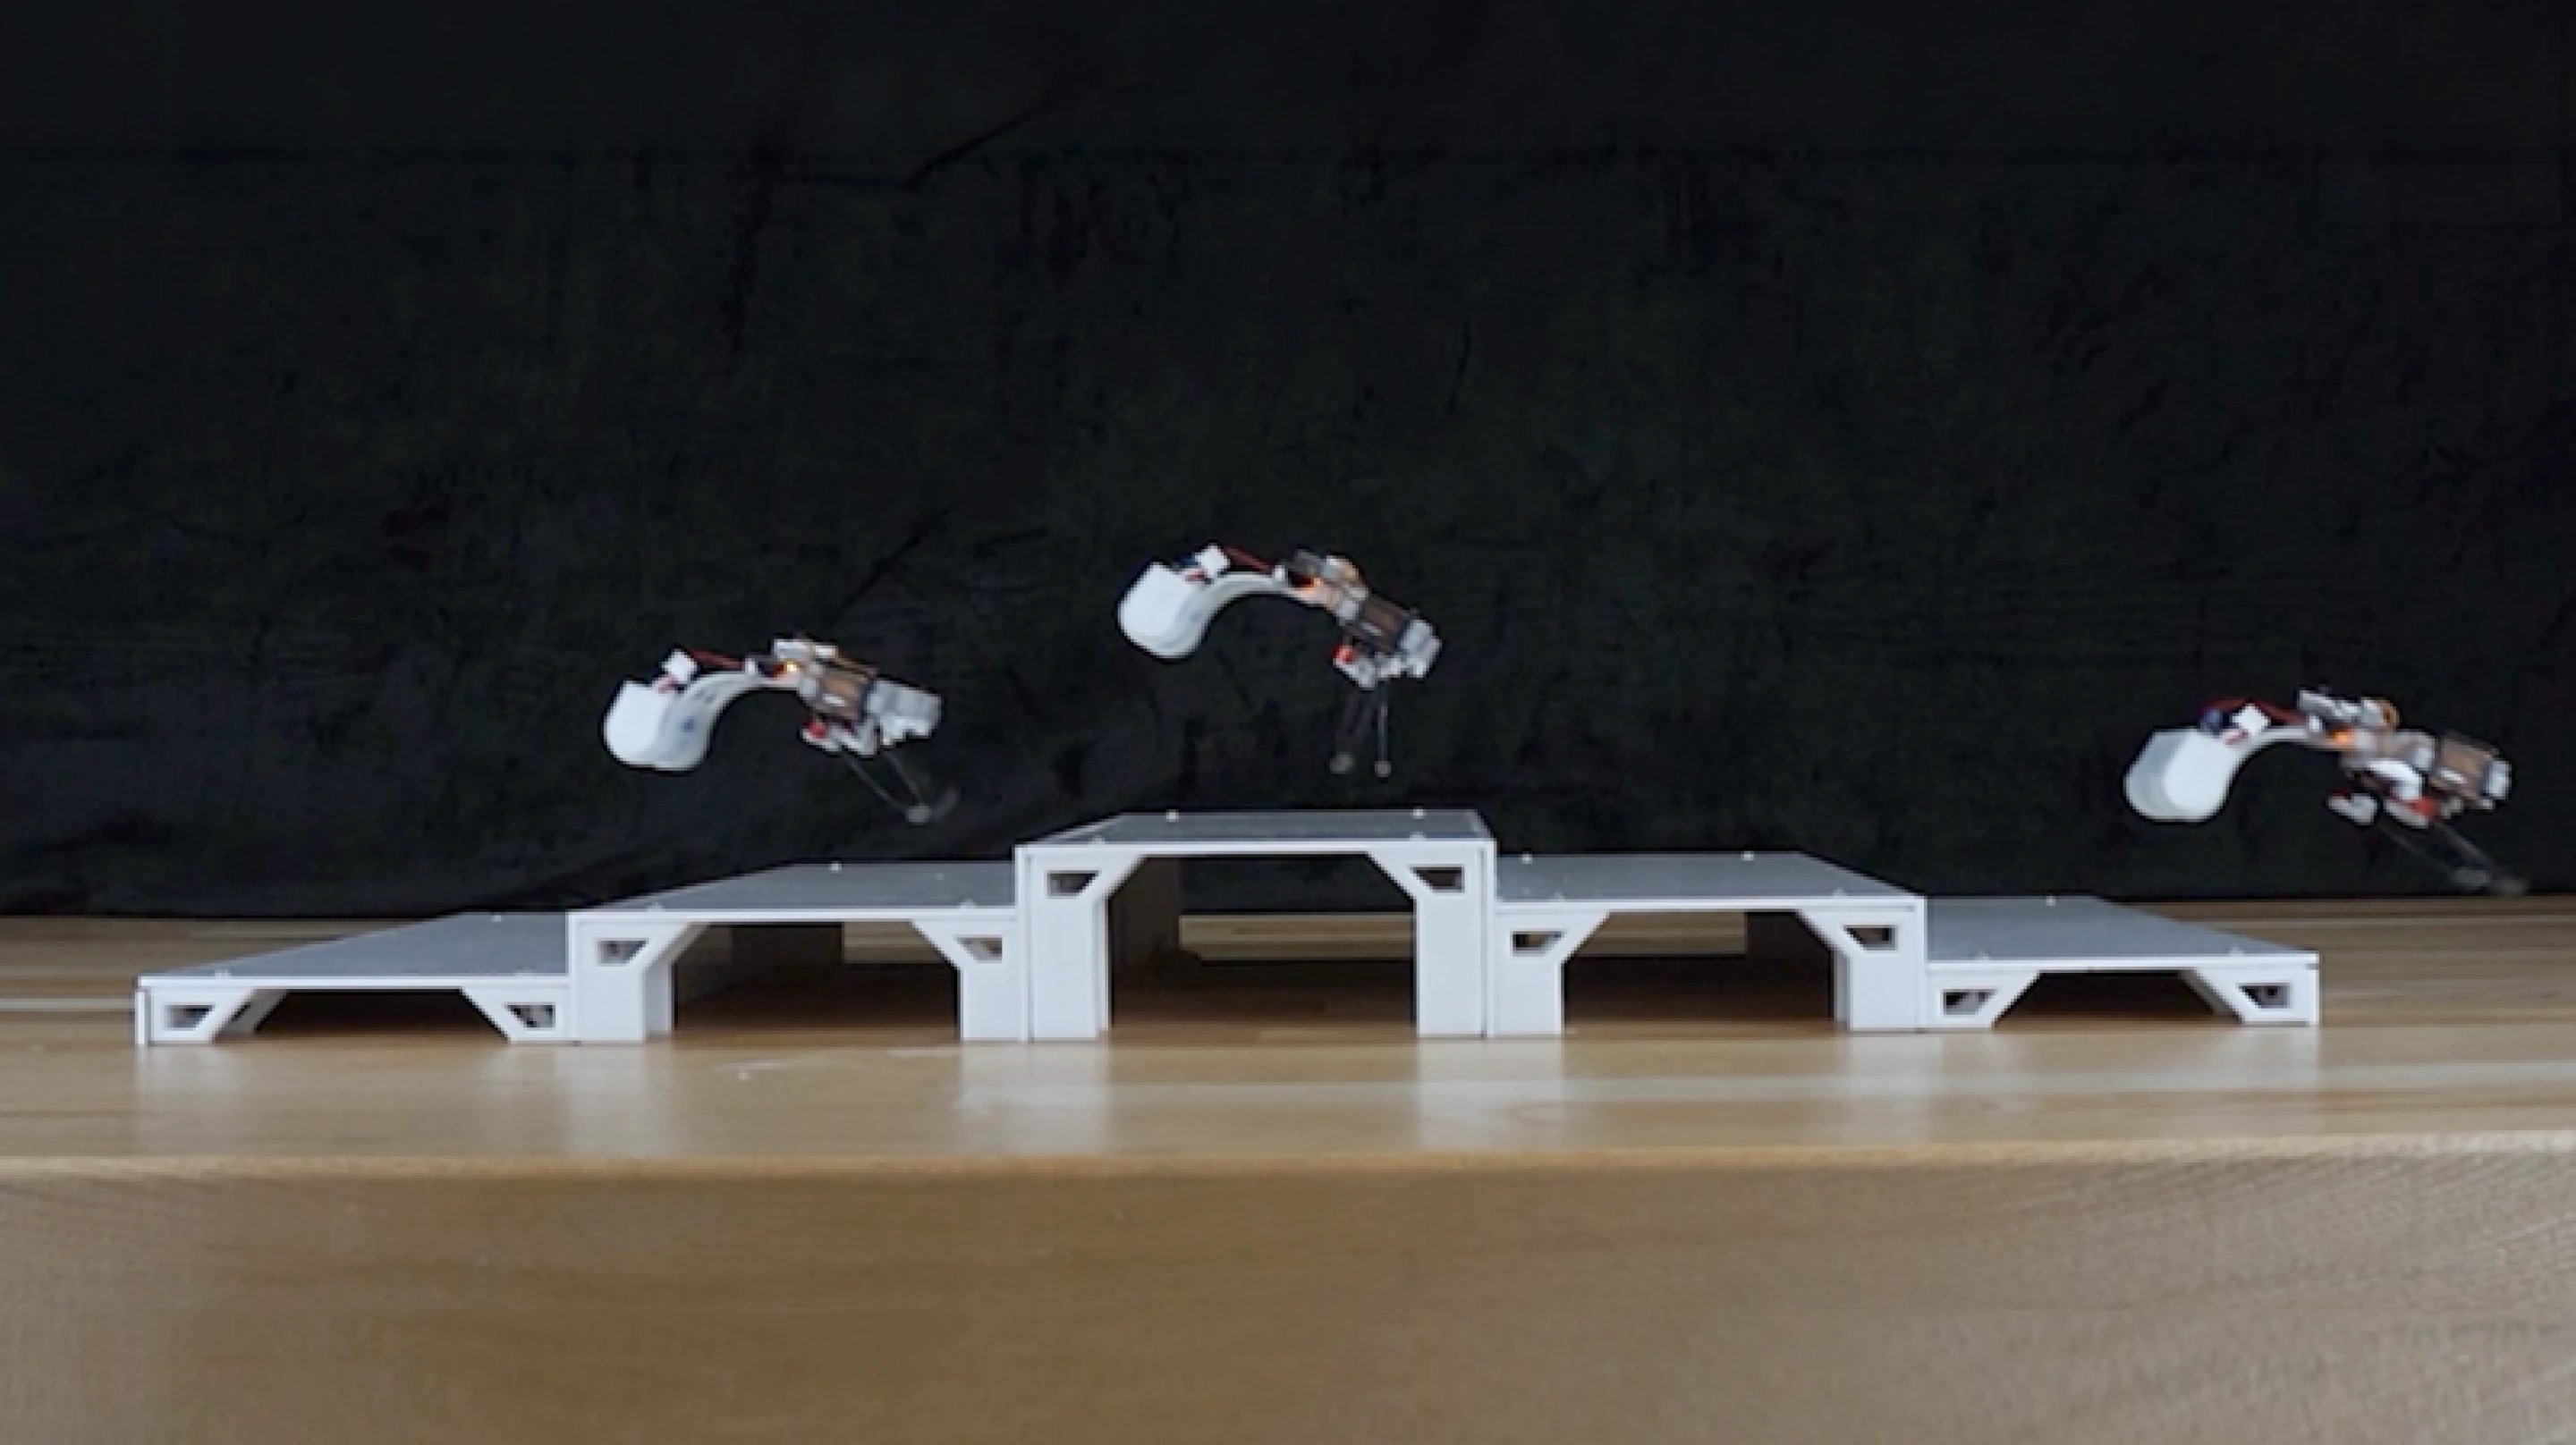
Además de saltar sobre superficies planas, el robot también demostró la capacidad de cruzar pequeños pasos y completar volteretas hacia atrás continuamente. Estas acciones muestran que la varilla elástica no sólo puede ayudar al robot a generar empuje hacia adelante, sino también a lograr movimientos corporales más complejos bajo condiciones de estructura y control específicas.
Los investigadores también equiparon al robot con aletas delgadas y flexibles para permitirle nadar en el agua. En este momento, las extremidades elásticas utilizadas originalmente para saltar se pueden usar con las aletas para empujar el cuerpo de agua, lo que permite que el robot se mueva a una velocidad de aproximadamente 0,5 longitudes del cuerpo por segundo.
El robot no solo puede avanzar en el agua, sino también cambiar la dirección del movimiento y evitar obstáculos en condiciones de prueba con perturbaciones del viento. En tierra, los investigadores controlaron las dos extremidades elásticas para que se movieran a diferentes frecuencias para hacer que el robot cambiara de dirección.
En una demostración de navegación terrestre, los investigadores pilotaron de forma remota un robot a través de una caja de arena cubierta de rocas para demostrar su capacidad para moverse en un entorno complejo. Además, el equipo también utilizó sensores de luz para permitir que el robot demostrara su capacidad de girar de forma autónoma en la dirección de la fuente de luz.
Esto significa que el dispositivo ya tiene algunas capacidades básicas de respuesta ambiental. Sin embargo, la navegación autónoma demostrada actualmente es todavía relativamente simple y aún está lejos de ser un sistema robótico maduro que pueda identificar entornos complejos, planificar rutas y completar tareas de forma independiente.
Los investigadores creen que este mecanismo de movimiento puede ser adecuado para la búsqueda y rescate en lugares de desastre, la inspección de equipos y otras tareas que requieren cruzar terrenos complejos. Por ejemplo, en el lugar de un terremoto o de un derrumbe de un edificio, los microrobots pueden necesitar desplazarse entre escombros, materiales sueltos y espacios reducidos. Cuando los robots tradicionales con ruedas encuentran obstáculos, a menudo necesitan rodearlos o encontrar una ruta transitable, mientras que los robots que pueden saltar tienen la oportunidad de superar directamente algunos obstáculos.
Si la misma estructura mecánica puede rebotar en tierra y empujar aletas en el agua, entonces es posible que el robot no necesite instalar dos sistemas de propulsión completamente independientes al cambiar entre diferentes entornos. Se espera que este diseño reduzca la complejidad de algunos dispositivos y proporcione nuevas opciones para microrobots que necesitan trabajar en ambientes húmedos, áreas inundadas o terrenos complejos.
La tecnología tampoco tiene implicaciones más allá de los robots saltarines. Los investigadores señalan que el uso de la propia estructura mecánica para almacenar y liberar energía podría reducir la dependencia de motores grandes o sistemas de control complejos. Esta idea también se puede utilizar para dispositivos como pinzas robóticas que requieren movimientos rápidos. Por ejemplo, algunas pinzas mecánicas necesitan cerrarse en muy poco tiempo. Si la energía se puede almacenar primero y luego liberar rápidamente, existe la oportunidad de lograr velocidades de acción más rápidas sin aumentar significativamente el tamaño del motor.
El equipo de investigación también cree que este conjunto de principios de diseño se puede utilizar para crear robots que tengan sólo unos pocos milímetros de tamaño en el futuro. La clave está en la relación entre la geometría de la varilla elástica y el comportamiento de deformación repentina, en lugar de tener que depender de un tamaño específico de motor o de un accionamiento grande. Sin embargo, aún es necesario seguir investigando y verificando experimentalmente si realmente se puede reducir al nivel milimétrico.
En la actualidad, este robot sigue siendo un prototipo de investigación científica. Las pruebas existentes han demostrado que se mueve más rápido que una versión de control con patas rígidas, pero el equipo aún tiene que demostrar que puede superar a otros robots saltadores que utilizan resortes o estructuras elásticas. Los diferentes diseños tienen diferencias en la altura de salto, la velocidad de movimiento, la eficiencia energética, la precisión del control y el tiempo de reinicio, y aún deben compararse en condiciones uniformes.
Además, el prototipo actualmente solo demuestra capacidades básicas de navegación, cruce de obstáculos y natación. Para que se utilice verdaderamente en misiones de búsqueda y rescate o de inspección industrial, es necesario mejorar aún más la resistencia, la percepción ambiental, la estabilidad del movimiento y la adaptabilidad compleja del terreno, y verificar si la estructura elástica puede seguir siendo confiable después de deformaciones repetidas a largo plazo.
Esta investigación muestra una idea de ingeniería digna de atención: los robots no necesariamente necesitan depender de motores más potentes para obtener capacidades de acción instantánea más fuertes. También pueden acumular energía a través de estructuras mecánicas y luego liberarla rápidamente de manera adecuada. Este enfoque es particularmente atractivo para los microrobots donde tanto el tamaño como la energía están severamente limitados.
A medida que los investigadores comprendan mejor las leyes de la deformación repentina de las estructuras elásticas, se espera que este diseño que utiliza el propio material para lograr un movimiento rápido se aplique a sistemas robóticos más pequeños y flexibles en el futuro. Sin embargo, aún es necesario abordar cuestiones como la durabilidad, el control y la gestión de la energía para pasar de prototipos en el laboratorio a productos capaces de realizar misiones en el mundo real durante largos períodos de tiempo.
Comentarios