Resumen:
Los investigadores del MIT han desarrollado un sistema de planificación de trayectoria de drones llamado SANDO. El objetivo es planificar continuamente rutas para evitar colisiones para la aeronave en un entorno donde no hay un mapa previo y los obstáculos circundantes se están moviendo. En lugar de intentar adivinar con precisión dónde estará cada obstáculo a continuación, SANDO calcula el alcance al que se puede mover el obstáculo dentro de un tiempo específico en función de la velocidad más alta que puede alcanzar y, en consecuencia, reserva un paso seguro tridimensional para el dron que cambia con el tiempo.
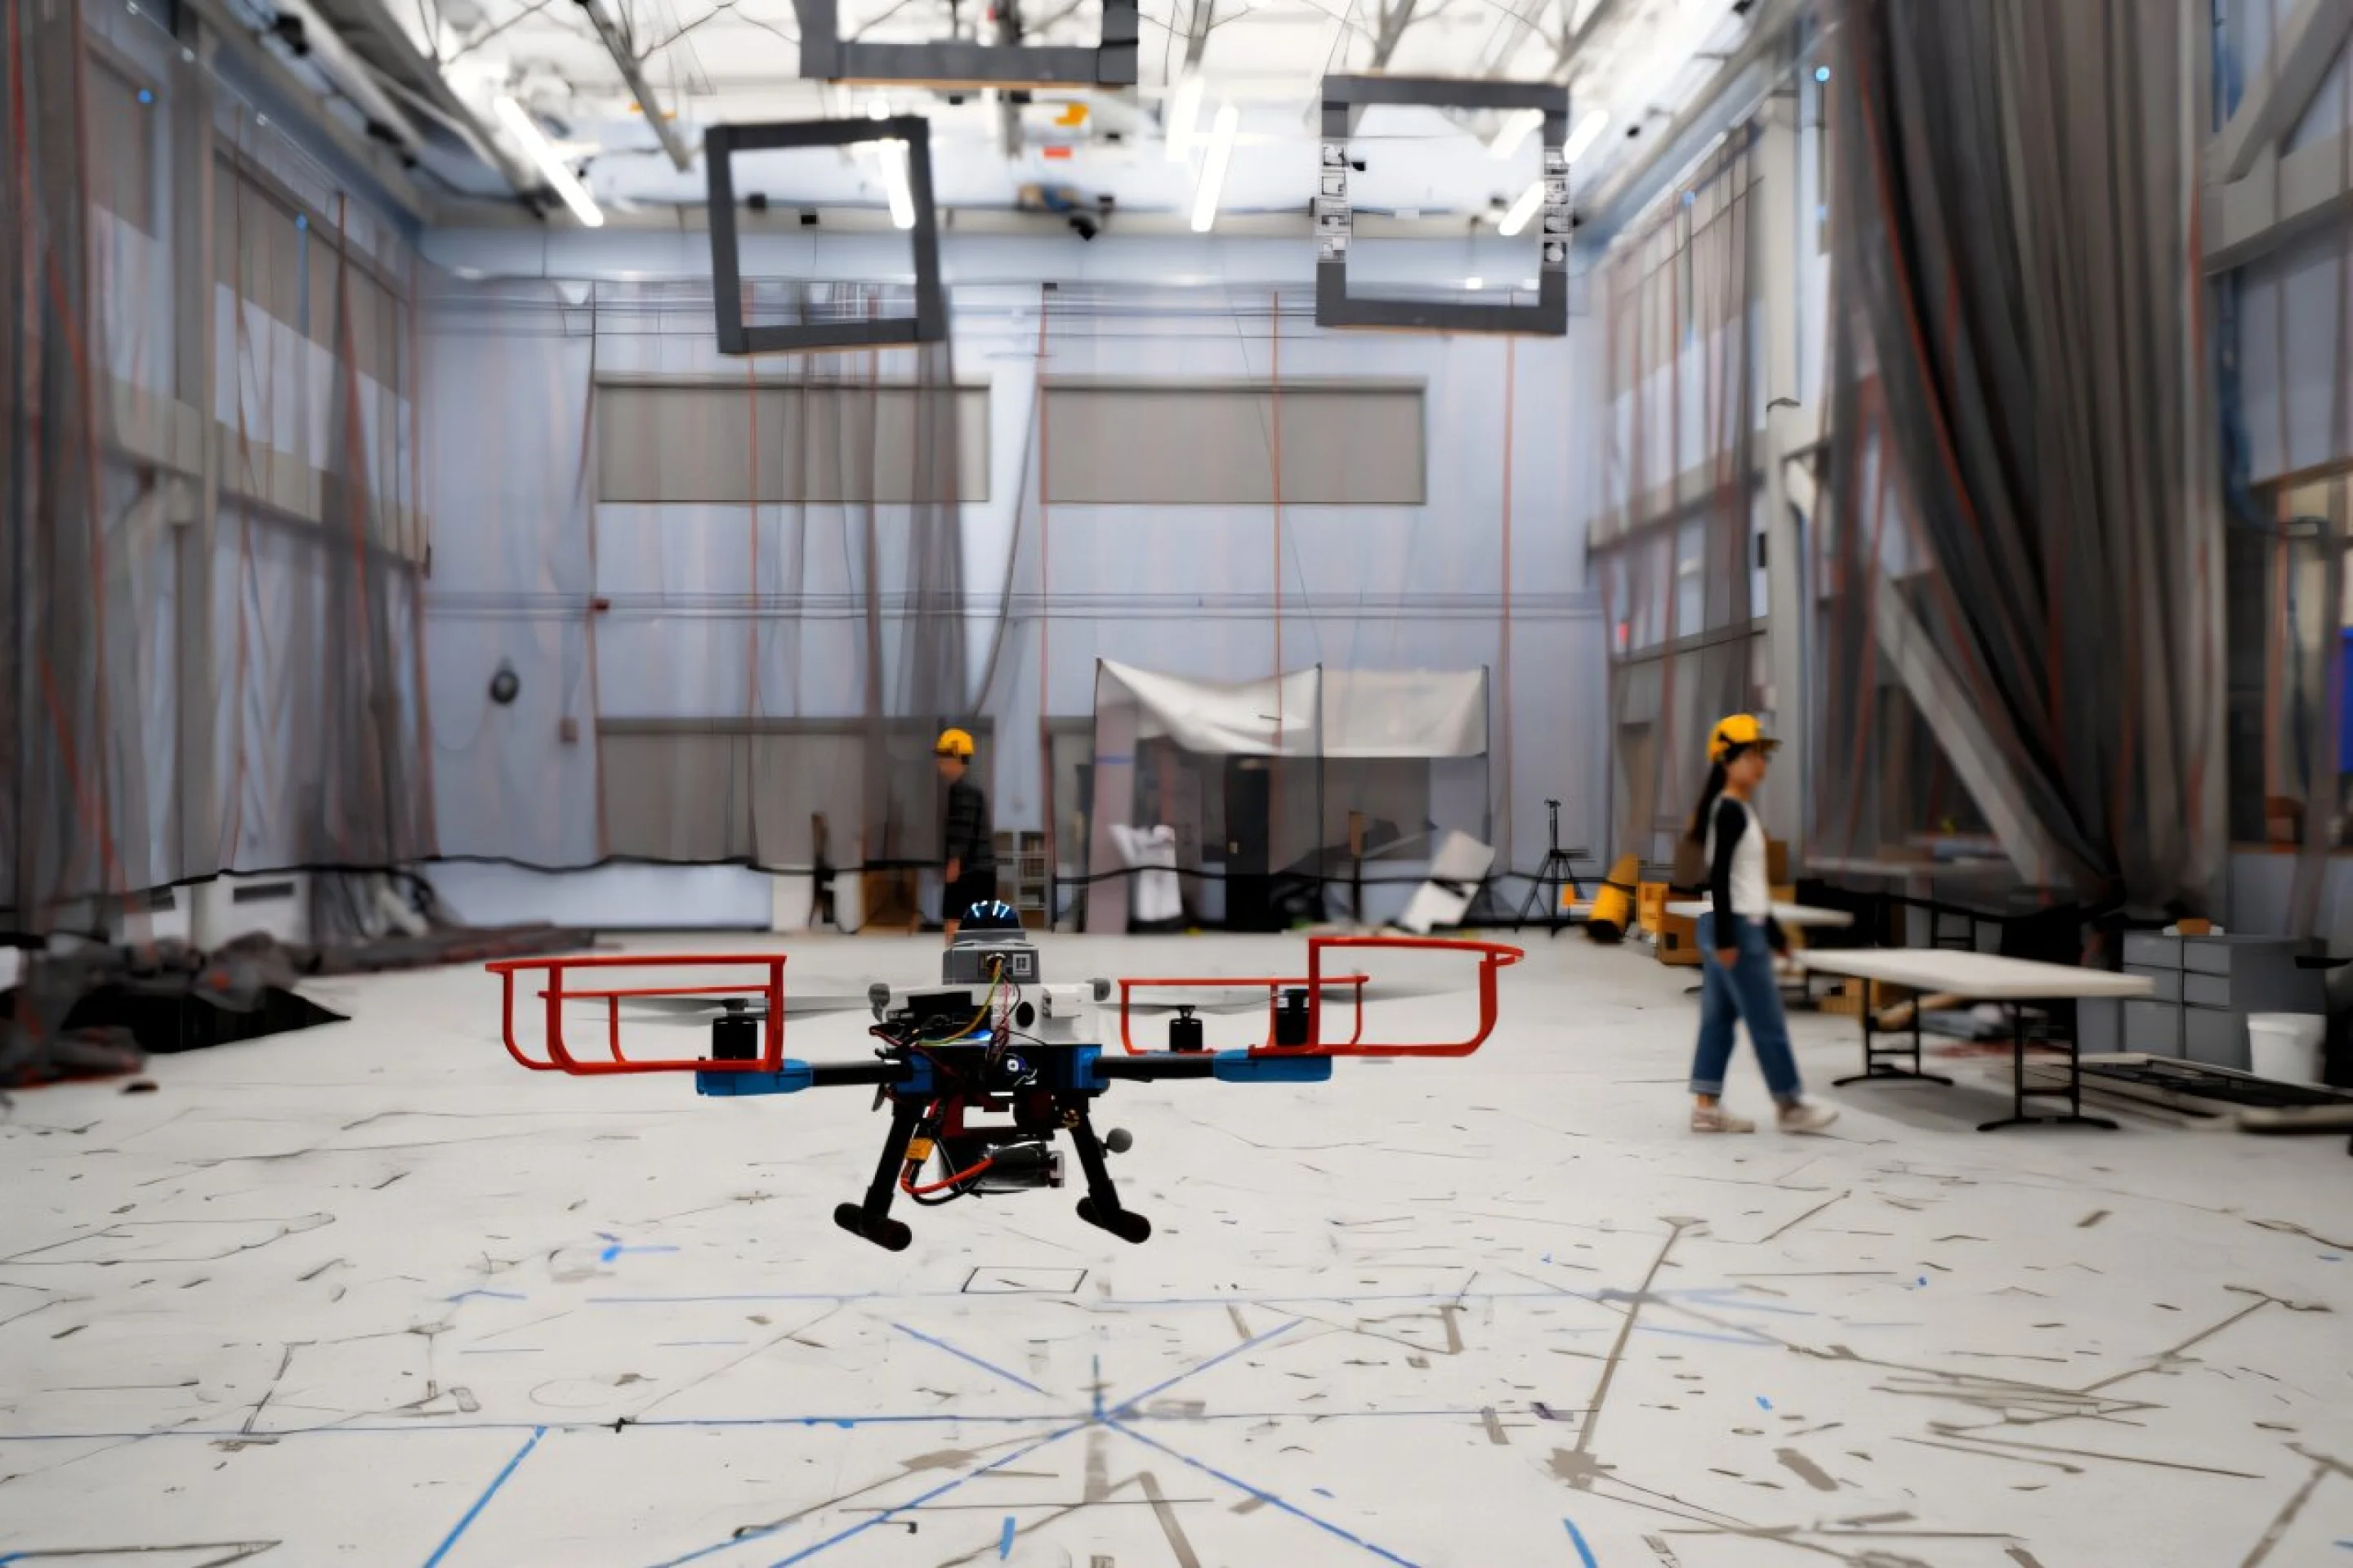
El nombre completo de SANDO es “Planificación de trayectoria autónoma segura en entornos dinámicos desconocidos”. El sistema utiliza cámaras y sensores a bordo para descubrir, agrupar y rastrear obstáculos dinámicos, y luego utiliza una esfera delimitadora para describir las áreas donde es probable que lleguen estos objetos en el futuro. El planificador incorpora estas áreas en los cálculos de rutas para formar una serie de segmentos espaciales sin barreras que se ajustan con el tiempo; También utiliza mapas de calor para marcar áreas con muchos obstáculos para guiar a los drones alrededor de áreas congestionadas. En el corredor seguro, el sistema calculará una ruta objetivo más rápida y la volverá a planificar de acuerdo con los cambios ambientales a medida que avanza el dron.
El equipo de investigación dijo que la característica principal de SANDO es utilizar la prevención de colisiones como una restricción estricta, en lugar de simplemente dejar que el algoritmo "intente evitar" obstáculos. Los investigadores demostraron matemáticamente que la trayectoria planificada puede evitar obstáculos dinámicos desconocidos si se cumplen las suposiciones del sistema. Una premisa clave es que el sistema puede establecer un límite superior confiable sobre la rapidez con la que se puede mover un obstáculo; No necesita conocer la intención precisa del obstáculo ni la dirección de movimiento, pero si un objeto se mueve más rápido que el límite establecido, las garantías de seguridad ya no se aplican.
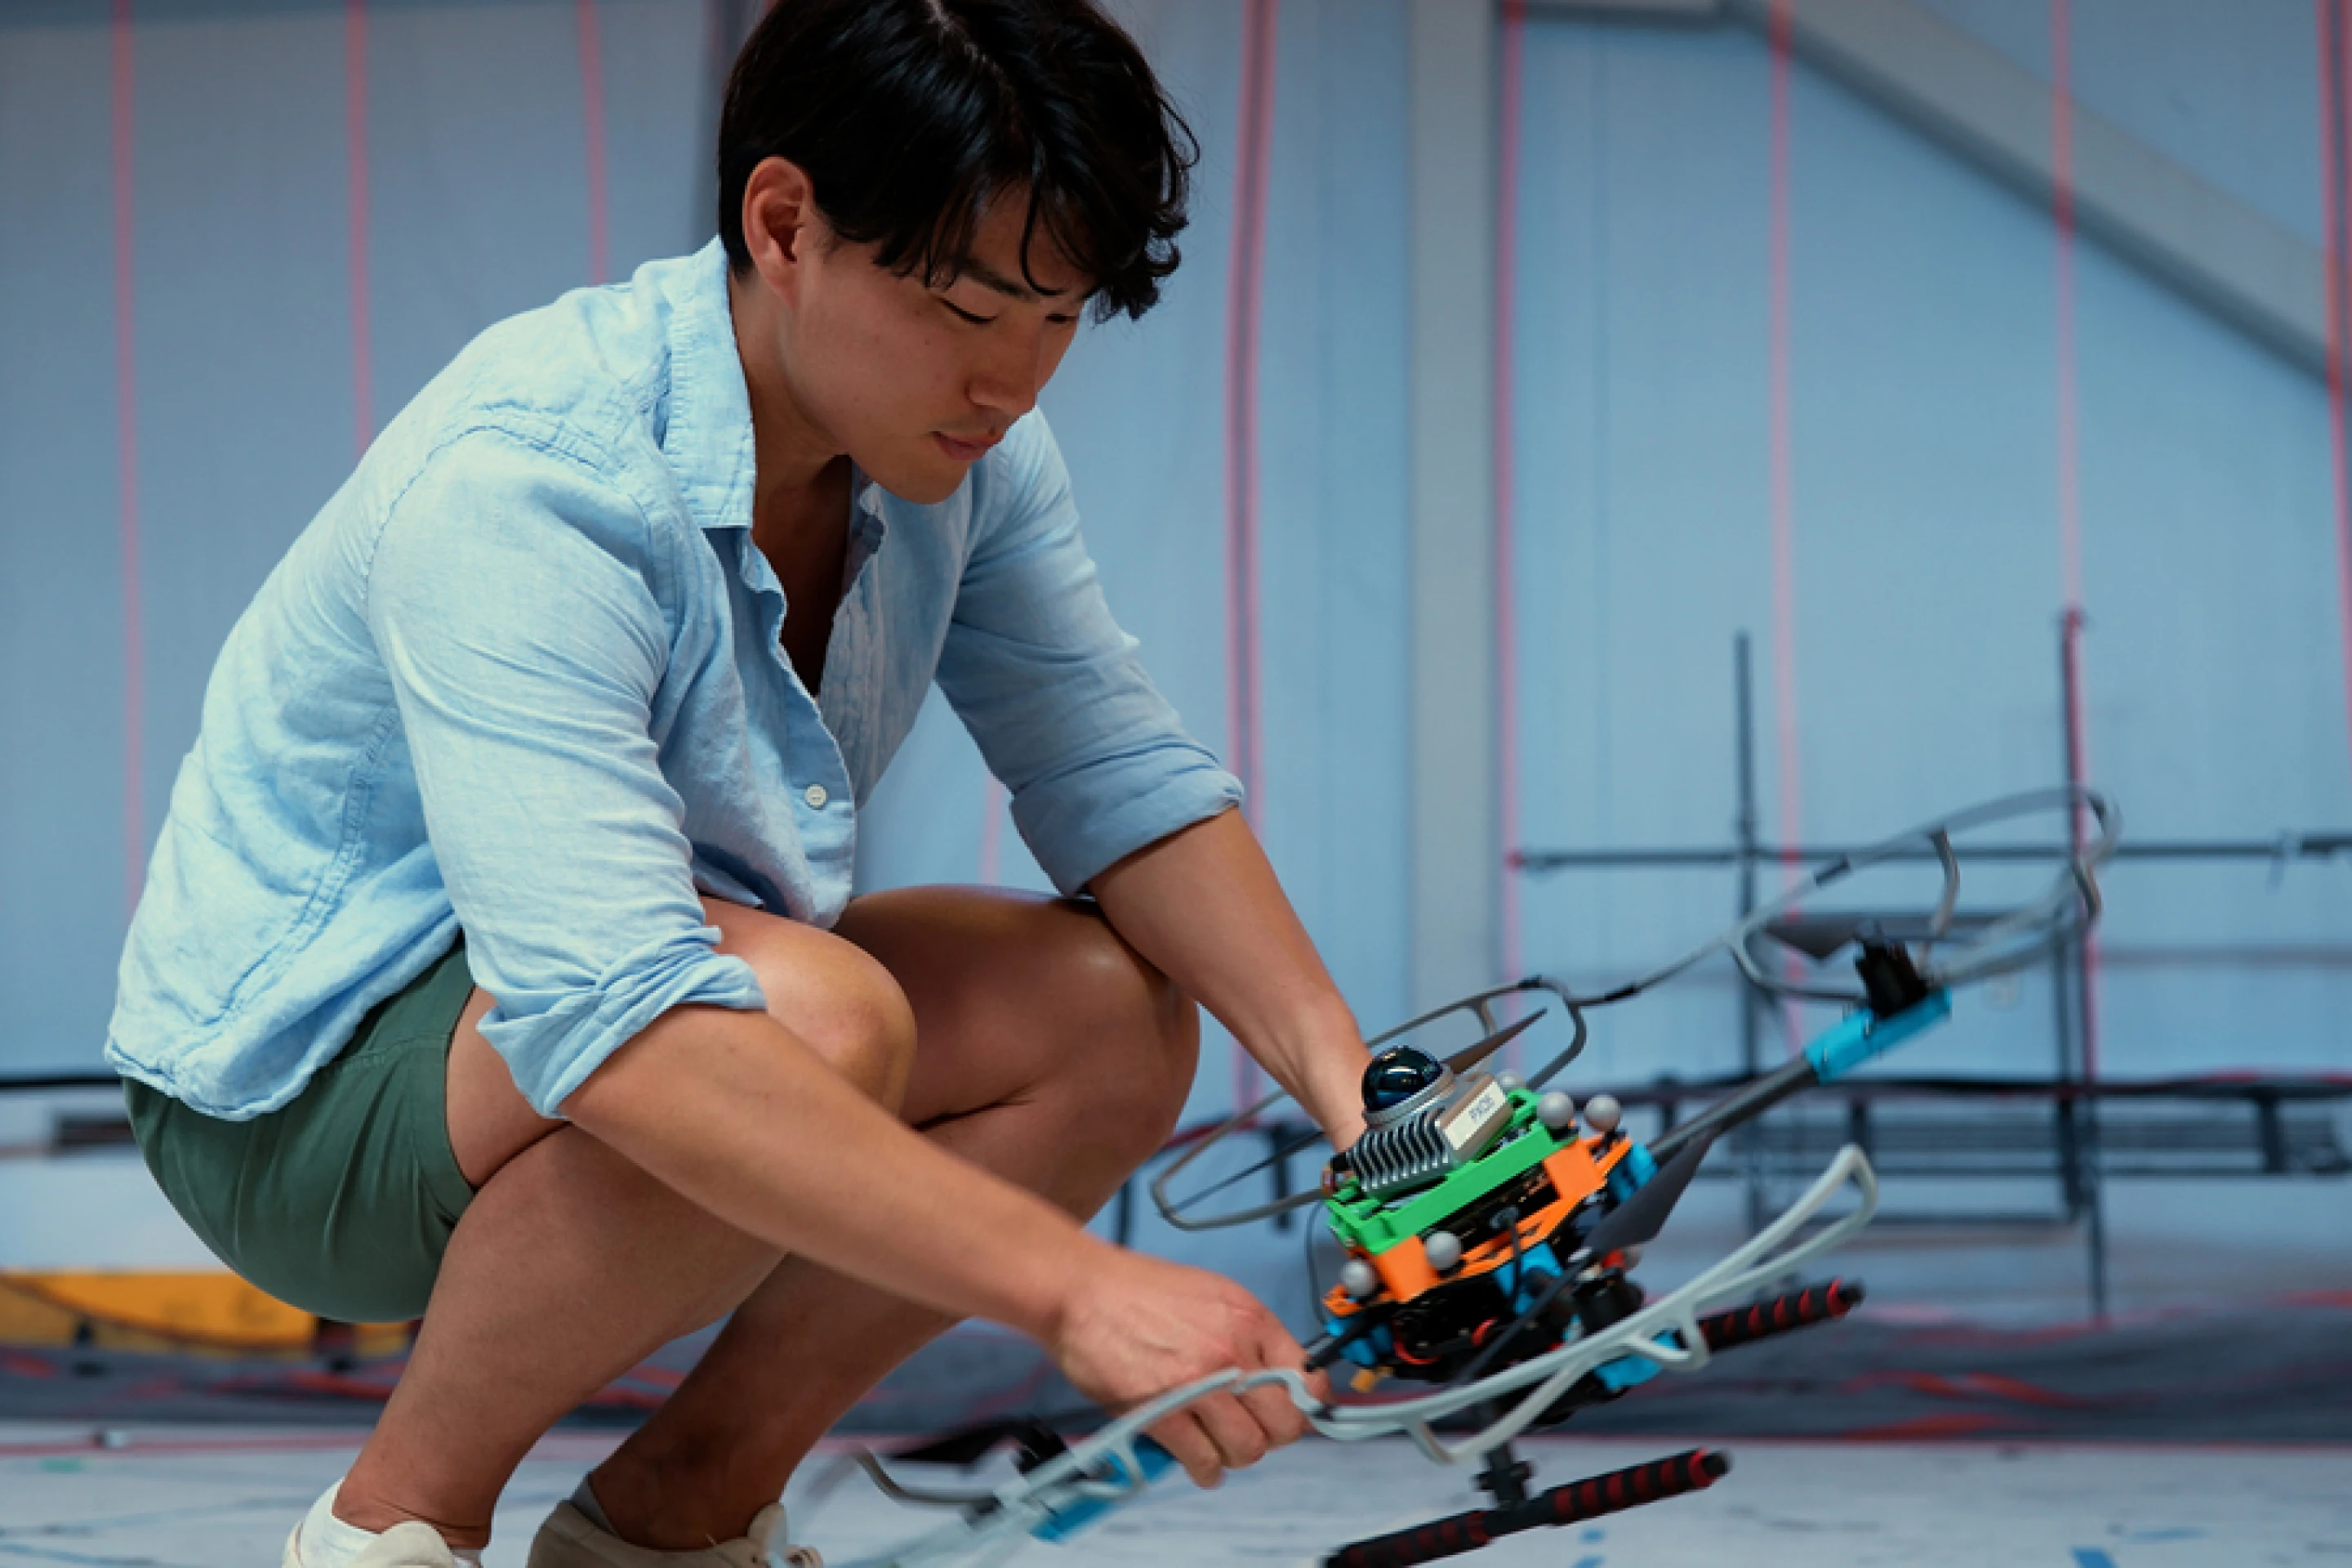
En la prueba de simulación, SANDO evitó colisiones en todos los entornos de prueba y alcanzó el punto objetivo más rápido que varios sistemas de planificación comparativos. El equipo de investigación también realizó 12 pruebas de vuelo reales con un dron equipado con ordenadores y sensores a bordo, durante las cuales evitó con éxito todos los obstáculos en movimiento. La investigación fue publicada en "IEEE Transactions on Robotics". El equipo afirmó que el sistema se podrá utilizar en el futuro para la búsqueda y rescate de edificios derrumbados, la exploración de minas, el reconocimiento de escenas de incendios o el vuelo en áreas urbanas pobladas. Sin embargo, sigue siendo un resultado de investigación y no se ha demostrado que se pueda implementar en misiones de desastre reales.
La investigación todavía tiene limitaciones prácticas. Las garantías teóricas que se basan en el límite superior de la velocidad de los obstáculos dependen de la precisión de la percepción y la estimación; En escenarios con obstáculos particularmente densos, el rango de seguridad reservado para el peor de los casos puede ser demasiado conservador, lo que resulta en desvíos de ruta o una reducción de la eficiencia de la planificación. El plan de seguimiento del equipo es reducir la carga informática y explorar la combinación de aprendizaje automático para permitir a los usuarios asignar tareas al robot en lenguaje natural.
Comentarios