Resumen:
Los ingenieros del MIT han desarrollado un delgado robot submarino impulsado por células vivas de músculo esquelético. El dispositivo no tiene motor tradicional. El cuerpo principal consta de dos aletas de gel controlables independientemente, cada una de aproximadamente 15 mm de largo, 7 mm de ancho y 0,5 mm de espesor. La superficie está cubierta por una fina capa de células musculares de menos de 15 micras de espesor. El equipo de investigación permitió que las células del músculo esquelético de un ratón expresaran canales iónicos fotosensibles que pueden responder a la luz azul. Después de irradiar luz azul con una longitud de onda de aproximadamente 470 nanómetros, las células se contraen y hacen que las aletas de gel se agiten, empujando al robot a moverse en el agua.
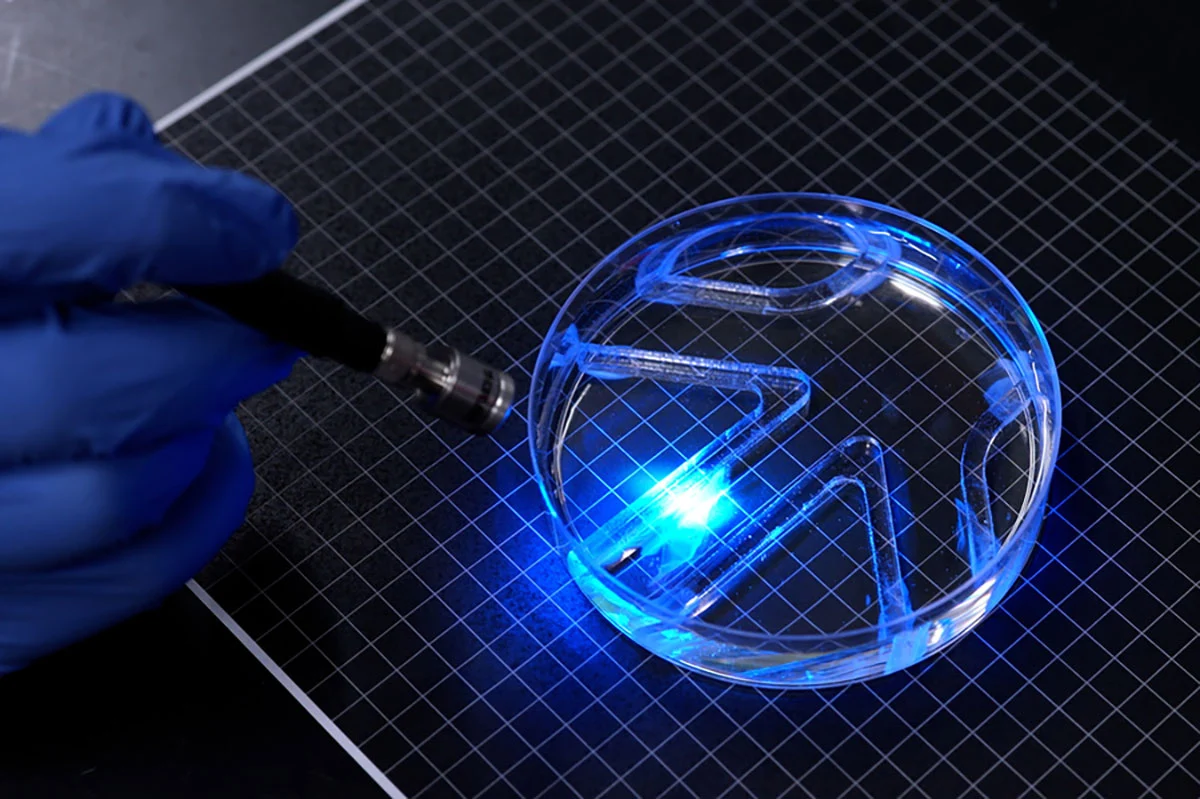
Los resultados de la investigación se publicaron en "Advanced Functional Materials". El equipo fabricó un andamio de gelatina metacrilatada llamado GelMA e imprimió surcos en la superficie para guiar las células musculares para que se alinearan en la misma dirección. En comparación con el gel de fibrina utilizado anteriormente, el andamio GelMA es más capaz de resistir la contracción muscular y es menos probable que se encoja con los movimientos celulares. Los experimentos también encontraron que los surcos cuadrados en la parte inferior son más propicios para la disposición de las células musculares, la fusión en fibras y la generación de fuerza coordinada que los surcos en forma de arco. Los investigadores también "entrenaron" el tejido muscular mediante estimulación flash repetida para mejorar su desplazamiento de contracción. Finalmente, dos piezas de tejido muscular controlado por separado forman las aletas izquierda y derecha del robot. Los investigadores pueden conducir un lado individualmente o conducir ambos lados al mismo tiempo para cambiar la dirección y la velocidad del viaje.
En un tanque de placa de Petri, los investigadores movieron manualmente la fuente de luz para guiar al robot a través de un simple laberinto. La velocidad lineal máxima informada en el artículo es aproximadamente 4 veces la longitud del fuselaje por minuto, y la velocidad de rotación máxima es de aproximadamente 1200 grados por minuto. Es mucho más lento que un nadador olímpico, pero similar a un tiburón toro que se mueve lentamente, dijo el MIT. En este caso, la "navegación" depende de personal externo para controlar la fuente de luz y el robot aún no dispone de sistemas autónomos de percepción, toma de decisiones o control a bordo.
El artículo también informa que la fuerza de contracción por unidad de volumen de la película muscular bidimensional optimizada es aproximadamente 20 veces mayor que la del tejido muscular tridimensional; su tiempo de mantenimiento funcional después de ser separado del soporte fijo se ha mejorado de menos de 10 minutos para la antigua estructura de fibrina a más de 30 días para la estructura GelMA. Estos 30 días se refieren a la vida útil funcional del actuador de membrana muscular sin soporte fijo en el experimento, y no significa que el robot pueda nadar continuamente durante un mes. Los estudios han demostrado que el desplazamiento de tejido después del entrenamiento con estimulación luminosa es aproximadamente 4 veces mayor que el del grupo de control no entrenado.
Este diseño tiene como objetivo resolver el problema de los robots biohíbridos tradicionales que son de gran tamaño y requieren una gran cantidad de células musculares cultivadas en tres dimensiones. El equipo de investigación cree que los tejidos vivos que son suaves, responden al medio ambiente y tienen ciertas capacidades de autocuración pueden usarse en el futuro para tareas como la exploración de aguas frágiles y el monitoreo ambiental. Sin embargo, la investigación todavía se basa en una sola línea de células musculares de ratón, aletas simples y estimulación externa con luz azul; El equipo dijo que el siguiente paso será optimizar la estructura de la carrocería para aumentar la velocidad y explorar la integración de fuentes de microluz y fuentes de alimentación portátiles. Aplicaciones como la cirugía mínimamente invasiva son actualmente sólo ideas a largo plazo y aún no se han verificado en la práctica.
Comentarios