Resumen:
Los ingenieros del MIT han desarrollado un delgado robot nadador impulsado por células vivas del músculo esquelético. Consiste en una película de hidrogel flexible del tamaño de un chicle y dos estructuras en forma de aletas. Las células musculares cubren las aletas. El equipo de investigación utiliza la luz para estimular la contracción muscular y hacer que las aletas se agiten para impulsar al robot hacia adelante en el agua. Al iluminar alternativamente las aletas izquierda y derecha, los investigadores pudieron girar al animal y guiarlo a través de un simple laberinto submarino en una placa de Petri.
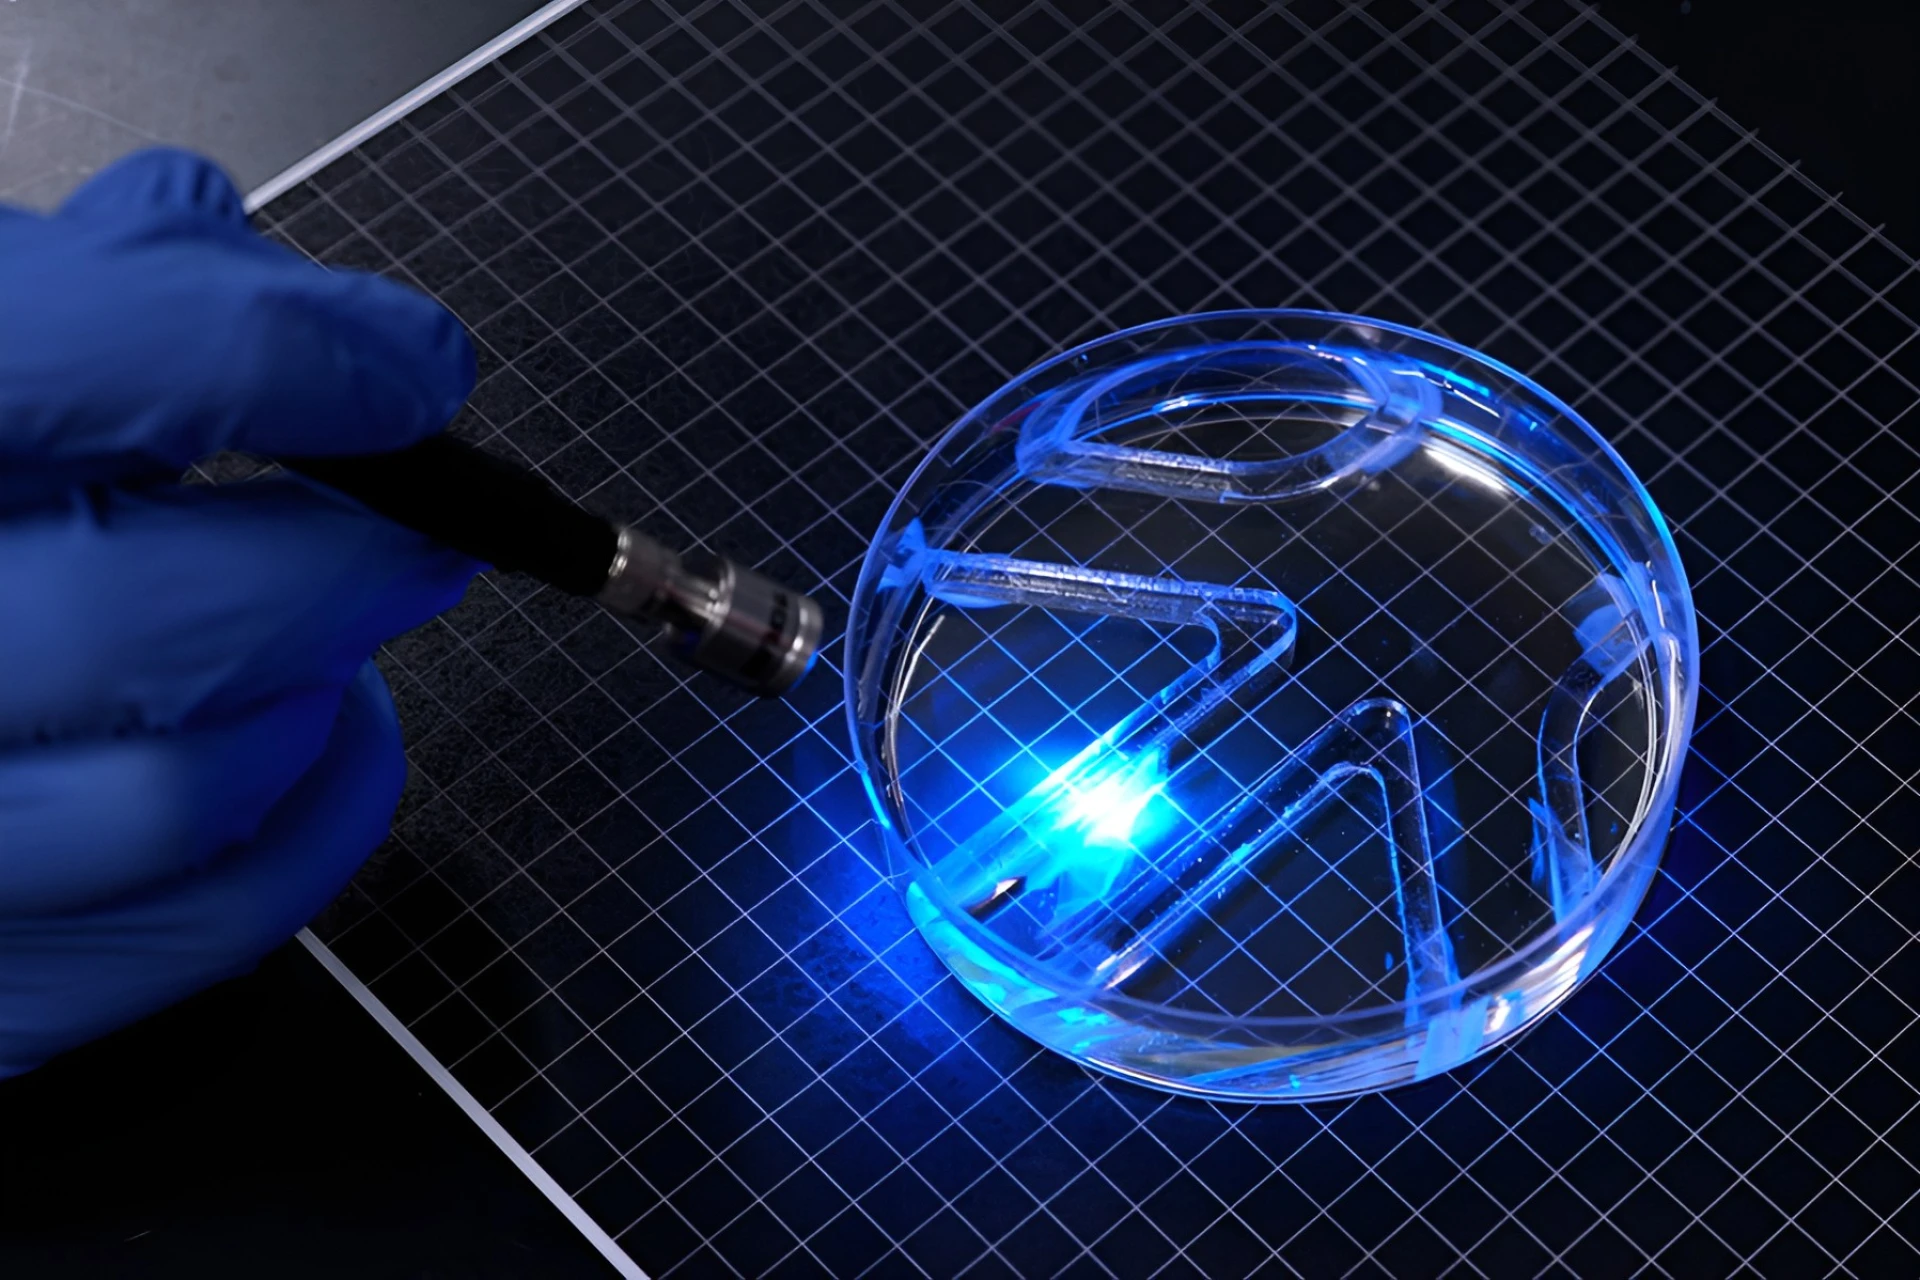
Este robot utiliza una sola capa de membrana de células musculares y la estructura general tiene aproximadamente medio milímetro de espesor. El equipo de investigación utilizó metacrilato de gelatina (GelMA) para hacer un esqueleto de soporte y presionó surcos de forma cuadrada en la superficie para permitir que las células se organizaran a lo largo de los surcos y se fusionaran en fibras musculares en la misma dirección. Los investigadores dijeron que el gel de fibrina utilizado en el pasado era demasiado blando y se arrugaba fácilmente cuando los músculos se contraían; el GelMA más fuerte y los surcos cuadrados pueden soportar mejor las células y ayudar a los músculos a trabajar juntos para ejercer fuerza. Cada aleta mide aproximadamente 15 mm de largo, 7 mm de ancho y 0,5 mm de espesor.
El robot utiliza células del músculo esquelético que están modificadas genéticamente para responder a la luz. El equipo de investigación primero estimuló las células con pulsos de luz dos veces al día durante 15 minutos cada vez. En comparación con el grupo de control no entrenado, el desplazamiento de las aletas después del entrenamiento aumentó aproximadamente cuatro veces. El artículo informa que esta película muscular bidimensional puede producir una fuerza a nivel de milinewton y un golpe a nivel milimétrico; su densidad de fuerza contráctil por unidad de volumen de tejido es aproximadamente 20 veces mayor que la de los músculos tridimensionales, y su capacidad de trabajo continuo en un estado no fijo también ha aumentado de menos de 10 minutos a más de 30 días.
En condiciones óptimas de prueba, la velocidad de natación lineal del robot es de aproximadamente 4 longitudes por minuto, y su velocidad de rotación puede alcanzar hasta 1200 grados por minuto. Todavía requiere que los investigadores sostengan una fuente de luz fuera de la placa de Petri para controlarlo, y aún no tiene equipos electrónicos a bordo ni capacidades de navegación autónoma; por lo tanto, "no fijo" significa que el cuerpo del robot no necesita estar conectado a un soporte externo, lo que no significa que pueda funcionar de forma independiente sin control de luz externo. Los investigadores también admiten que la estructura actual es simple y la velocidad de natación es lenta, y que todavía queda un largo camino por recorrer antes de que pueda usarse en aguas abiertas.
El equipo de investigación estuvo dirigido por Ritu Raman, profesora asociada de ingeniería mecánica en el MIT, y el primer autor fue la estudiante de posgrado Mahira Bawa. Los resultados fueron publicados en Advanced Functional Materials, titulados "Los actuadores de película de músculo esquelético bidimensionales mejoran la eficiencia de los robots biohíbridos". El equipo cree que el diseño delgado puede ser más amigable con las células y más barato de fabricar que los bloques musculares tridimensionales que requieren una gran cantidad de células, y también se espera que mejore la eficiencia del movimiento; en el futuro, podrá usarse para monitoreo ambiental o para realizar tareas de detección fina en entornos frágiles e impredecibles. Sin embargo, actualmente la investigación sólo utiliza una línea celular, fibras musculares dispuestas unidireccionalmente y una estructura esquelética simple. El siguiente paso del equipo es optimizar el diseño del cuerpo y las aletas, aumentar la velocidad de natación y explorar otros modos de movimiento.
Comentarios