Resumen:
Un equipo de investigación científica de la Universidad Estatal de Carolina del Norte (Estados Unidos) ha desarrollado con éxito un robot de rebote suave en miniatura con una estructura extremadamente aerodinámica. El robot no contiene motores, engranajes, baterías ni chips de control electrónicos tradicionales y es más delgado que una moneda. Puede convertir de forma independiente la luz y el calor en energía potencial elástica de torsión mecánica bajo irradiación continua de luz infrarroja, completando un ciclo de rebote continuo infinito desde el despegue, el reinicio en el aire y la carga para despegar nuevamente.
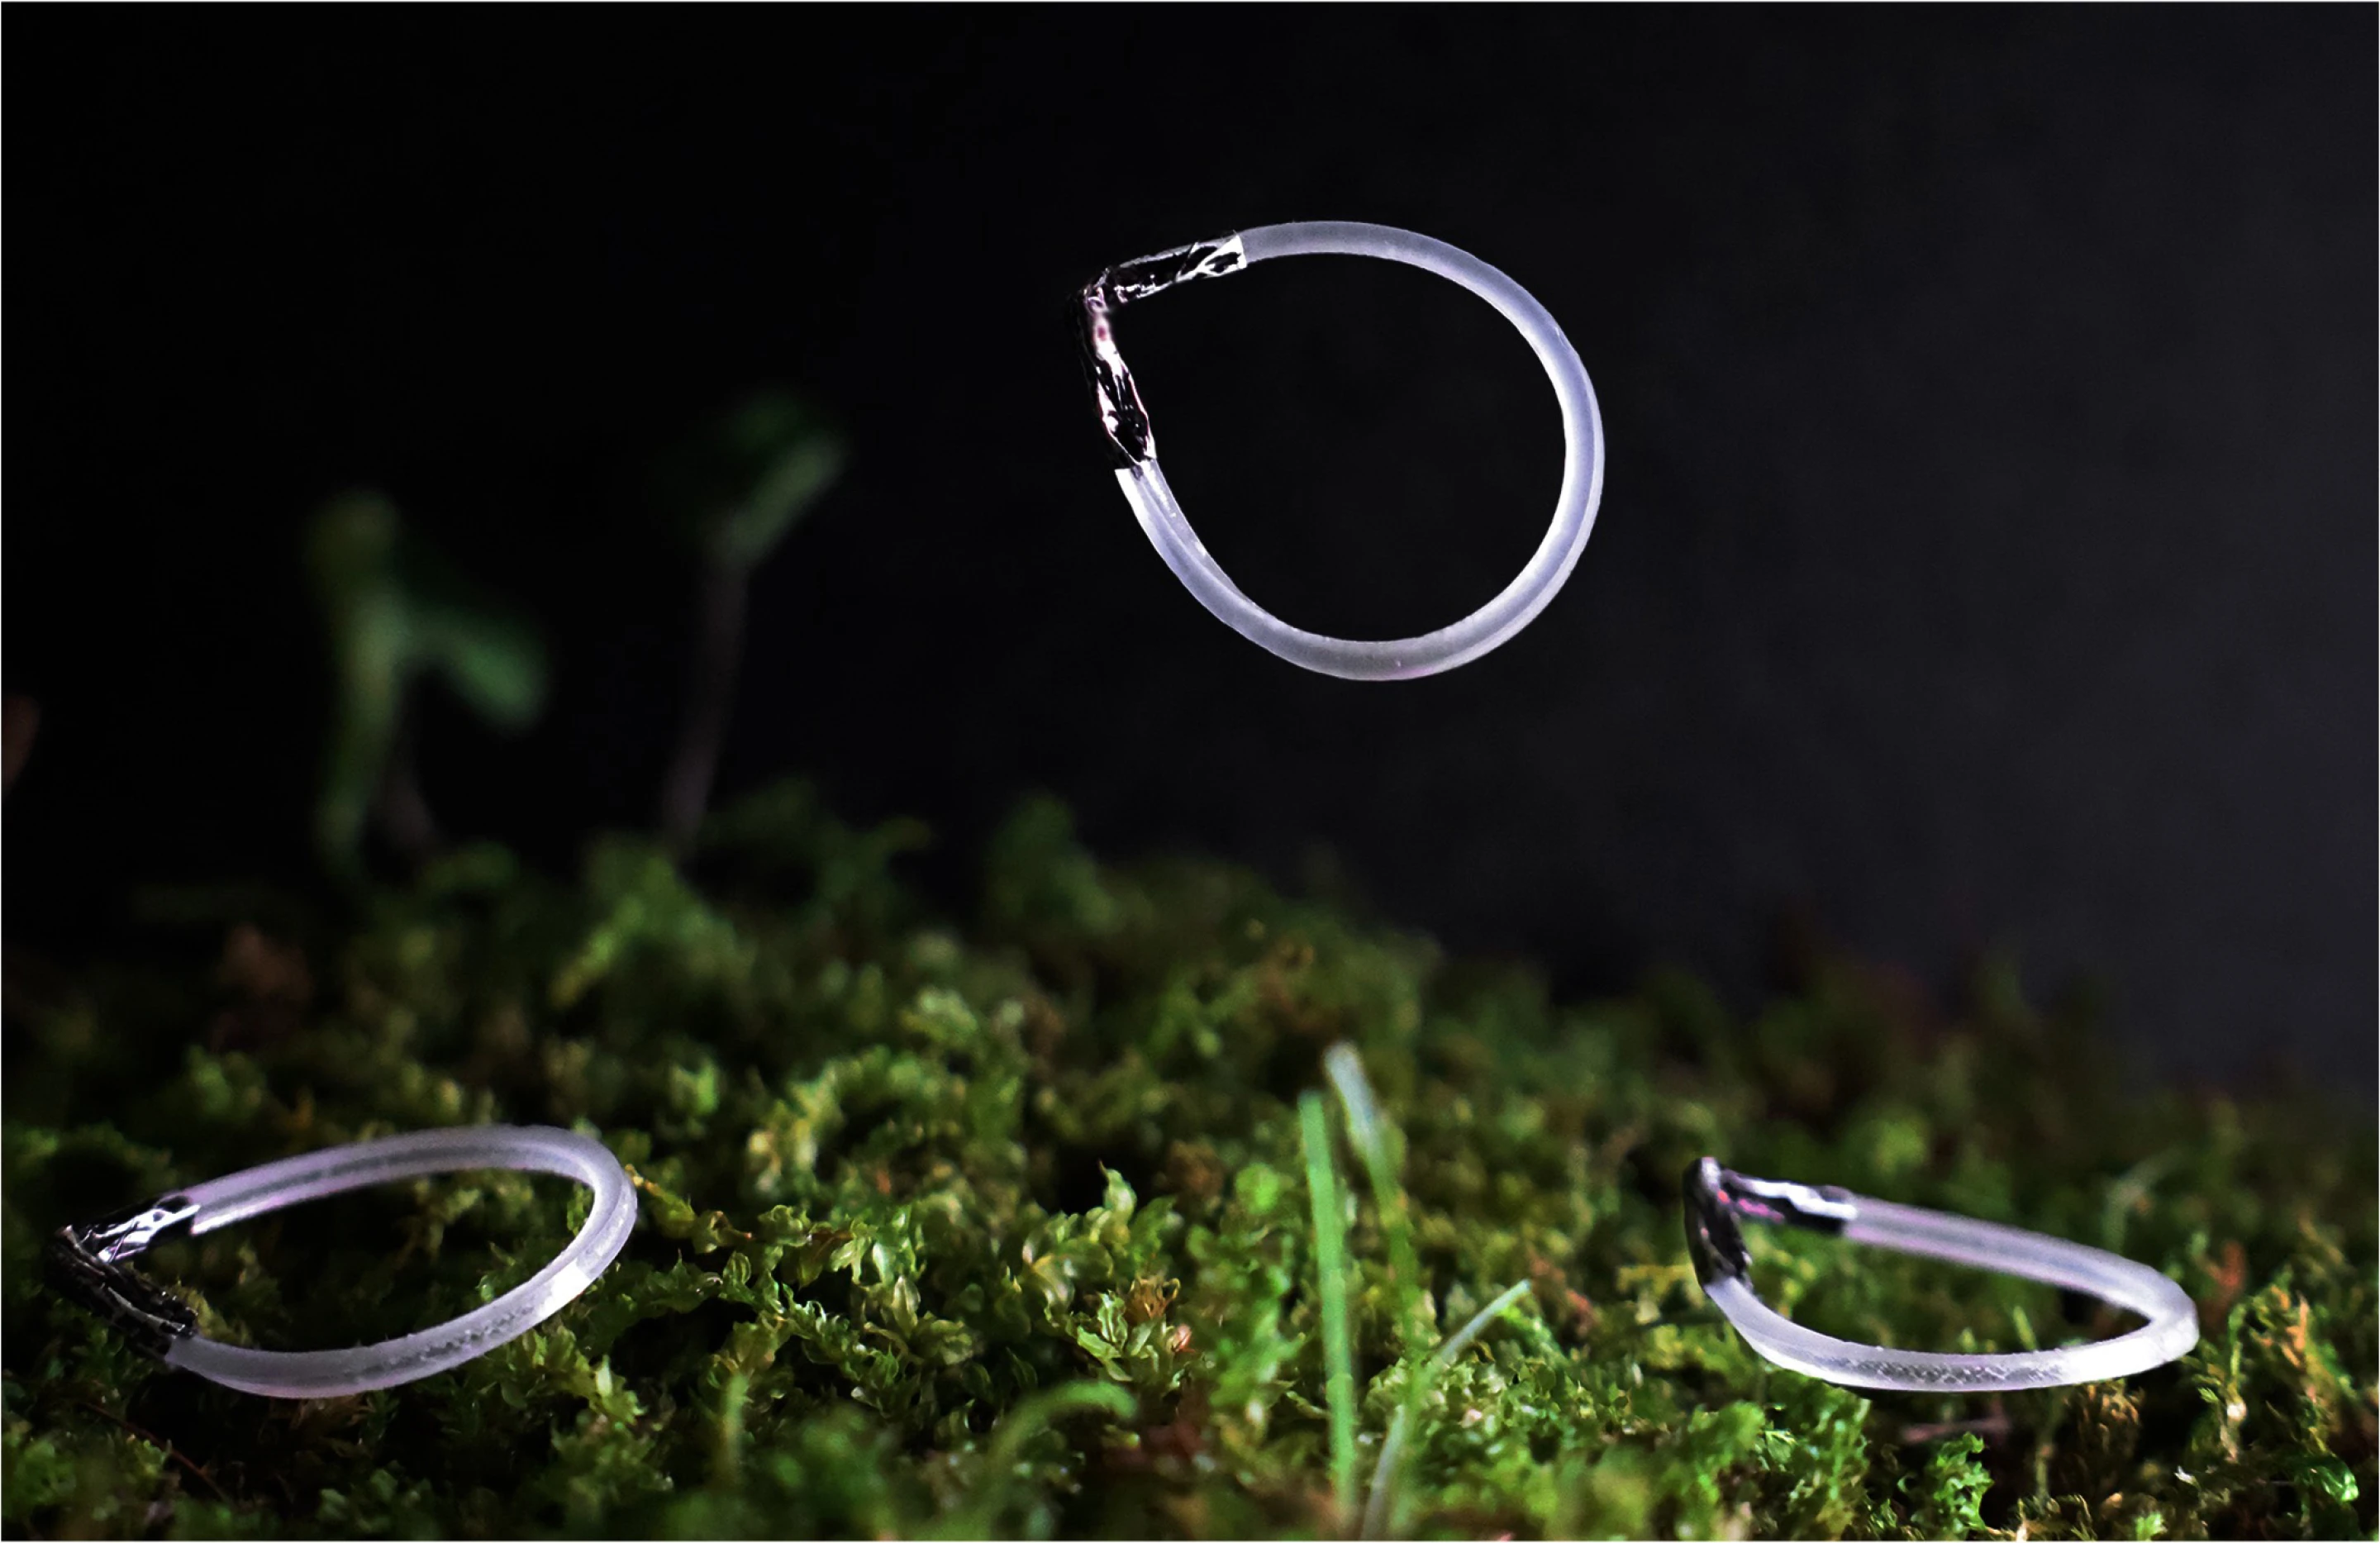
Según los detalles de la investigación publicados en revistas académicas, el robot blando llamado "Ring Leaper" se compone principalmente de dos estructuras clave: un círculo de tiras de polímero flexibles en forma de gota hechas de elastómero de cristal líquido (LCE) y una funda rígida de microaluminio en forma de V fijada en la punta de la gota. El elastómero de cristal líquido tiene propiedades de contracción térmica. Cuando la luz infrarroja irradia la superficie del robot, las cadenas moleculares del lado calentado se encogen e intentan generar una rotación espontánea. En este momento, el tubo de aluminio duro en forma de V en el extremo frontal dificulta el libre rodamiento del polímero, lo que obliga a la correa de polímero a girar continuamente hacia adentro como un reloj, acumulando así una gran cantidad de energía potencial de deformación elástica. Cuando la tensión de torsión supera el umbral crítico, el tubo de aluminio en forma de V golpea instantáneamente el suelo, liberando instantáneamente la energía acumulada y expulsando a todo el robot al aire.
El equipo de investigación descubrió que el robot puede confiar en su propia memoria elástica del material para recuperarse y desenroscarse automáticamente en el aire durante el proceso de vuelo. Después del aterrizaje, puede ingresar inmediatamente al siguiente ciclo de absorción de luz y calentamiento sin ninguna intervención manual ni dispositivo de reinicio mecánico. Mientras la fuente de luz infrarroja externa permanezca iluminada, este proceso de "almacenamiento de energía, rebote y autorreinicio" puede continuar cientos de veces.
El experimento confirmó además que la forma de movimiento y la marcha del robot se pueden controlar directamente simplemente ajustando el ángulo de apertura del tubo de aluminio en forma de V: cuando el ángulo se ajusta a 120 grados, el robot se retuerce y se arrastra cerca del suelo; cuando el ángulo se reduce a 90 grados, el robot salta hacia adelante; y cuando el ángulo se estrecha aún más a 50 grados, el robot muestra una gran capacidad para saltar verticalmente hacia el cielo, con una altura máxima de salto que puede incluso alcanzar más de 80 veces su propio tamaño. Además, al agregar una pequeña cantidad de peso a su extremo redondo para ajustar el centro de masa, puede suprimir eficazmente el balanceo en el aire y mejorar en gran medida la estabilidad y la distancia del salto hacia adelante.
En la prueba de penetración en una variedad de terrenos complejos, el microrobot trepó con éxito sobre hierba, arena, playas de grava, pendientes suaves y caminos de obstáculos salpicados de chinchetas, demostrando su gran capacidad para adaptarse a terrenos irregulares. Los investigadores señalaron que, aunque el sistema todavía depende de fuentes externas de luz infrarroja para proporcionar energía, y no existe un producto comercial inmediato, este avance fundamental en el uso de estructuras geométricas y materiales inteligentes para lograr ciclos autopropulsados ha roto por completo el cuello de botella técnico de los microrobots tradicionales que dependen de voluminosos mecanismos de reinicio de almacenamiento de energía, y proporciona nuevas ideas de diseño y referencias de hardware para la detección ambiental futura, microrobots enjambres y búsqueda y rescate de ruinas de desastres no estructurados.
Comentarios