
Resumen:
Un equipo de investigación de la Universidad de Tecnología y Diseño de Singapur (SUTD) ha desarrollado una nueva plataforma de robot biónico llamada ALBATROSS. Su concepto de diseño se puede resumir en "caer como semillas de arce y navegar como un velero". El sistema está diseñado para resolver el problema del seguimiento a largo plazo en aguas remotas y alejadas de la costa. Se espera que continúe trabajando en el mar durante varias semanas en el futuro, proporcionando una solución de bajo costo y alta eficiencia para el monitoreo ambiental.
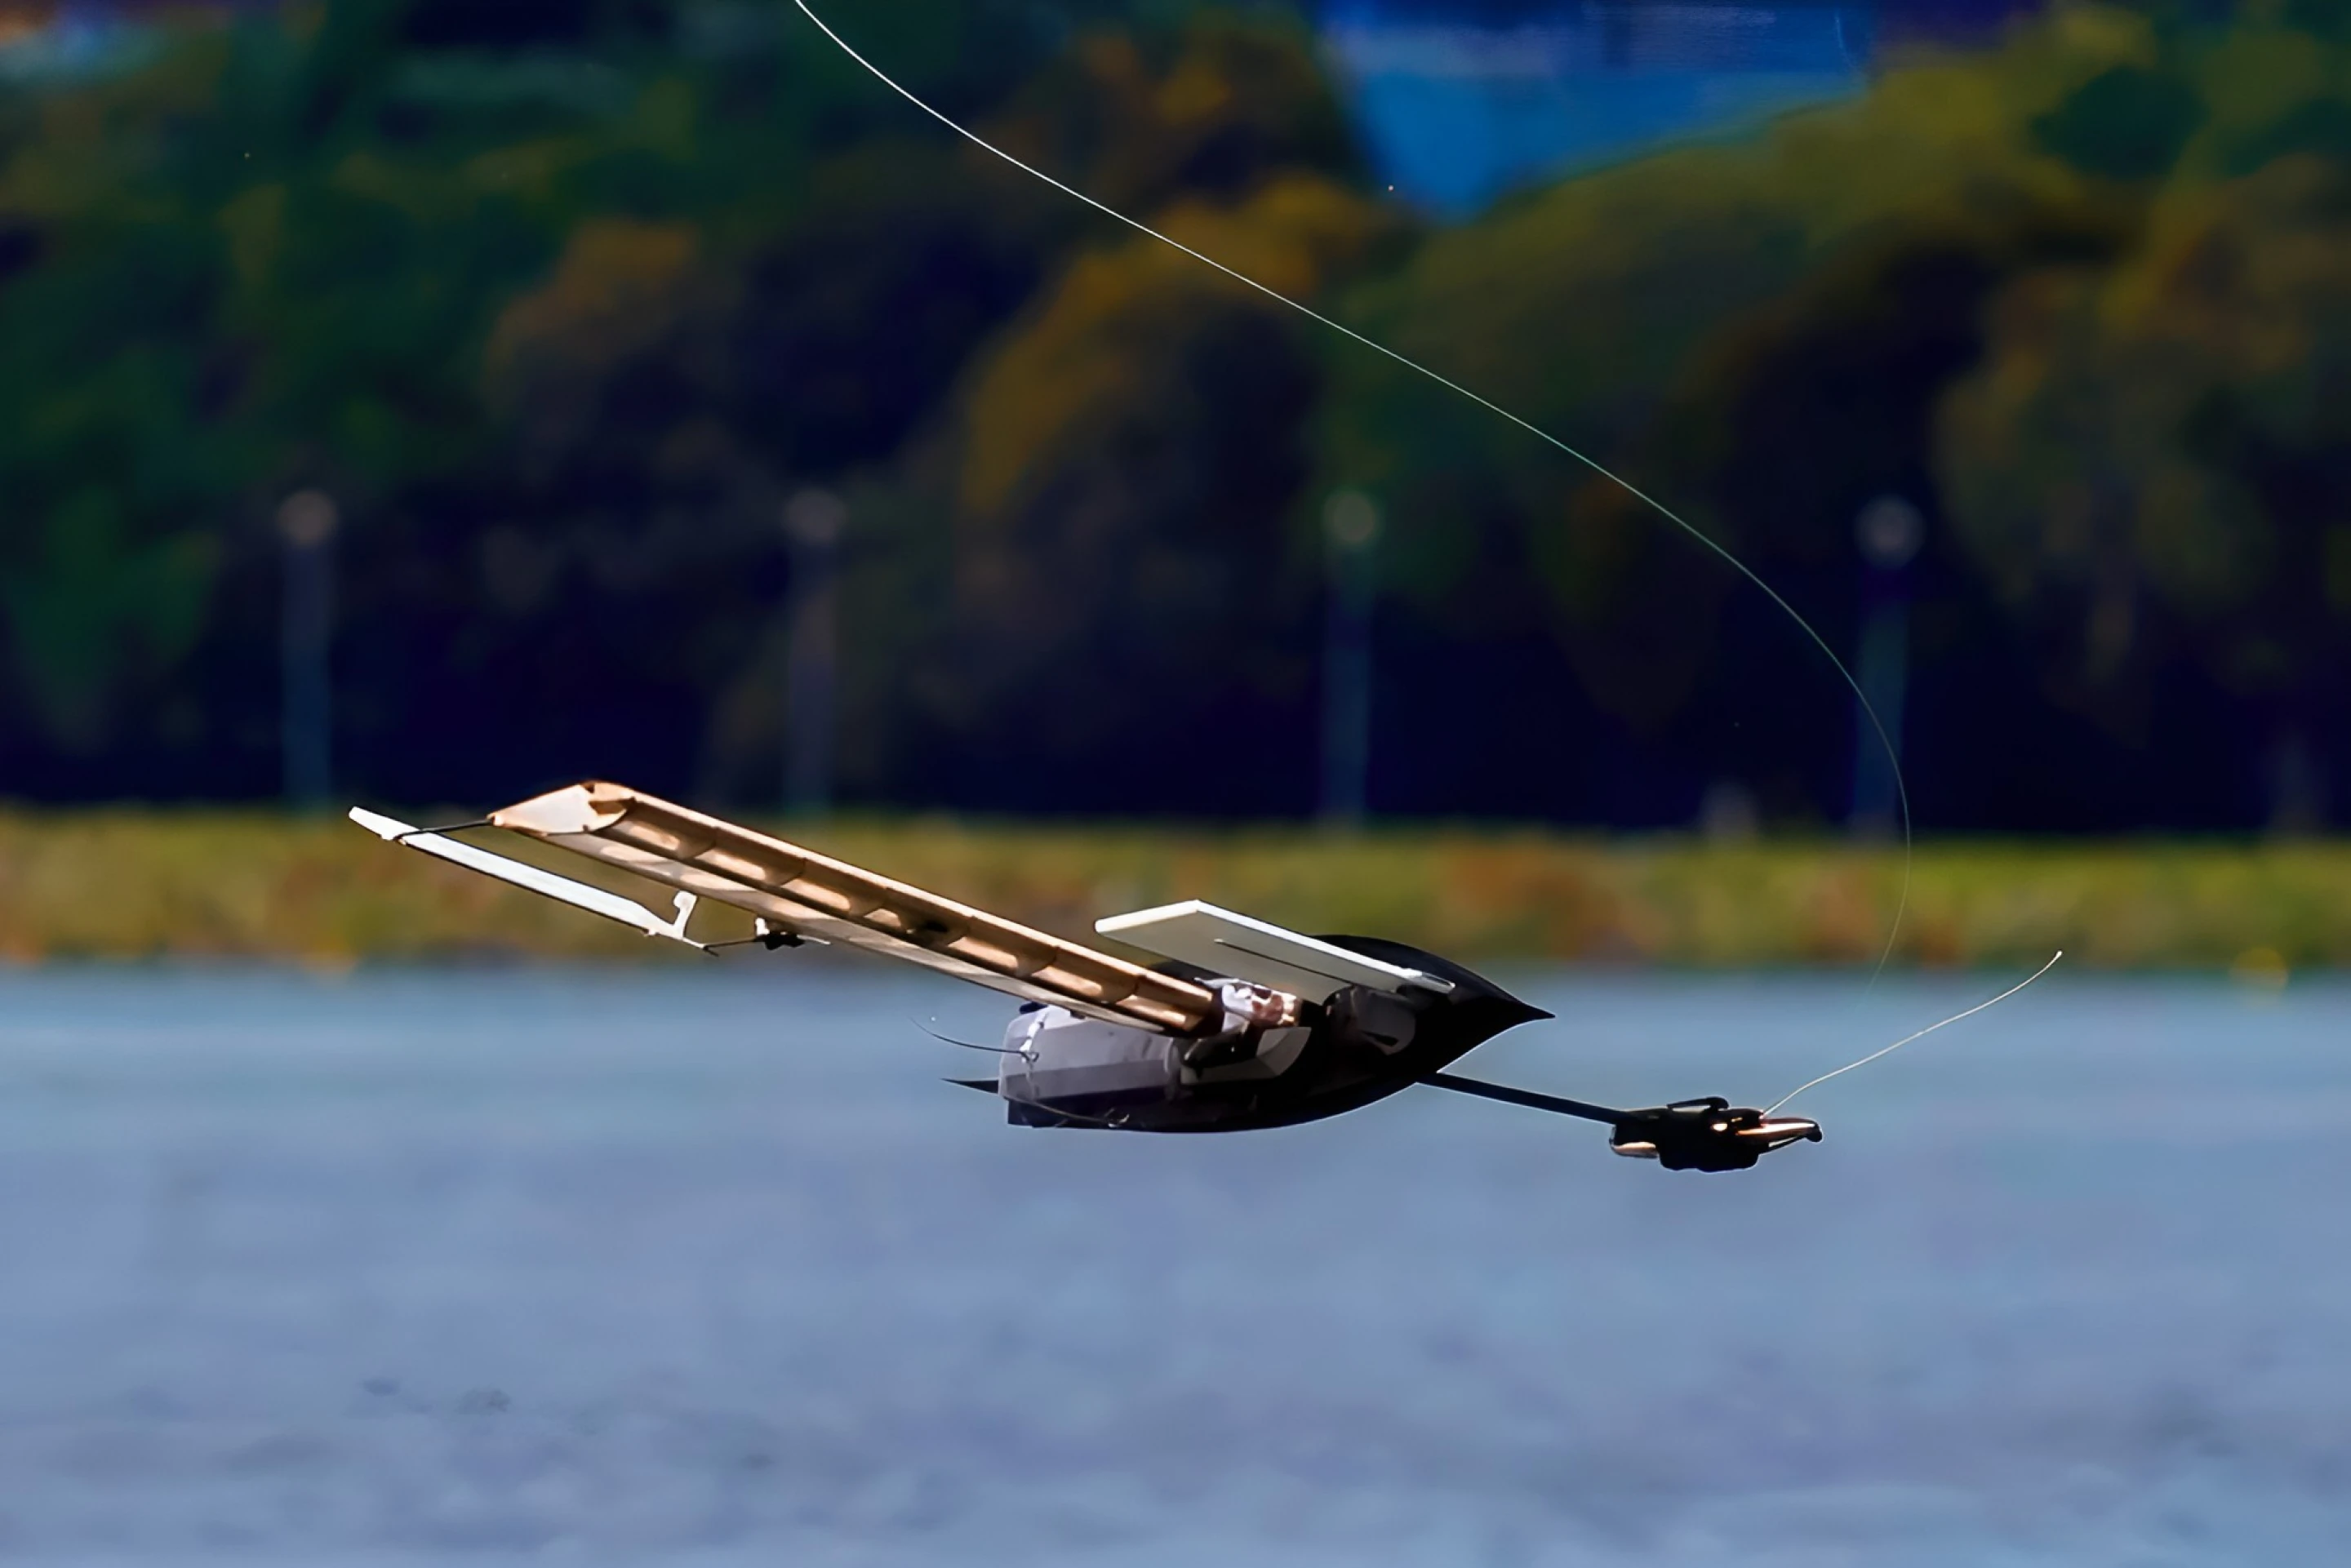
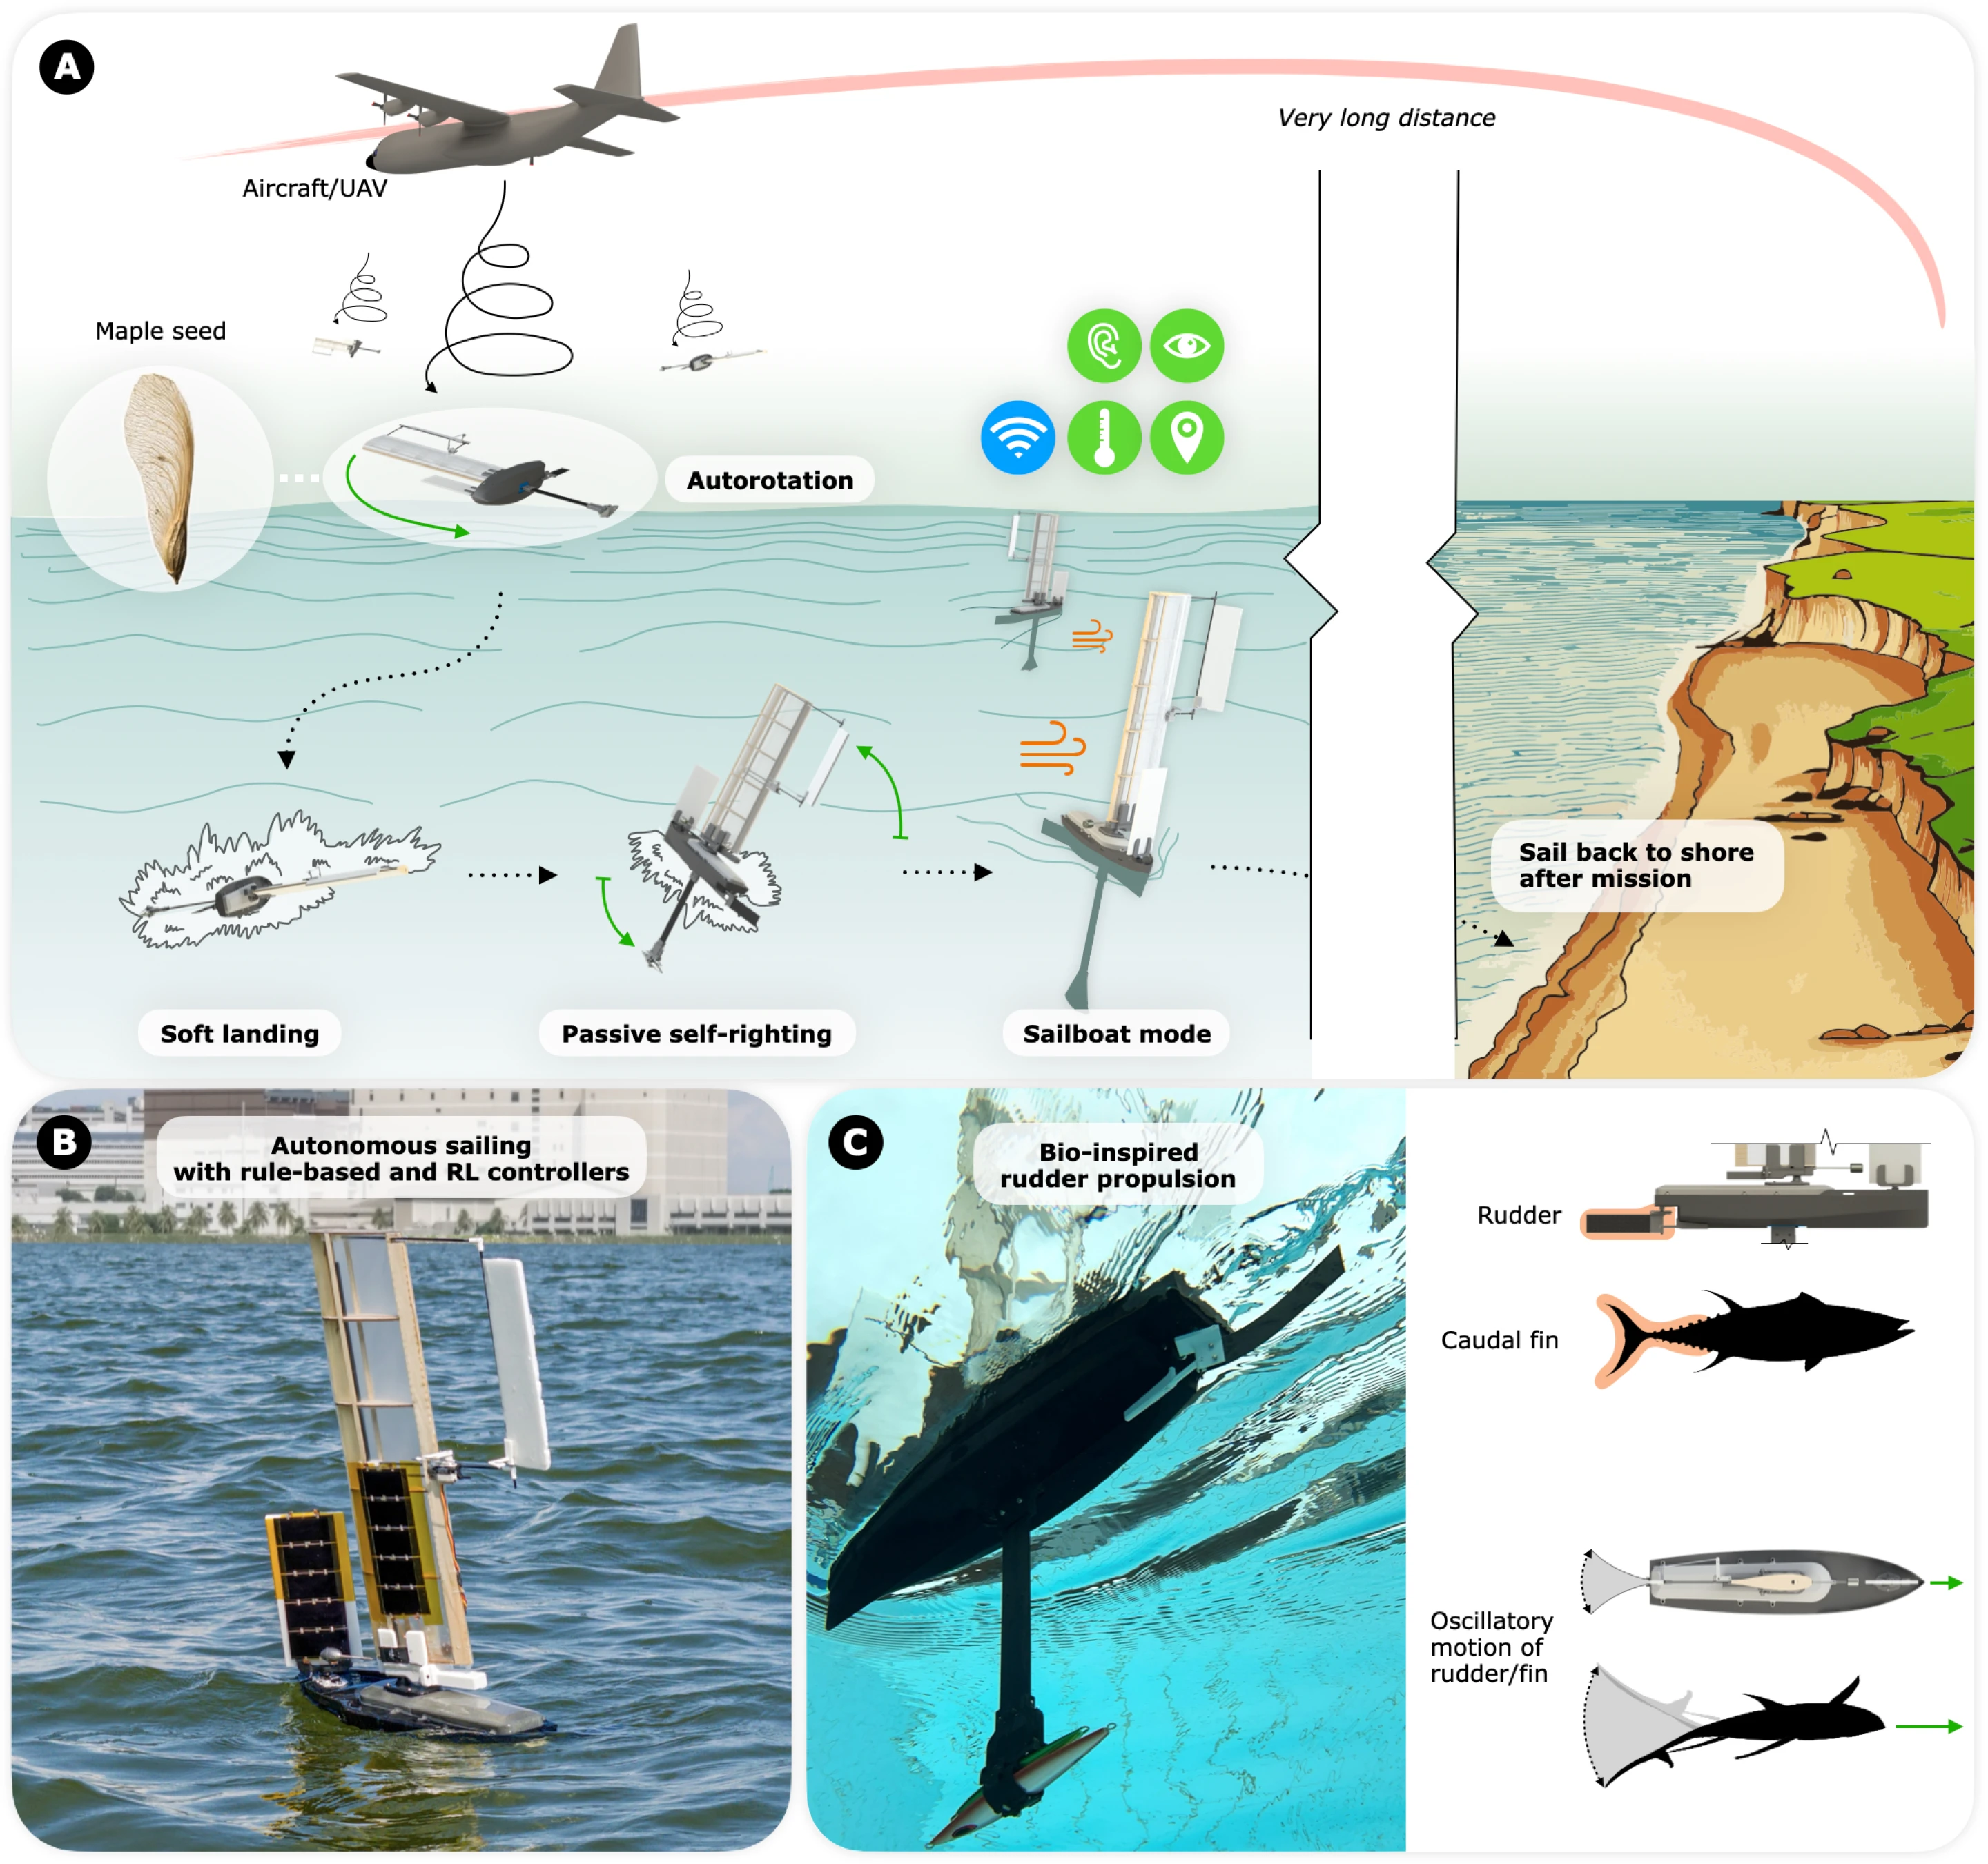
ALBATROSS significa "Aterrizador aerotransportado con sensor de navegación flotante y automático". Los investigadores esperan combinar las ventajas del rápido despliegue de plataformas de aviación con la resistencia duradera de los equipos de navegación marítima, de modo que el robot pueda dejarse caer directamente desde el avión a la zona marítima objetivo, ajustar automáticamente su actitud después de caer al agua y utilizar la energía eólica para navegar de forma autónoma.
Durante mucho tiempo, el monitoreo ambiental de los océanos se ha enfrentado a un dilema. Aunque los barcos tradicionales pueden permanecer en el área de la misión durante mucho tiempo y recopilar datos, a menudo lleva mucho tiempo llegar al lugar de destino; mientras que las aeronaves pueden llegar rápidamente al área designada, pero no pueden permanecer continuamente para realizar tareas de monitoreo. El equipo de investigación cree que ALBATROSS combina las ventajas de ambos y puede implementarse rápidamente y permanecer en el sitio durante mucho tiempo.
En escenarios de uso reales, los aviones transportarán ALBATROSS al área marítima objetivo e implementarán lanzamientos desde el aire. El robot está equipado con dos velas de ala rígida. Estas velas no sólo reducen la velocidad de descenso, sino que también actúan como fuente de energía para el velero después de caer al agua, por lo que no son necesarios paracaídas adicionales ni trenes de aterrizaje especiales.
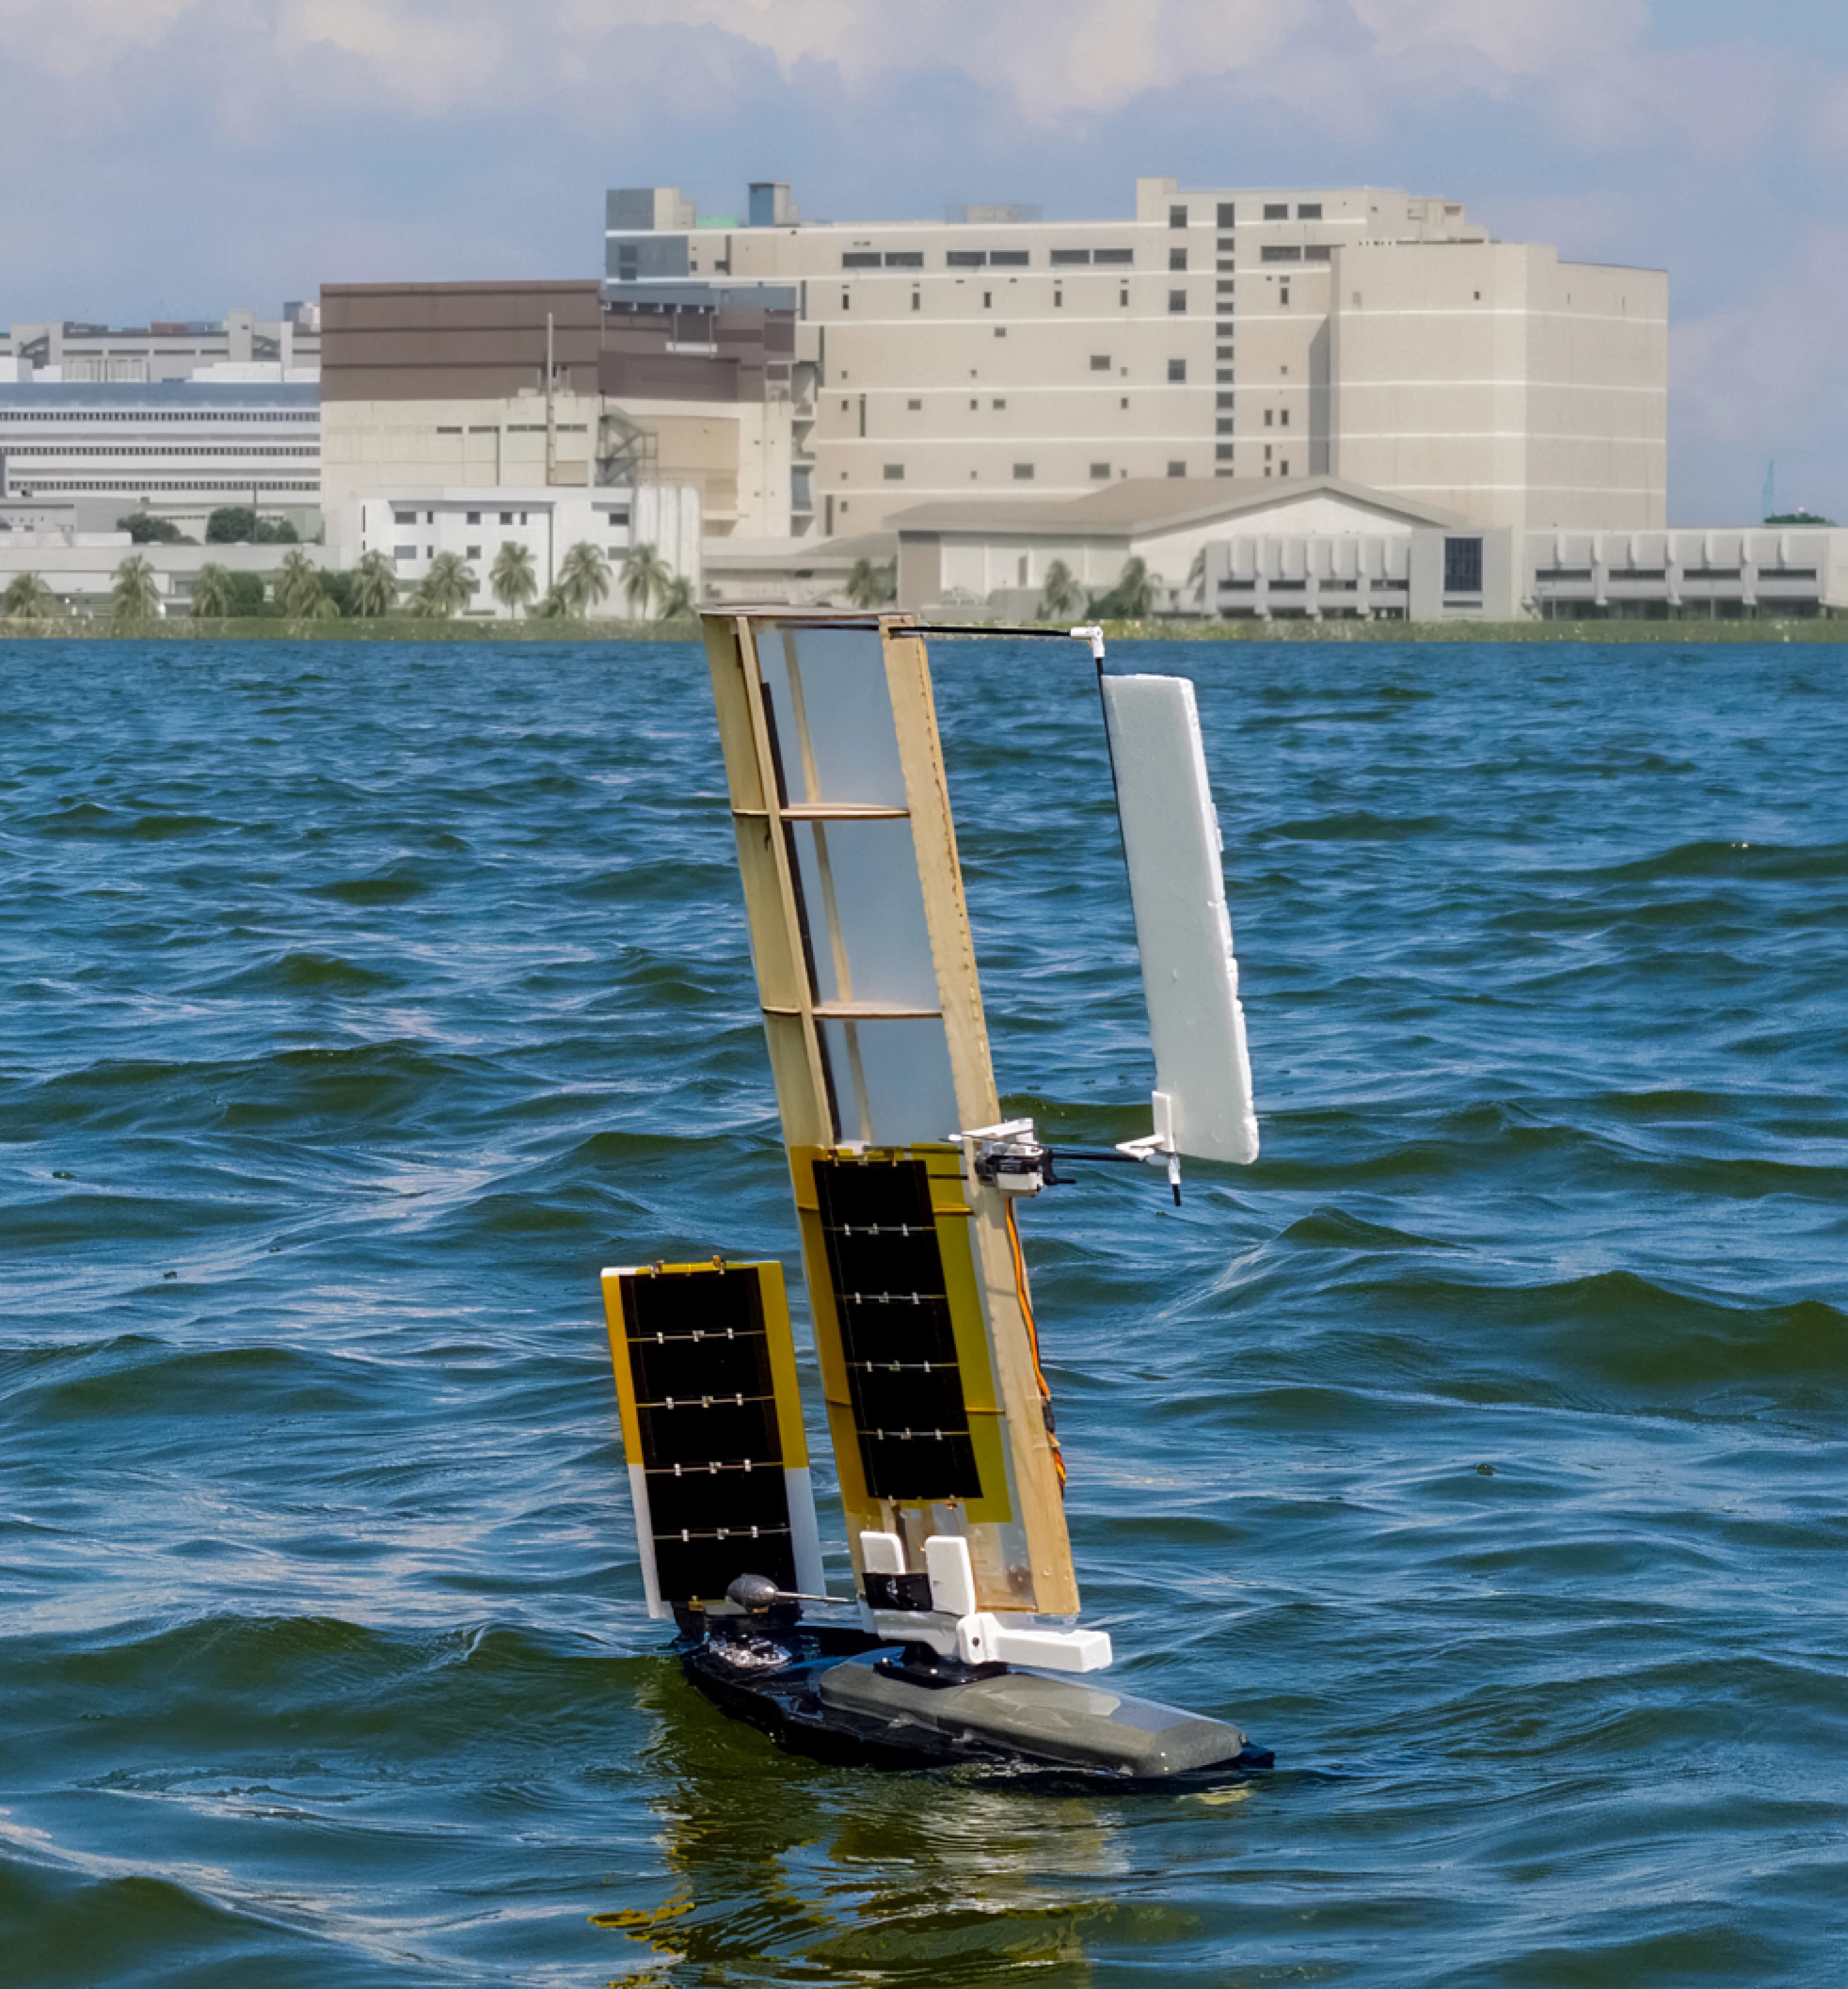
Durante el proceso de descenso, las velas del ala girarán pasivamente como semillas de arce, produciendo un efecto estabilizador a través de la rotación, reduciendo la velocidad de caída y manteniendo una actitud estable. Cuando la plataforma toca el agua, su diseño especial de distribución del peso ayudará al robot a restaurar automáticamente su postura correcta. Luego, las dos velas comenzaron a utilizar la energía del viento para empujar la plataforma hacia adelante, mientras que la superficie del timón diseñada a partir de una estructura de cola de pez era responsable de controlar el rumbo.
El equipo de investigación afirmó que el concepto de diseño de ALBATROSS no es luchar contra el entorno natural, sino hacer pleno uso de las fuerzas naturales para completar las tareas. El robot se basa en la rotación pasiva para completar un aterrizaje seguro, realiza un enderezamiento automático a través del diseño del centro de gravedad y luego utiliza la energía eólica para lograr un movimiento continuo. Los investigadores creen que se espera que esta estructura mecánica relativamente simple reduzca significativamente los costos y promueva el despliegue a gran escala en áreas a las que es difícil llegar con métodos tradicionales.
Después de entrar en el estado de crucero, ALBATROSS puede moverse de forma autónoma entre múltiples puntos de referencia preestablecidos basándose únicamente en tres actuadores y tres sensores de navegación. Para comprobar el efecto del diseño, el equipo de investigación lanzó el prototipo desde una altitud de 150 metros. Los resultados de las pruebas mostraron que el robot se mantuvo estable durante su descenso, entró al agua con poca fuerza de impacto y completó con éxito tareas autónomas de adrizamiento y navegación. Los investigadores estiman que sin el sistema de desaceleración de la rotación, la energía de impacto que experimenta una plataforma similar al caer al agua aumentará aproximadamente 18,5 veces.
En pruebas de campo en el embalse de Singapur, el prototipo ALBATROSS más grande alcanzó una velocidad máxima de aproximadamente 1 km por hora y funcionó de forma continua durante aproximadamente 3 horas. Durante el período, los sensores aéreos recopilaron con éxito datos ambientales como la humedad, la temperatura y la dirección del viento.
El equipo de investigación cree que esta plataforma puede usarse ampliamente en campos como el monitoreo ambiental, la investigación del cambio climático, las operaciones de búsqueda y rescate y la seguridad marítima en el futuro. Debido a que depende principalmente de la energía eólica para su propulsión, se espera que el tiempo de ejecución de su misión se extienda significativamente al tiempo que se reduce el consumo de energía.
Sin embargo, en la actualidad, ALBATROSS todavía se está probando principalmente en un ambiente controlado y aún no ha experimentado la prueba rigurosa del mar abierto real. Los investigadores dijeron que la próxima fase de trabajo se centrará en promover la transición de la plataforma a aplicaciones reales en el entorno marino, incluida la mejora de la resistencia estructural, la durabilidad y la confiabilidad en condiciones marítimas adversas.
También está previsto que las versiones futuras de ALBATROSS estén equipadas con equipos de detección más completos, incluidos sensores submarinos, sistemas de sonar y dispositivos de almacenamiento de energía de mayor capacidad, para llevar a cabo tareas de observación del océano más complejas y a largo plazo.
Comentarios