Resumen:
El equipo de investigación de la Universidad de Fudan ha desarrollado una película de polímero ultrafina adherida a los pies del robot, que puede generar electricidad directamente cuando toca un suelo específico y determinar el material y la rugosidad de la superficie debajo de los pies a partir de las señales eléctricas. El estudio fue publicado en la Revista Nacional de Ciencias. Se centra en el problema del suministro de energía al que se enfrentan los microrobots desde hace mucho tiempo: los investigadores señalaron que un microrobot que pesa alrededor de 1,7 gramos sólo puede arrastrarse durante unos dos minutos utilizando una batería comercial; Si la duración de la batería se va a ampliar a dos horas, el peso de la batería representará aproximadamente el 94% del peso total del robot, superando con creces las capacidades de densidad de energía de las baterías de litio existentes.
Esta capa de "piel" está hecha de poliacrilato de potasio reticulado y forma una película directamente sobre el pie del robot. El espesor es de unas 135 micras y el área se puede reducir a aproximadamente 1 milímetro cuadrado. No utiliza la fricción o la presión al caminar para generar electricidad, sino una fuente de energía electroquímica abierta: después de que la planta del pie entra en contacto con superficies activas como el aluminio y el zinc, el material del suelo libera electrones; la capa de reacción de platino/carbono de la membrana utiliza oxígeno y agua del aire para recibir electrones y formar una corriente eléctrica, y la reacción se detiene inmediatamente después de levantar el pie. En otras palabras, el robot consume la energía química del material de contacto y la superficie del metal se irá oxidando gradualmente, en lugar de obtener "electricidad gratis" que pueda mantenerse indefinidamente.
El equipo de investigación informa que la película puede alcanzar una densidad de potencia de 133 milivatios por centímetro cuadrado en la superficie de zinc y 103 milivatios en la superficie de aluminio, aproximadamente un orden de magnitud más que las microbaterías típicas; Los materiales disponibles también incluyen silicio, estaño y plomo. El tamaño del robot experimental es de aproximadamente 6,7 x 5,7 centímetros. El informe de la investigación menciona que ha acumulado más de 10.000 pasos, con pruebas continuas que abarcan aproximadamente 150 días, y ha caminado más de un millón de pasos después de consumir alrededor de 2 gramos de aluminio. El equipo también demostró cómo el robot trepaba por una placa de metal inclinada, encendía un LED y conducía un transmisor Bluetooth; la membrana puede funcionar en ambientes con temperaturas tan bajas como -20 grados Celsius y tan altas como 80 grados Celsius, y aún puede descargarse después de dejarse a un 20% de humedad relativa durante 48 horas.
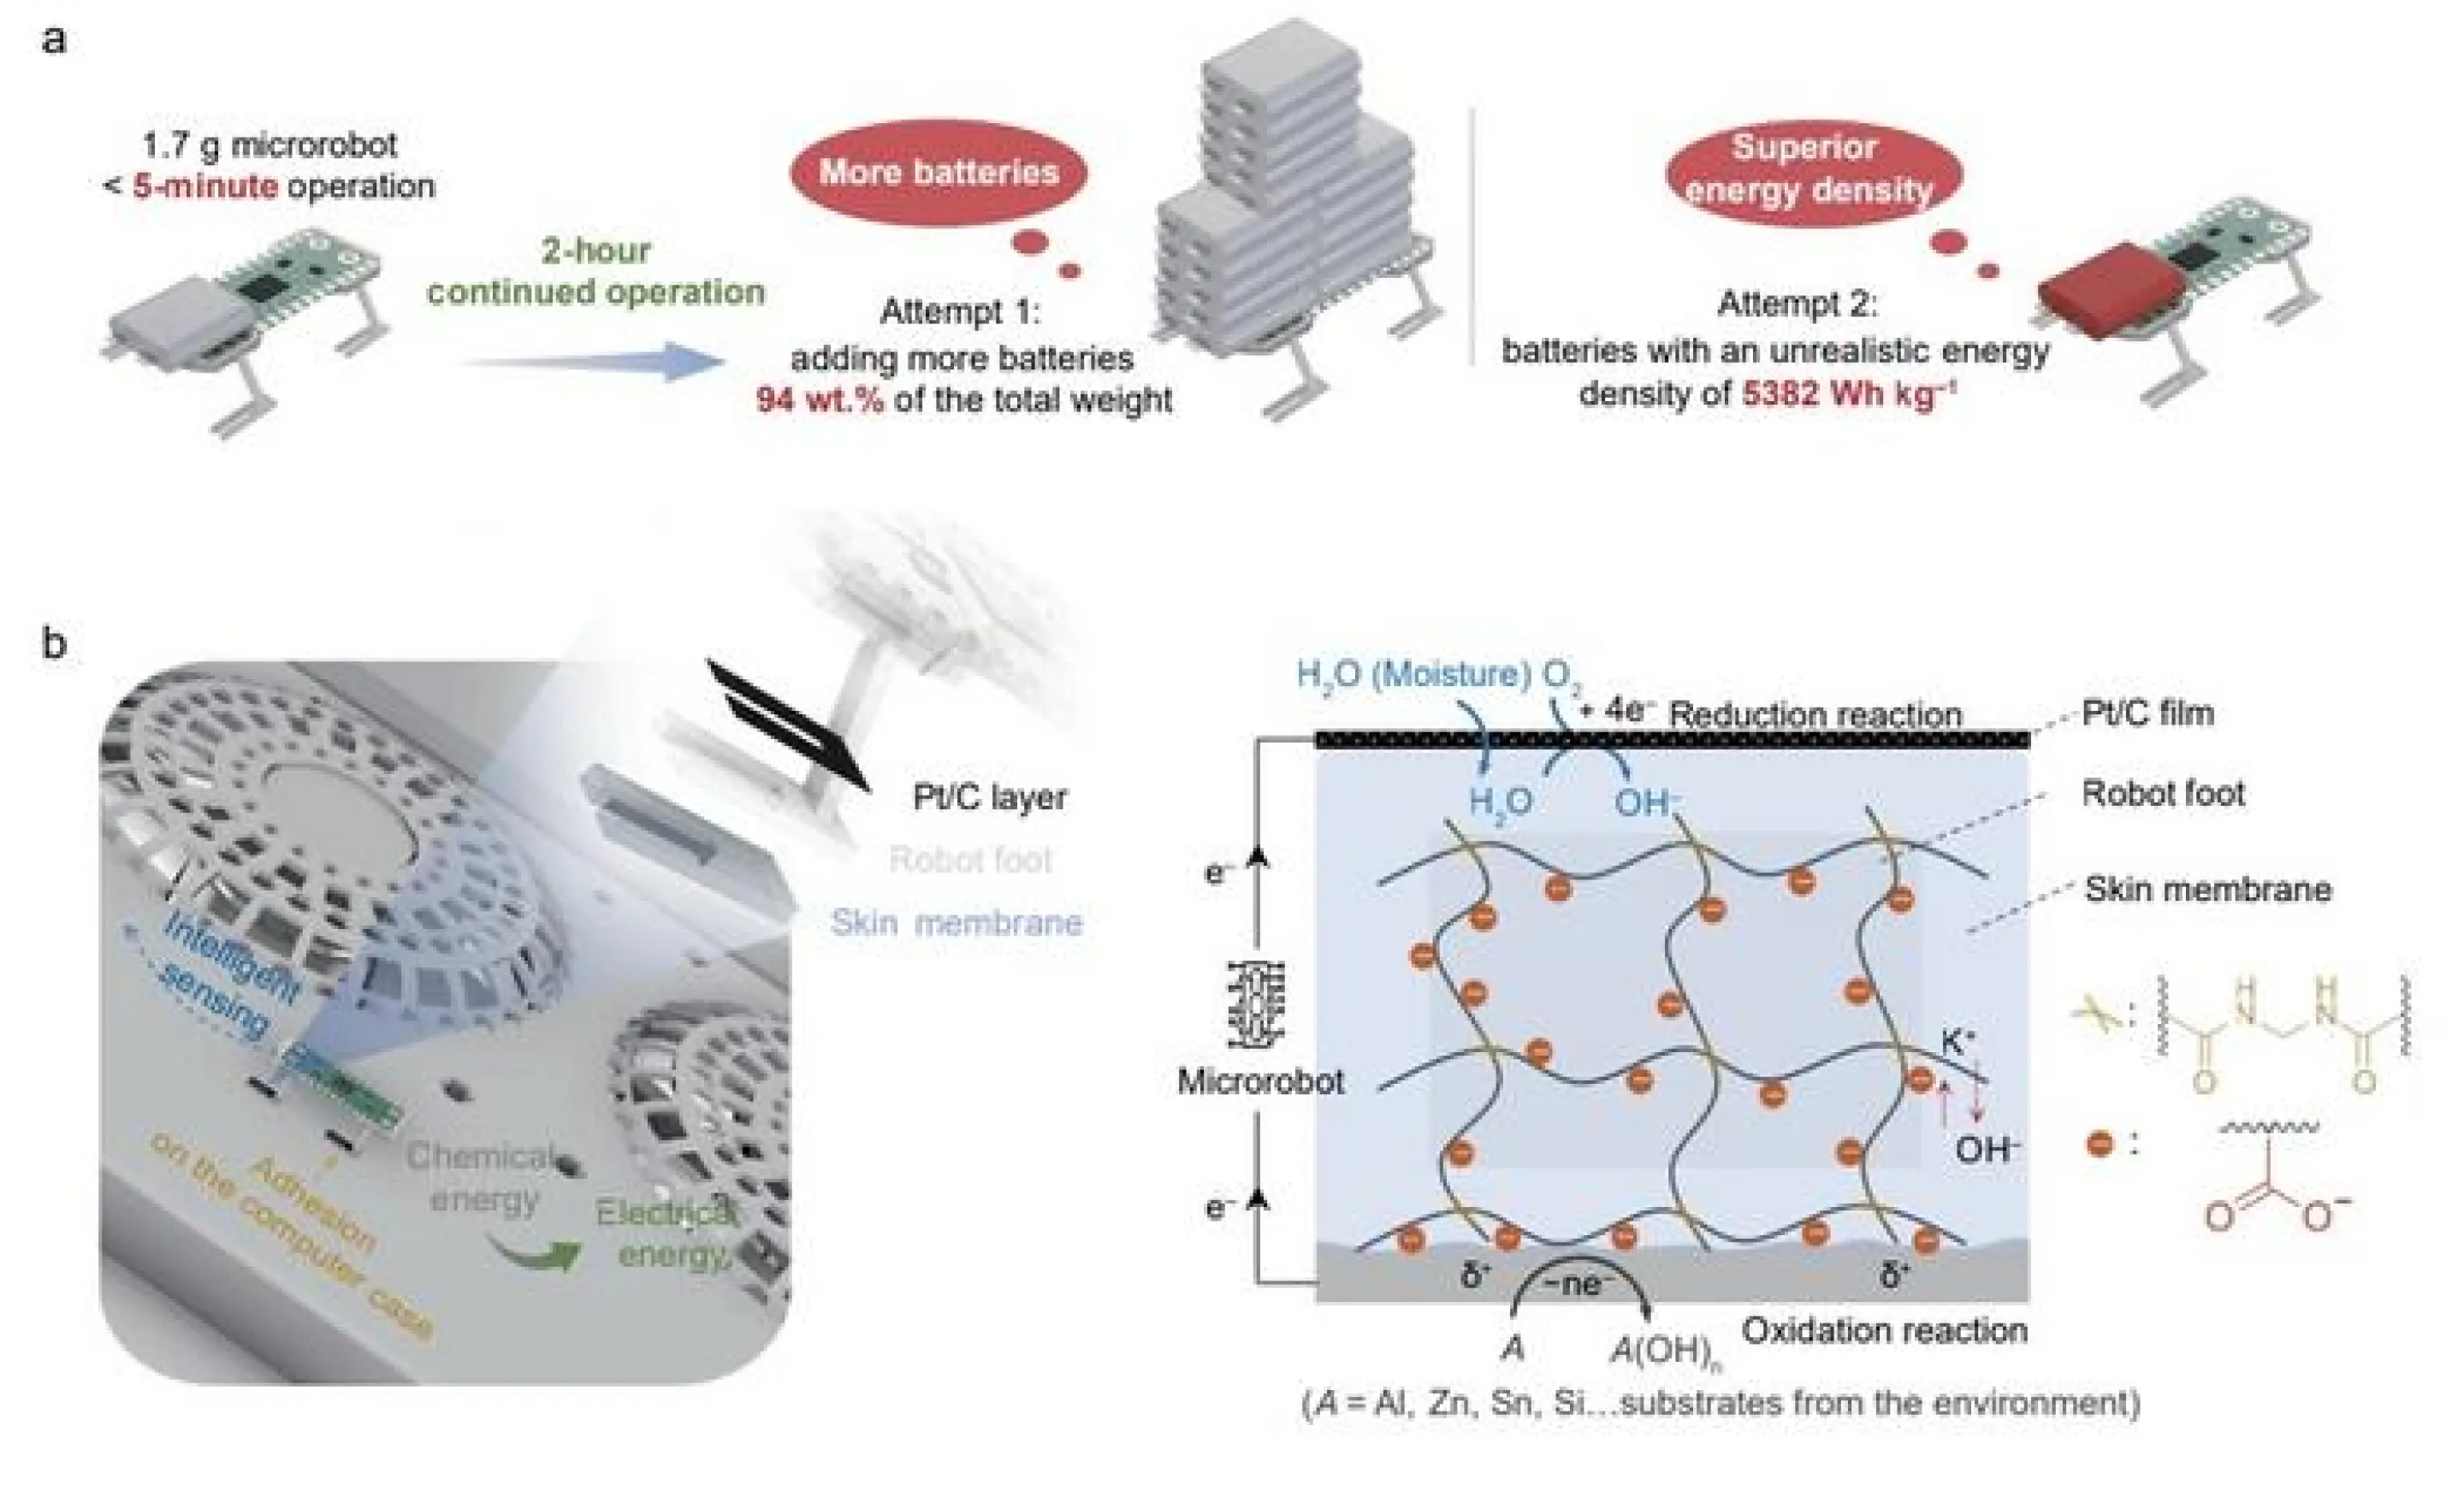
Esta película también tiene una función de detección. Diferentes superficies de tierra provocan diferentes velocidades de reacción electroquímica y migración de iones, lo que producirá señales eléctricas distinguibles; Los cambios en la rugosidad de la superficie también cambiarán la señal, por lo que se espera que el robot identifique el entorno y encuentre activamente un camino más adecuado para la extracción de energía. Sin embargo, las superficies químicamente inertes como el plástico, el vidrio, el suelo y el tejido orgánico no pueden recibir energía directamente, por lo que los investigadores agregaron pequeños supercondensadores como amortiguadores en dichas áreas. El funcionamiento a largo plazo también se verá afectado por los cambios de electrolitos y es necesario complementar el hidróxido de potasio durante los experimentos para mantener el rendimiento.
En la actualidad, este es todavía un prototipo de detección y suministro de energía en etapa de laboratorio. La investigación muestra una prueba de rastreo en la superficie de un material específico y no es un producto que ya pueda usarse para búsqueda y rescate en áreas de desastre, inspección de instalaciones nucleares o despliegue comercial. Su valor potencial radica en hacer que los microrobots sean menos dependientes de baterías voluminosas o fuentes de energía externas, pero que la misión real pueda continuar funcionando también dependerá de los materiales de superficie disponibles, el mantenimiento de los electrolitos y el diseño del amortiguador de energía en el medio ambiente.
Comentarios