
Resumen:
Investigadores de la Universidad Estatal de Carolina del Norte, en Estados Unidos, han desarrollado un nuevo tipo de robot submarino blando cuya forma y movimiento están inspirados en la criatura marina con cresta crinoidea. A diferencia de muchos robots submarinos que requieren múltiples motores y sistemas de control complejos para lograr un movimiento tridimensional, este dispositivo utiliza sólo dos entradas de accionamiento neumático para completar acciones como subir, bajar, avanzar y retroceder, flotar y girar alrededor de su propio eje.
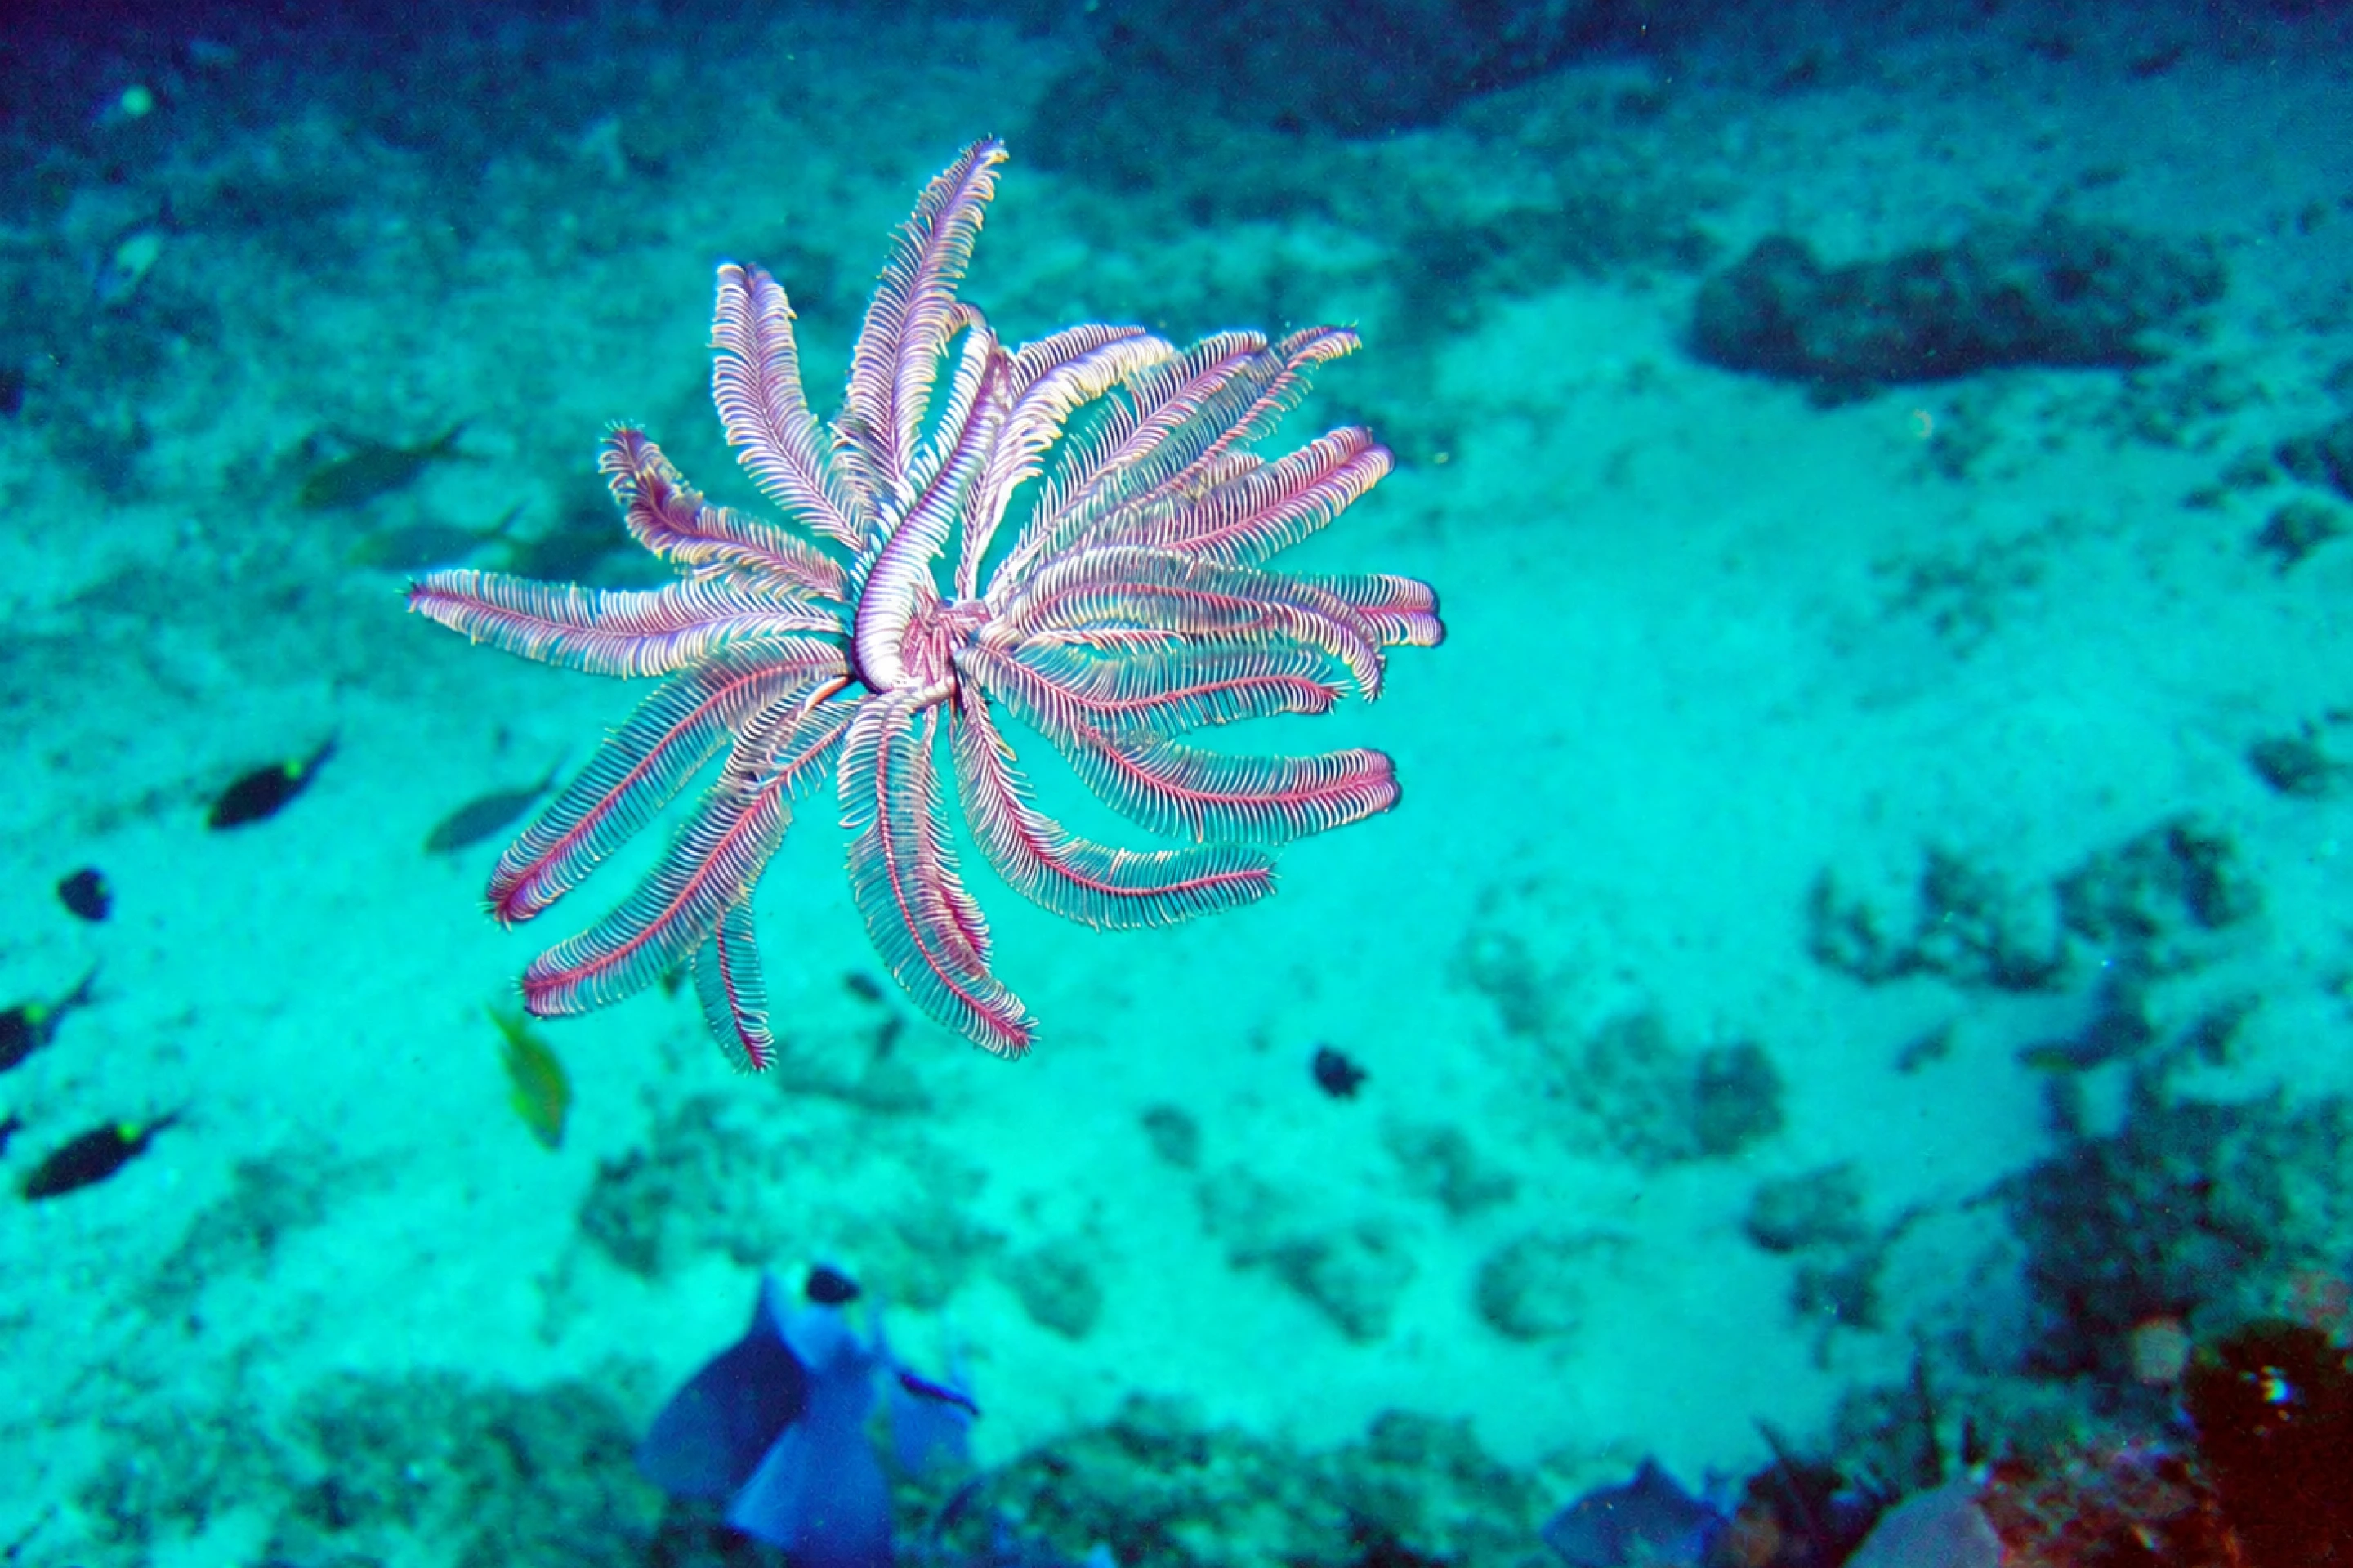
El núcleo de esta investigación no es sólo imitar la apariencia de criaturas marinas, sino intentar aplicar los principios mecánicos contenidos en los movimientos biológicos al diseño de robots. Los crinoideos con cresta son equinodermos crinoideos con múltiples brazos suaves y plumosos que pueden cambiar de dirección o mantener la posición en el agua coordinando los movimientos de diferentes brazos. El equipo de investigación espera utilizar diseños estructurales similares para resolver las limitaciones de los robots submarinos tradicionales en cuanto a maniobrabilidad tridimensional.
Hace unos años, el mismo equipo de investigación desarrolló un robot submarino inspirado en las mantarrayas. El dispositivo puede nadar rápidamente, pero tiene deficiencias a la hora de moverse hacia arriba y hacia abajo, girar en un lugar y ajustar la postura en espacios complejos. Por lo tanto, los investigadores se dedicaron al estudio de los crinoideos, con la esperanza de dotar a los robots de capacidades de locomoción más flexibles sin aumentar significativamente la complejidad mecánica.
El nuevo robot consta de un cuerpo central y cuatro estructuras flexibles en forma de alas. La parte central integra dos canales de propulsión aerodinámicos independientes, y las cuatro extremidades elásticas del ala son responsables de interactuar con el agua para generar propulsión y par de rotación. Al cambiar la forma en que funcionan los dos canales de transmisión, el robot puede cambiar entre tres modos de movimiento diferentes.
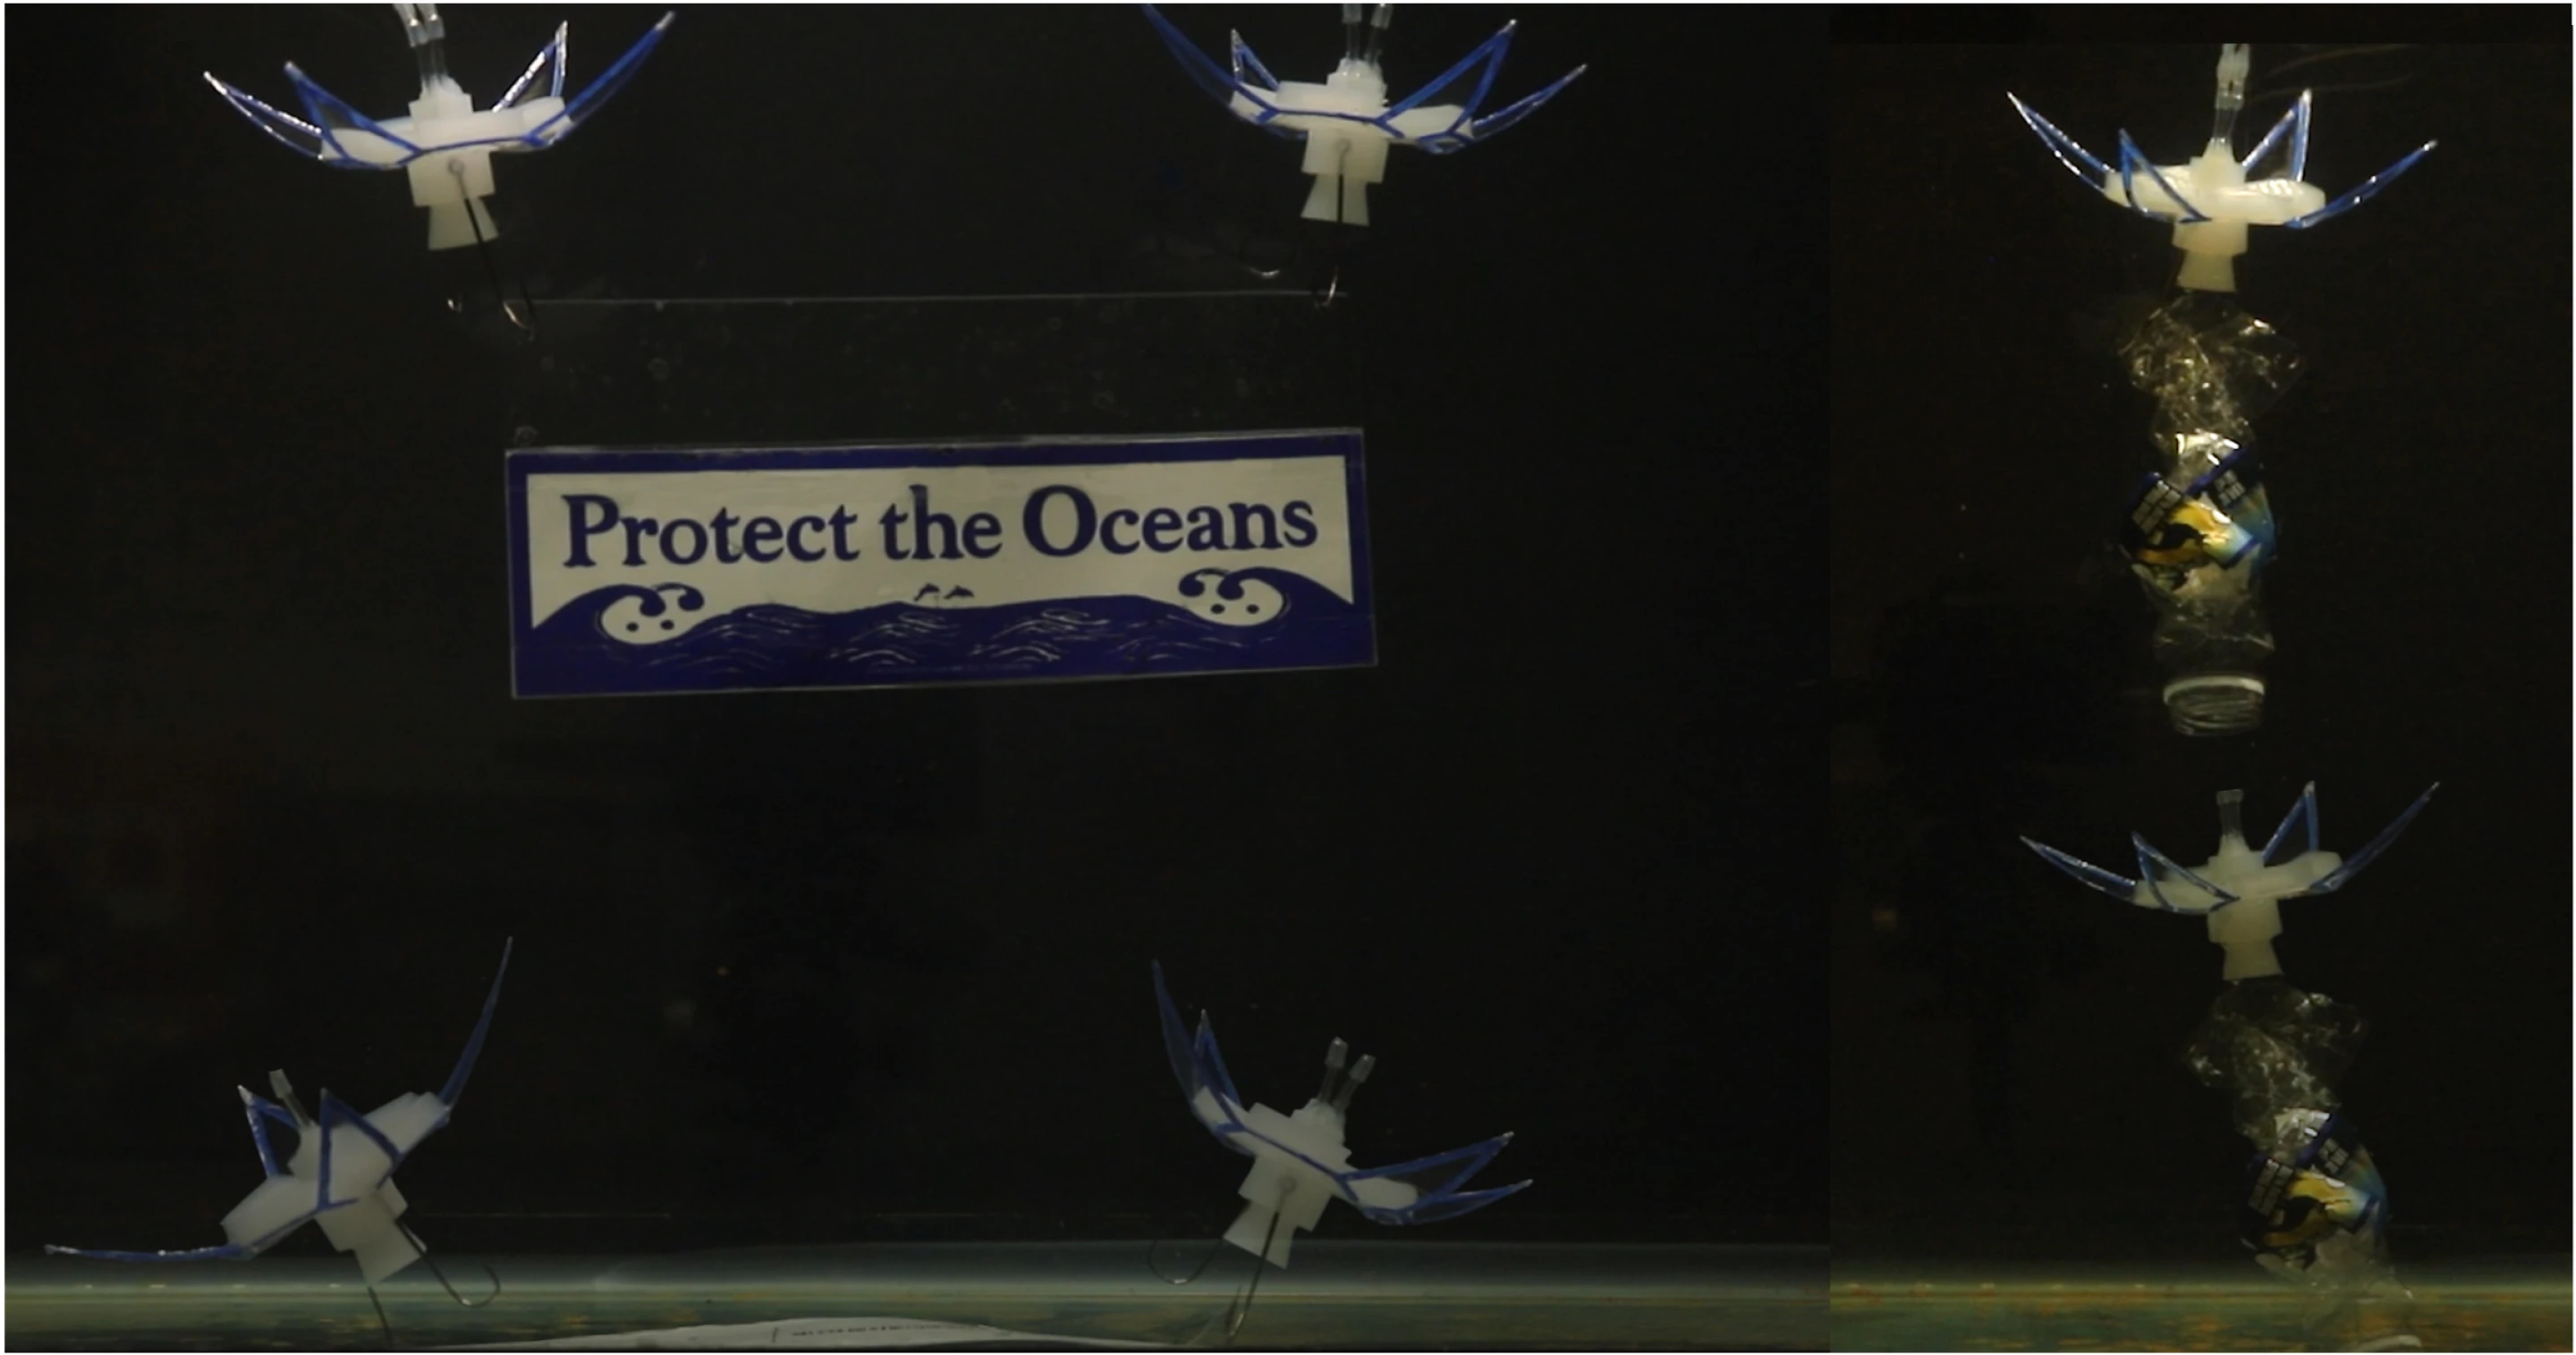
Los investigadores llaman al primer modo "modo medusa". Cuando los dos actuadores funcionan al mismo tiempo, las cuatro alas del robot se doblarán rápidamente hacia abajo, empujando el flujo de agua y moviéndose hacia arriba. Una vez que se detiene el impulso, las extremidades del ala vuelven a su forma original en virtud de su propia elasticidad, y el robot cambia su estado de movimiento y se mueve hacia abajo. Al ajustar la frecuencia de acción, el robot puede continuar subiendo y bajando, o puede ralentizar su movimiento y mantener un estado casi suspendido en el agua.
El segundo modo es el "modo pez". En ese momento, los investigadores solo activaron uno de los canales de accionamiento, lo que provocó que las estructuras a ambos lados del robot se movieran asimétricamente. El movimiento de una extremidad del ala es similar a la forma en que un pez usa su aleta caudal para impulsar al robot hacia adelante o hacia atrás. Al controlar la entrada del impulsor, la acción de propulsión también se puede cambiar para adaptar el robot a diferentes direcciones de movimiento.
El tercer modo es el "modo rotor". Los investigadores controlan alternativamente los dos canales de accionamiento para hacer que las extremidades del ala produzcan diferentes movimientos en secuencia, lo que hace que el robot gire alrededor de su propio eje. Esta capacidad permite al robot ajustar su orientación en el agua, proporcionando la base para posteriores operaciones de orientación y navegación tridimensional.
Estos tres modos combinados permiten que el robot se mueva en direcciones como arriba y abajo, adelante y atrás y rotación. El equipo observó que, normalmente, para lograr un rango de movimiento similar, los diseños tradicionales pueden requerir al menos seis actuadores, mientras que este robot solo requiere dos. La clave está en un concepto de diseño llamado "inteligencia mecánica".
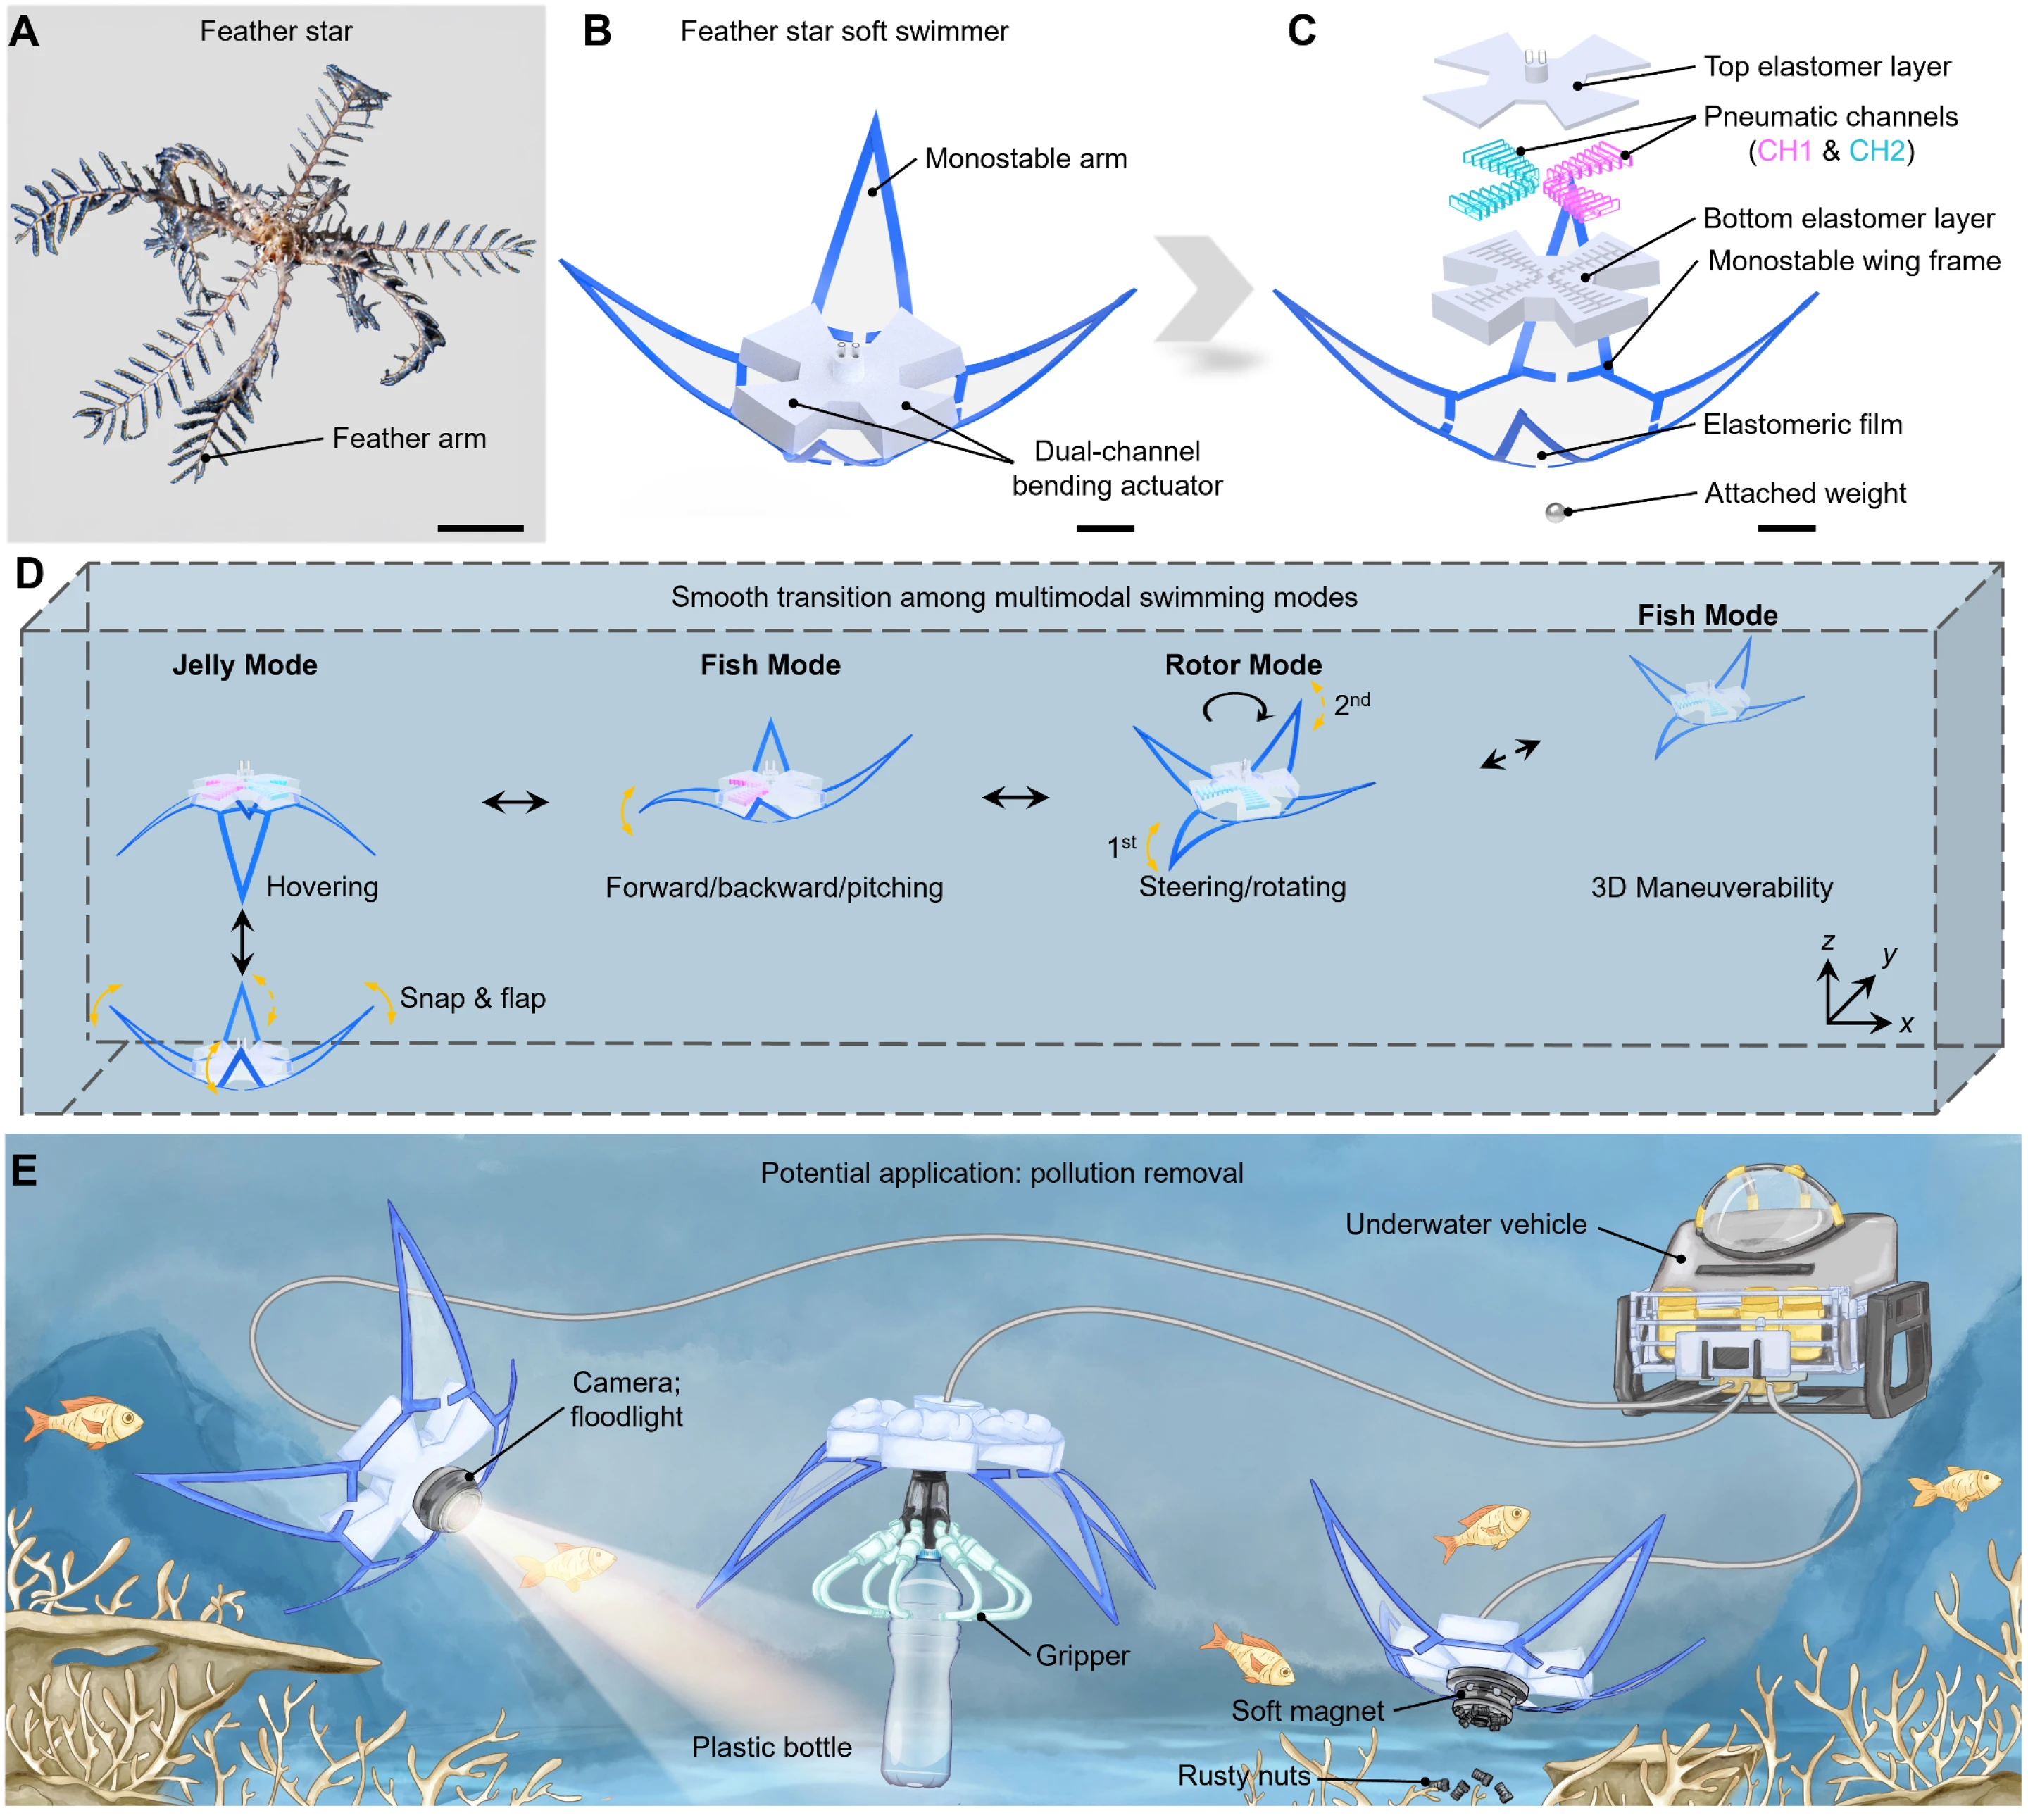
La llamada inteligencia mecánica se refiere a la realización de algunas funciones de control a través de las características físicas de la estructura misma, en lugar de dejar todas las acciones a motores independientes y sistemas electrónicos complejos. En este robot, las extremidades flexibles del ala pueden volver rápidamente a su forma original después de doblarse bajo fuerza. La energía elástica almacenada y liberada en la estructura ayuda al robot a producir movimientos rápidos y regulares. Los investigadores aprovechan esta propiedad para convertir la conducción limitada en muchas formas diferentes de movimiento.
Este diseño también está estrechamente relacionado con la dirección de desarrollo de los robots blandos. Los robots submarinos tradicionales suelen depender de estructuras rígidas, múltiples propulsores y complejos sistemas de control de actitud para completar sus movimientos, mientras que los robots blandos aprovechan más las capacidades de deformación de los materiales flexibles para interactuar con el entorno circundante. Para los equipos que necesitan operar en entornos submarinos complejos, se espera que reducir la cantidad de piezas mecánicas no solo simplifique la estructura, sino que también reduzca la carga de control y mantenimiento.
En el experimento, el equipo de investigación también analizó los cambios en el flujo de agua circundante cuando el robot se movía. Los investigadores utilizaron tecnología de velocimetría de imágenes de partículas para observar el movimiento del flujo de agua y la combinaron con simulaciones de dinámica de fluidos computacional para estudiar las estructuras de vórtice formadas bajo diferentes modos de movimiento. Estos análisis ayudan a explicar cómo el robot genera propulsión a través de los movimientos de las extremidades del ala y cómo los movimientos de rotación crean los pares correspondientes.
Los resultados experimentales muestran que la velocidad máxima de natación del robot alcanza 1,64 longitudes corporales por segundo y su velocidad máxima de rotación es de 90 grados por segundo. Los investigadores también informaron un valor mínimo de 17,6 para su métrica de costo de transporte, que mide el consumo de energía requerido para que un robot se mueva. Los resultados relevantes muestran que es factible utilizar estructuras simples para lograr un movimiento multimodo, pero estos datos experimentales no significan que se hayan alcanzado todos los requisitos de rendimiento requeridos para las operaciones oceánicas reales.
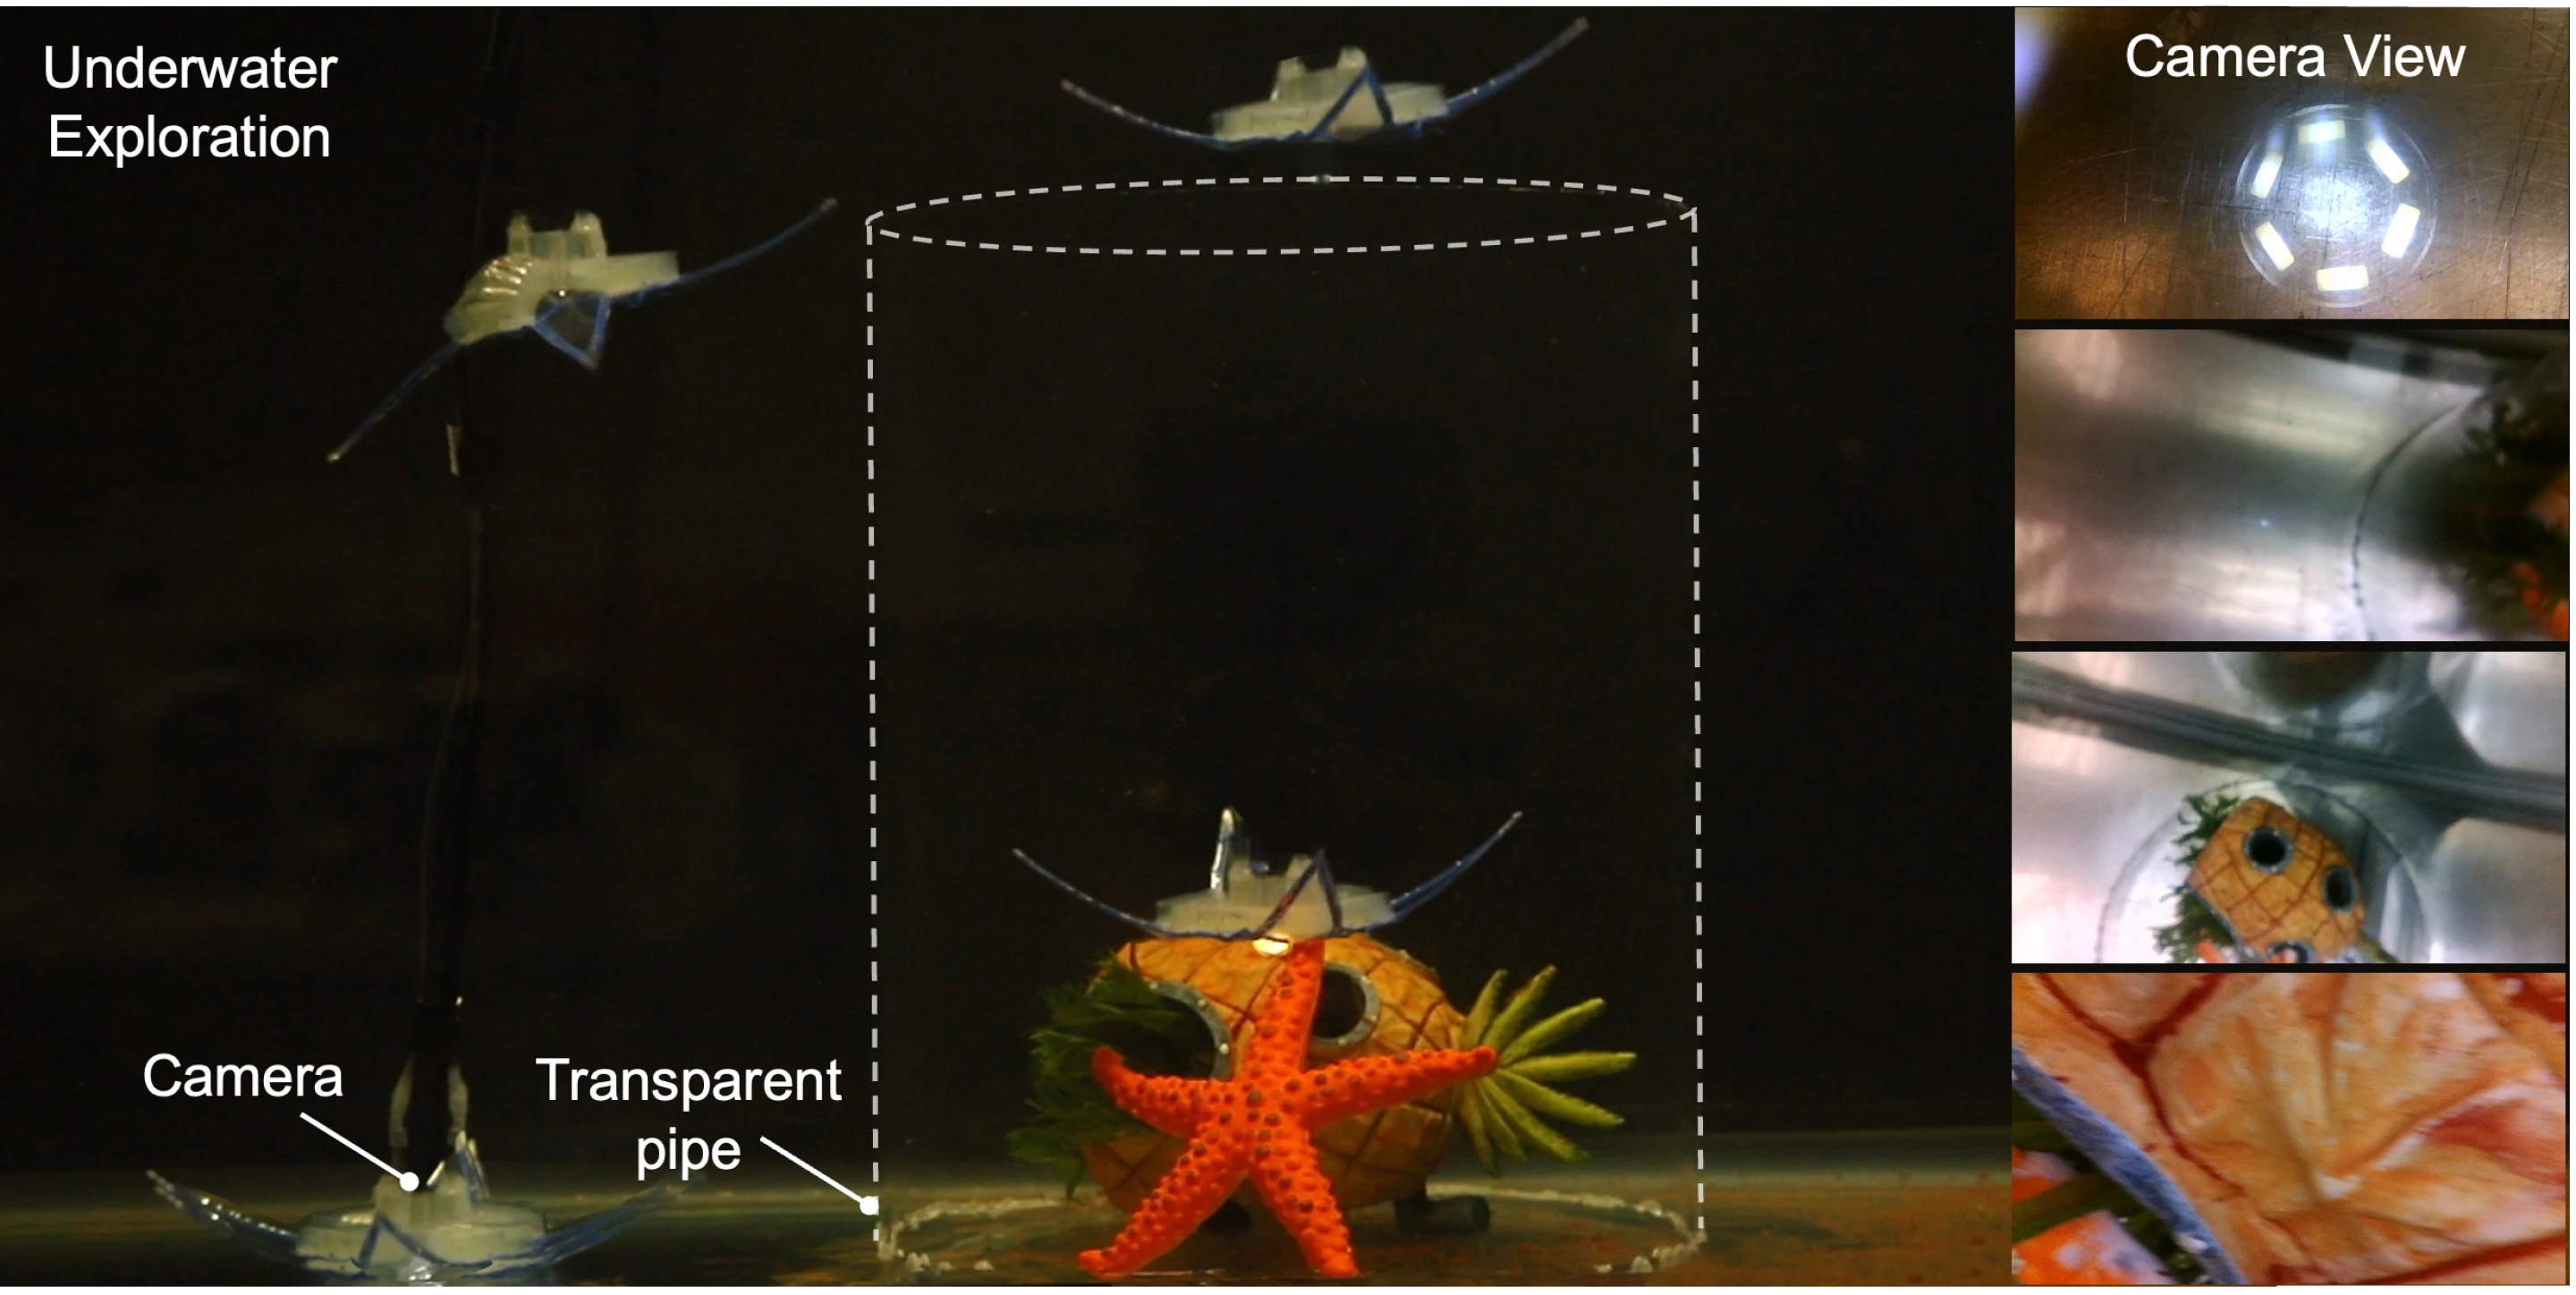
El equipo de investigación demostró algunos usos potenciales de la plataforma, incluido el transporte de cámaras submarinas para explorar el entorno, el transporte o levantamiento de objetos submarinos y la posibilidad de que varios robots trabajen juntos. Al agregar cámaras, pinzas u otros equipos auxiliares, los futuros robots podrán usarse para tareas como el monitoreo ambiental submarino, estudios de contaminación marina y recuperación de elementos submarinos.
Los investigadores también prevén que varios robots puedan realizar tareas juntos. Por ejemplo, un único robot se encarga de observar y localizar objetos, mientras que otros robots ayudan a transportar o recoger objetos. Sin embargo, estas aplicaciones siguen siendo direcciones potenciales de desarrollo, y las capacidades operativas a largo plazo, el tiempo de resistencia, los métodos de comunicación y la estabilidad del robot en flujos de agua complejos en entornos oceánicos reales necesitan una mayor verificación.
Actualmente, el robot todavía depende de la entrada de un accionamiento neumático. El equipo de investigación dijo que el trabajo de seguimiento incluirá el desarrollo de una versión totalmente inalámbrica y la colaboración con investigadores de otros campos para explorar escenarios de aplicación más específicos. La tecnología inalámbrica ayudará a reducir las limitaciones de conectividad entre los equipos y los sistemas de control externos, pero también introducirá nuevos desafíos en el suministro de energía, el control y las comunicaciones submarinas.
El resultado de esta investigación se publicó en la revista de acceso abierto "Science Advances" y el artículo se titula "Robot de natación de cuerpo blando mínimamente impulsado que imita un crinoideo con cresta de plumas para lograr una maniobrabilidad tridimensional multimodo". Las investigaciones muestran que los robots no necesariamente necesitan agregar continuamente motores, sensores y sistemas de control para obtener una mayor maniobrabilidad. Al diseñar racionalmente estructuras flexibles y aprovechar al máximo las características de elasticidad y movimiento del propio material, los sistemas mecánicos relativamente simples también pueden lograr acciones complejas.
Para el campo de la robótica submarina, esta idea puede tener un significado más amplio. En el futuro, los investigadores podrán aprender de los mecanismos de movimiento de más organismos marinos para desarrollar robots blandos con estructuras más simples y métodos de movimiento más diversos, de modo que puedan desempeñar un papel en tareas como el monitoreo ambiental, la exploración submarina y operaciones espaciales complejas.
Comentarios