
Resumen:
Un equipo de investigación de la Escuela de Ingeniería Tandon de la Universidad de Nueva York ha desarrollado un robot de olas anfibio llamado WorMa que cambia su centro de gravedad bombeando agua entre su cabeza y su cola, lo que permite que la misma máquina suba colinas, salte escalones y nade en el agua. El estudio fue publicado en "Advanced Robotics Research". Los investigadores dijeron que esta es la primera vez que un robot de olas ha demostrado la capacidad de transformar completamente el terreno de la tierra al agua y luego del agua para subir a la orilla.
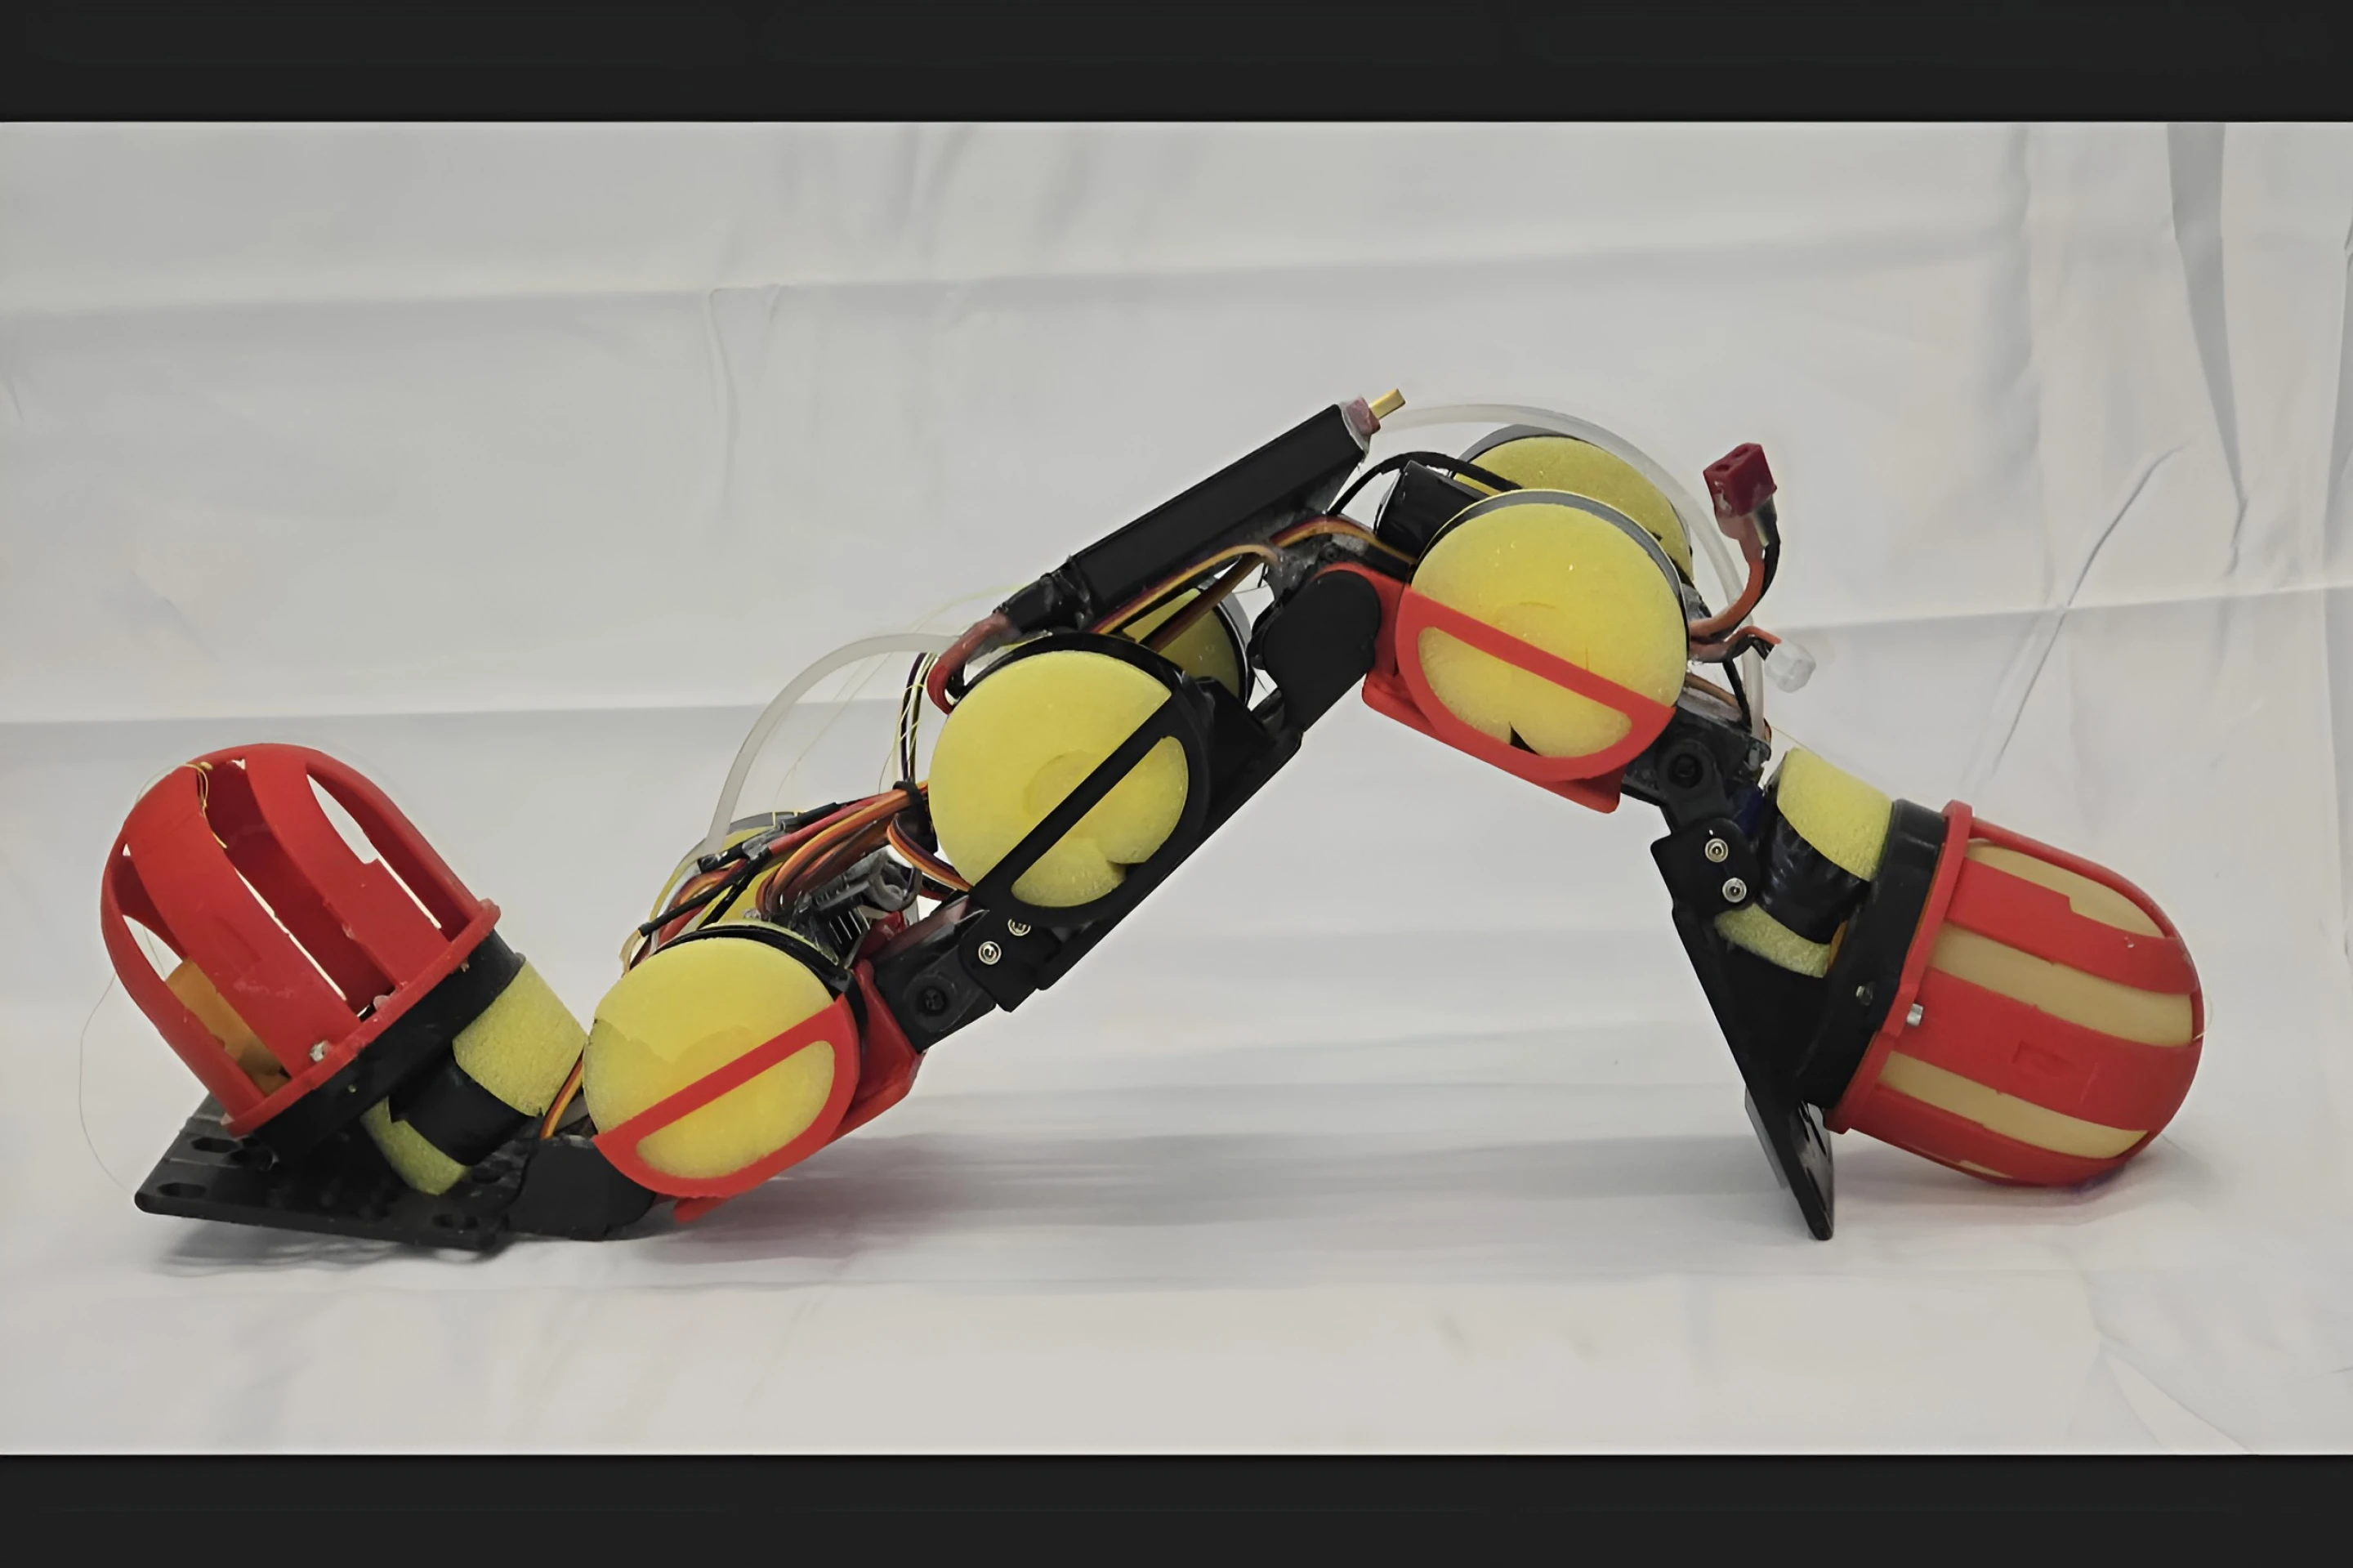
WorMa mide 50 cm de largo, 13 cm de ancho, 10 cm de alto y pesa alrededor de 1,063 kg. Está compuesto por cinco bielas rígidas y cuatro articulaciones. Cada uno está equipado con una vejiga de agua con globo de látex en la cabeza y la cola, y una bomba peristáltica de 12 voltios en el medio, que puede transferir unos 300 gramos de agua entre los dos extremos, equivalente al 28% del peso total del robot. Se instalan materiales flotantes de espuma a ambos lados del fuselaje y hay almohadillas de fricción de silicona en la parte inferior. El equipo de investigación le permitió mantener básicamente el mismo andar ondulante en diferentes terrenos, cambiando principalmente la presión del suelo y el estado de flotabilidad ajustando la posición del agua.
Al subir una pendiente, el agua se bombea hacia la cabeza, lo que aumenta la presión y la fricción entre la parte delantera y el suelo. En el experimento, la configuración con cabeza pesada permitió al robot subir con éxito una pendiente de 19,5 grados, que era la única solución en la configuración de prueba que podía pasar la pendiente más pronunciada; su consumo de energía por unidad de distancia de movimiento también fue al menos un 33% menor que otras configuraciones de centro de gravedad. Lo contrario ocurre en el agua, donde mover el agua hacia la cola permite al robot nadar más rápido, con una velocidad máxima un 26% más rápida y un 52% más eficiente que una configuración con la cabeza pesada. Sólo la configuración con cabeza pesada proporcionó una tracción delantera adecuada al subir pendientes desde el agua.
Los escalones requieren un ajuste continuo del centro de gravedad y no se puede utilizar una configuración fija de peso en la cabeza o en la cola para subir solo. El robot primero mueve el agua hacia la cabeza para aumentar el agarre, luego mueve el agua hacia la cola, levanta la cabeza y deja que la cola empuje el cuerpo hacia adelante; Después de que las articulaciones de la cabeza y el cuello tocan el borde del escalón, bombea el agua de regreso a la cabeza y tira de la cola para cruzar el obstáculo. Con la ayuda de esta secuencia de movimientos controlados remotamente por los investigadores, WorMa subió escalones de hasta 15 centímetros y completó un recorrido compuesto por terreno llano, escalones, pendientes y aguas abiertas.
Actualmente, sigue siendo un prototipo de laboratorio y no tiene la capacidad de identificar el terreno de forma autónoma y seleccionar su centro de gravedad. La transferencia completa de agua tarda unos 110 segundos y los ajustes sólo se pueden realizar como operaciones discretas más lentas en lugar de respuestas en tiempo real. El desempeño del movimiento en el informe de investigación no incluye el tiempo dedicado a transferir el volumen de agua; El robot aún no ha resuelto problemas como la deriva lateral en el agua. El equipo está considerando aumentar la velocidad de la bomba y agregar sensores y controles de circuito cerrado. En el futuro, este diseño, que utiliza fluidos internos para redistribuir el centro de gravedad, podrá usarse para monitoreo ambiental e inspecciones de instalaciones en costas, humedales o áreas inundadas, pero estos usos aún están previstos.
Comentarios