Resumen:
A medida que los drones ingresan cada vez más en campos como las inspecciones industriales, el monitoreo agrícola y la investigación y exploración científica, un método de movimiento de robots aparentemente simple pero que ahorra más energía está atrayendo una atención renovada. Un equipo de investigación de la Universidad de Washington anunció recientemente un robot saltador en miniatura llamado "DirectHop". Su diseño está inspirado en criaturas saltadoras naturales como las pulgas, pero adopta una ruta técnica completamente diferente a la de robots similares existentes.
Los investigadores señalaron que en muchos escenarios, el consumo de energía del movimiento de salto es mucho menor que el de volar. Tomemos como ejemplo los insectos. Los mosquitos necesitan consumir energía continuamente para mantener el vuelo, mientras que las pulgas sólo necesitan liberar energía en el momento de despegar para completar su movimiento. En teoría, la eficiencia energética de saltar puede ser casi dos órdenes de magnitud mayor que la de volar. Esto significa que en el futuro, una gran cantidad de pequeños robots saltadores baratos podrán realizar tareas complejas a un costo mucho menor que los drones, como buscar fugas de gas en refinerías de petróleo, monitorear el riego y la fertilización en tierras de cultivo e incluso emprender misiones de exploración planetaria.
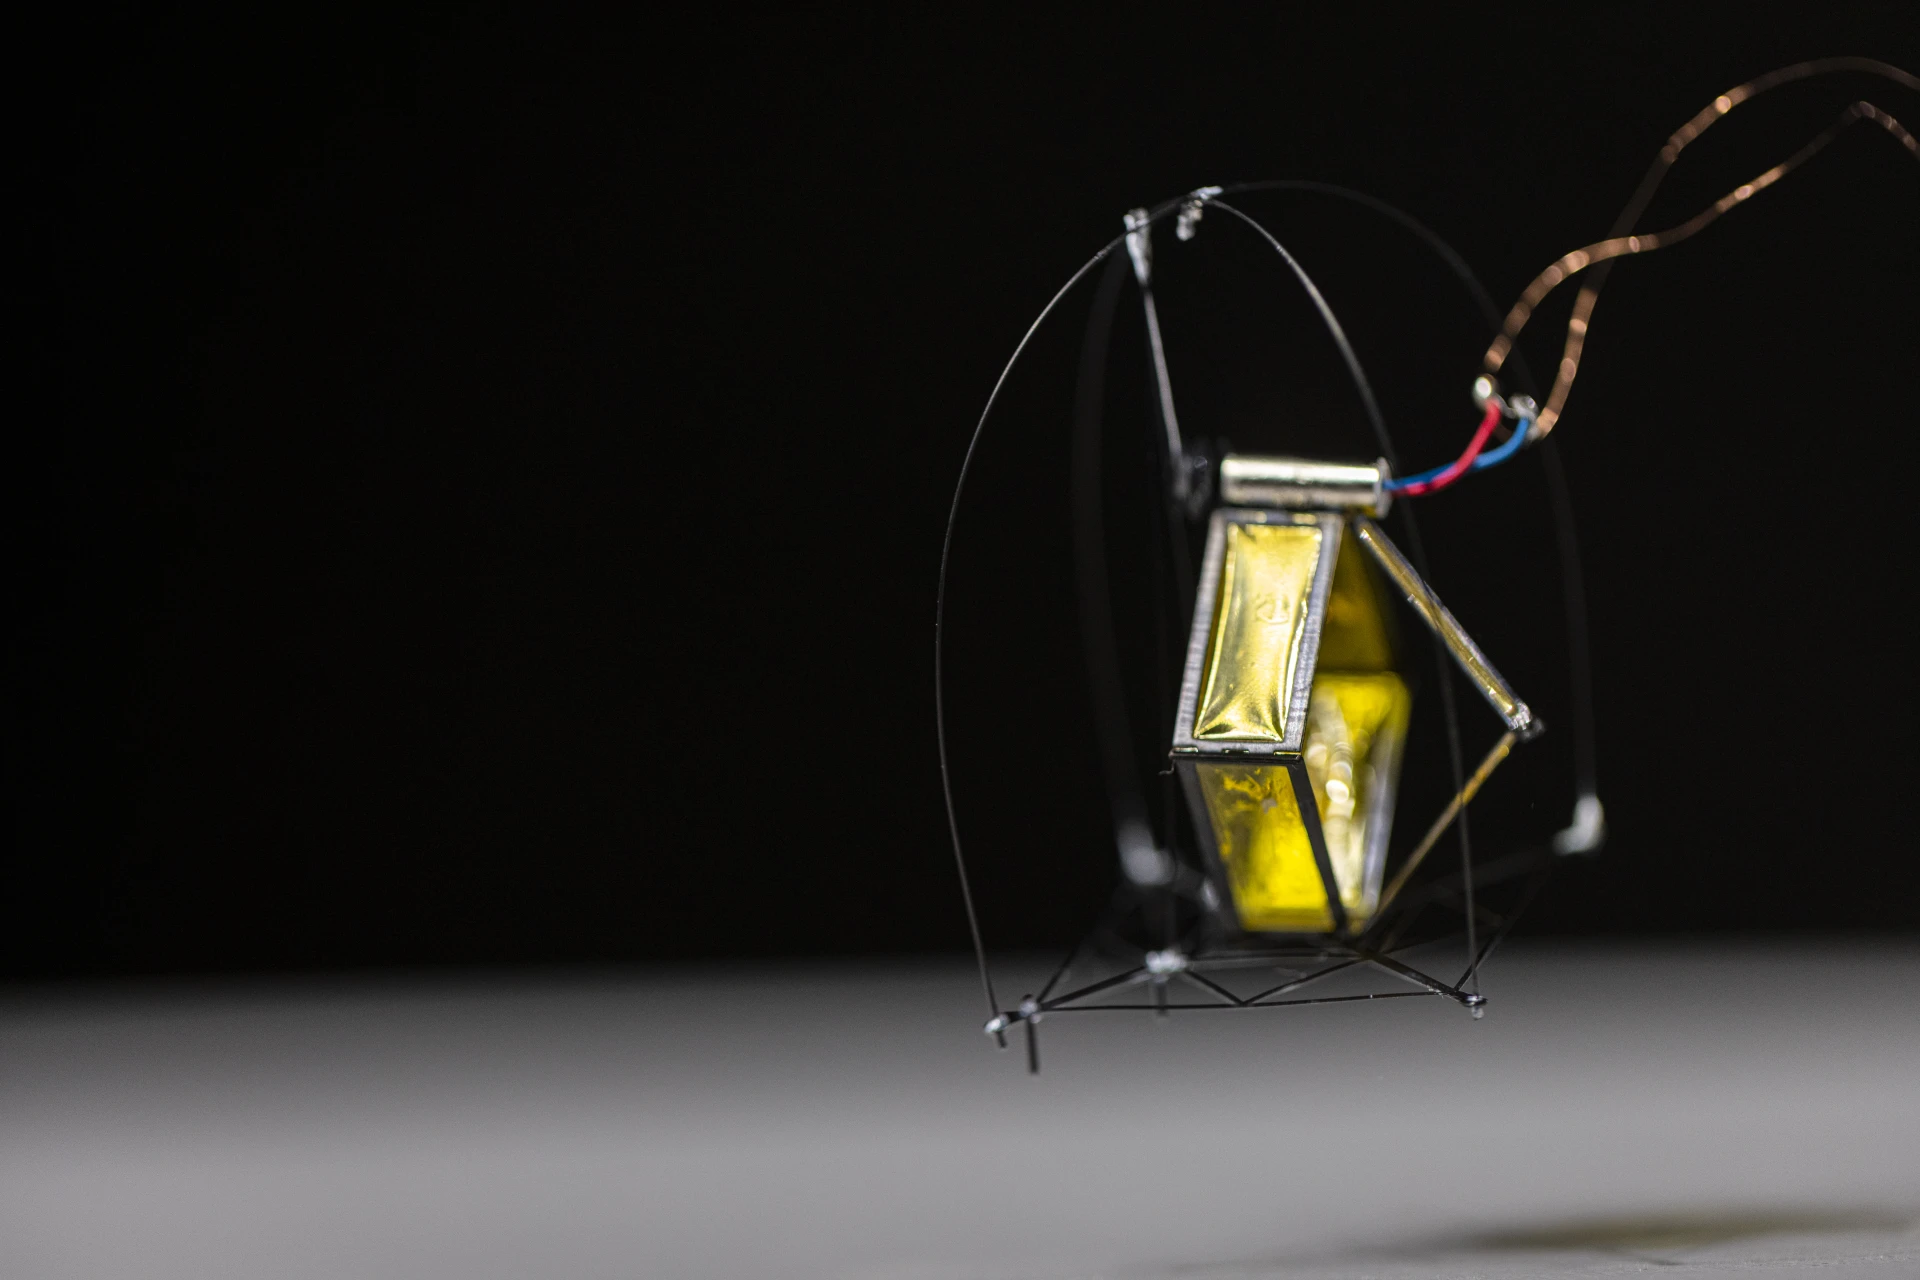
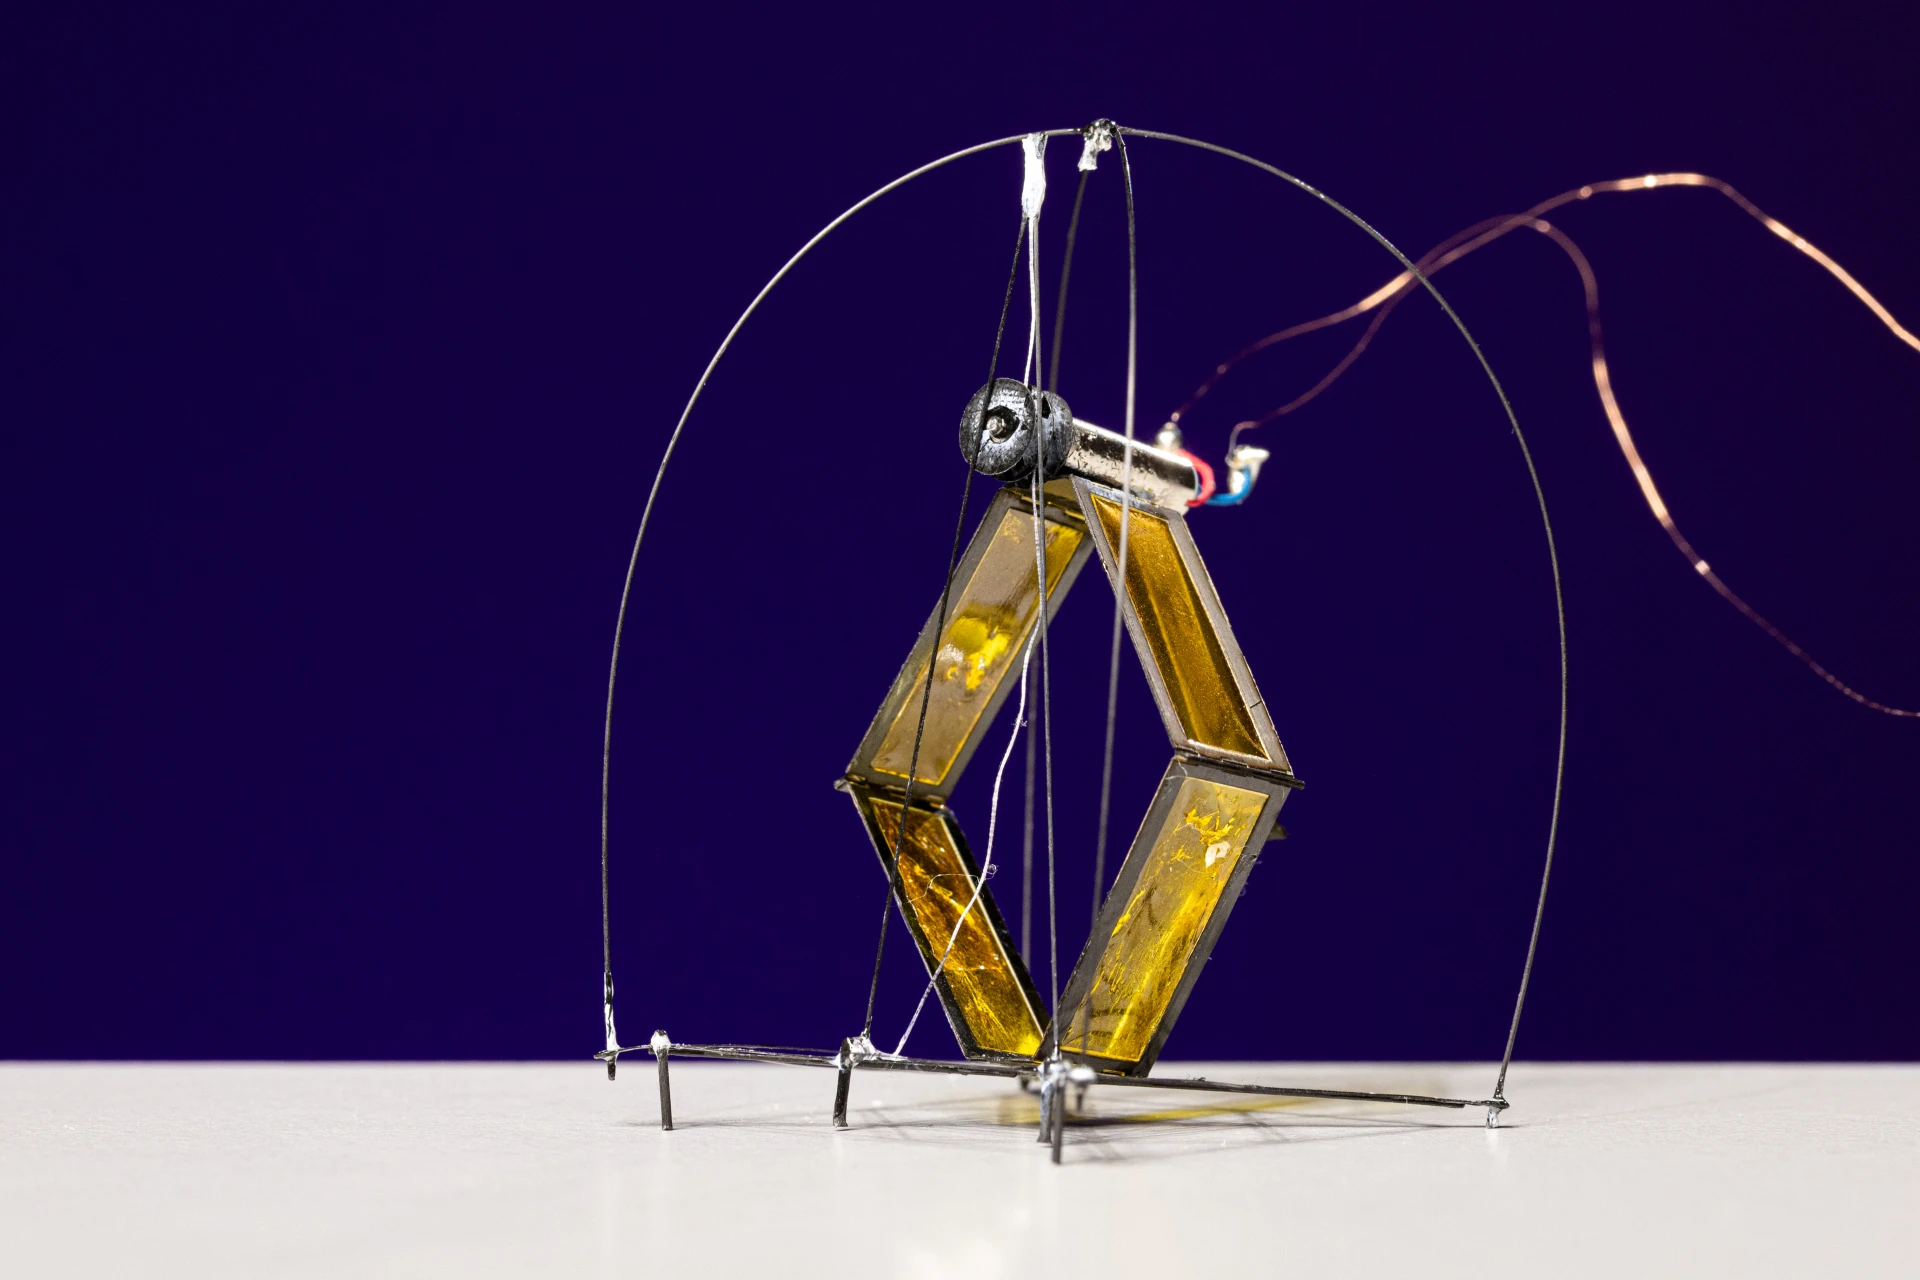
Para probar este concepto, los ingenieros de la Universidad de Washington desarrollaron DirectHop. El robot pesa alrededor de 1 gramo y tiene sólo el tamaño de la palma de la mano. Puede completar varios saltos seguidos y su altura de salto es lo suficientemente alta como para cruzar los escalones de las escaleras estándar. El robot utiliza un micromotor y tres patas plegables para trabajar juntos y lograr un despegue preciso, con un error de control de altura de sólo centímetros.
A diferencia de la mayoría de los robots saltadores que imitan la estructura de una pulga, DirectHop no utiliza un mecanismo de almacenamiento de energía de resorte. Los diseños tradicionales suelen utilizar resortes para almacenar energía y luego liberarla instantáneamente a través de la cerradura, logrando así increíbles capacidades de salto. Aunque esta solución puede lograr saltos de larga distancia, es difícil controlar con precisión la altura y la distancia de cada salto porque la liberación del resorte es a menudo una acción de "todo o nada". Además, fabricar estructuras complejas de resortes y pestillos en tamaños extremadamente pequeños es un desafío inherente.
Por lo tanto, el equipo de investigación decidió abandonar el sistema de resorte por completo y en su lugar utilizó un micromotor de CC para impulsar directamente el salto. Los desarrolladores dicen que descubrieron que el motor ultrapequeño en realidad puede proporcionar una aceleración lo suficientemente rápida como para generar directamente la energía necesaria para despegar. Este método está más cerca del mecanismo de los grandes animales saltadores, como las ranas, que dependen del ejercicio de fuerza directa por parte de los músculos, en lugar del modelo de las pulgas que dependen del almacenamiento de energía y luego la liberan.
La mayor ventaja de este diseño es la controlabilidad. Al ajustar el modo de funcionamiento del motor, el robot puede ajustar libremente la altura del salto, en lugar de poder realizar sólo un modo fijo de acción de expulsión. Los resultados experimentales presentados por los investigadores muestran que DirectHop puede elevarse ligeramente del suelo unos pocos milímetros, y también puede despegar con toda su fuerza y saltar los escalones de las escaleras normales.
Además del control preciso de los saltos, el equipo de investigación cree que los robots de salto autónomos también se enfrentan a otros dos problemas clave: la capacidad de darse la vuelta y la capacidad de moverse continuamente. Muchos microrobots tienden a darse vuelta después de aterrizar y no pueden continuar su misión una vez que pierden el equilibrio.
Para resolver este problema, DirectHop está equipado con un mecanismo de rollover especial. Cuando el robot aterriza, si su postura es anormal, puede usar el motor para hacer que su cuerpo se balancee y vuelva a su estado normal de forma autónoma. Los datos de las pruebas muestran que la tasa de éxito del primer intento del robot de girar es de aproximadamente el 90%.
Al mismo tiempo, DirectHop también tiene la capacidad de recargar y saltar continuamente. Después de completar un despegue y un aterrizaje, el sistema puede volver rápidamente al estado listo y continuar con la siguiente acción. El prototipo actual ya es capaz de completar múltiples rondas de tareas de salto seguidas, lo cual es inusual entre robots de su tamaño.
El equipo de investigación dijo que, según sus estimaciones, el coste de transporte de este robot saltador es mucho menor que el de los robots voladores de la misma escala. Dado que no es necesario mantenerse en el aire continuamente para consumir energía, los robots saltarines pueden mostrar ventajas obvias en futuros escenarios de aplicación que requieran un funcionamiento autónomo a largo plazo.
Sin embargo, DirectHop aún se encuentra en la etapa de prototipo. Los investigadores dijeron que aunque el robot ha resuelto los tres problemas principales: salto controlable, giro autónomo y salto continuo, todavía necesita superar desafíos como la integración del suministro de energía, el control de dirección y la navegación autónoma en el futuro.
El líder de la investigación, Sawyer Fuller, dijo que, en su opinión, los tres obstáculos técnicos más difíciles para los robots saltadores son controlar la distancia de salto, girar de forma autónoma y volver a saltar continuamente. DirectHop ha cruzado con éxito estos umbrales a través de un nuevo diseño. A medida que el sistema siga mejorando en el futuro, se espera que este tipo de microrobot se convierta en otra importante plataforma móvil autónoma además de los drones, desempeñando un papel en la industria, la agricultura, la ayuda en casos de desastre e incluso la exploración espacial.
Comentarios